Plataforma móvil
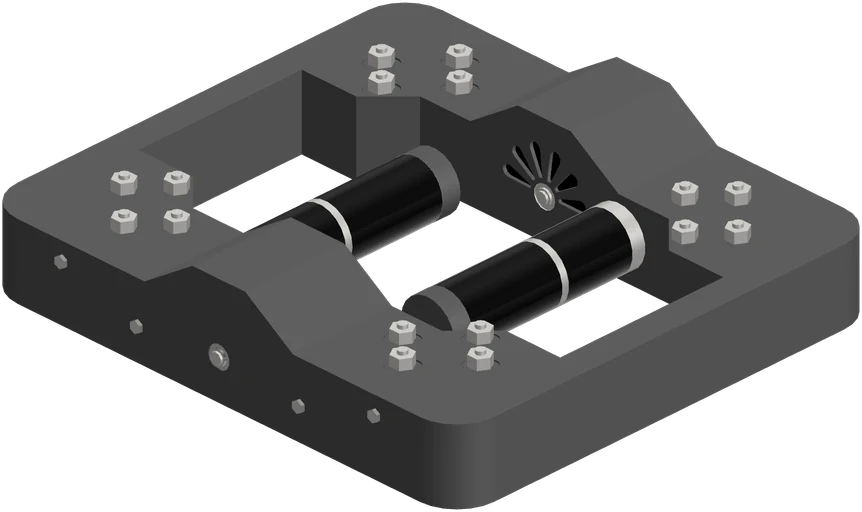
La plataforma móvil es la base que desplaza al robot por el piso. Lleva encima el manipulador y la electrónica, y gira y avanza con dos motores DC, uno por lado.
Sinopsis
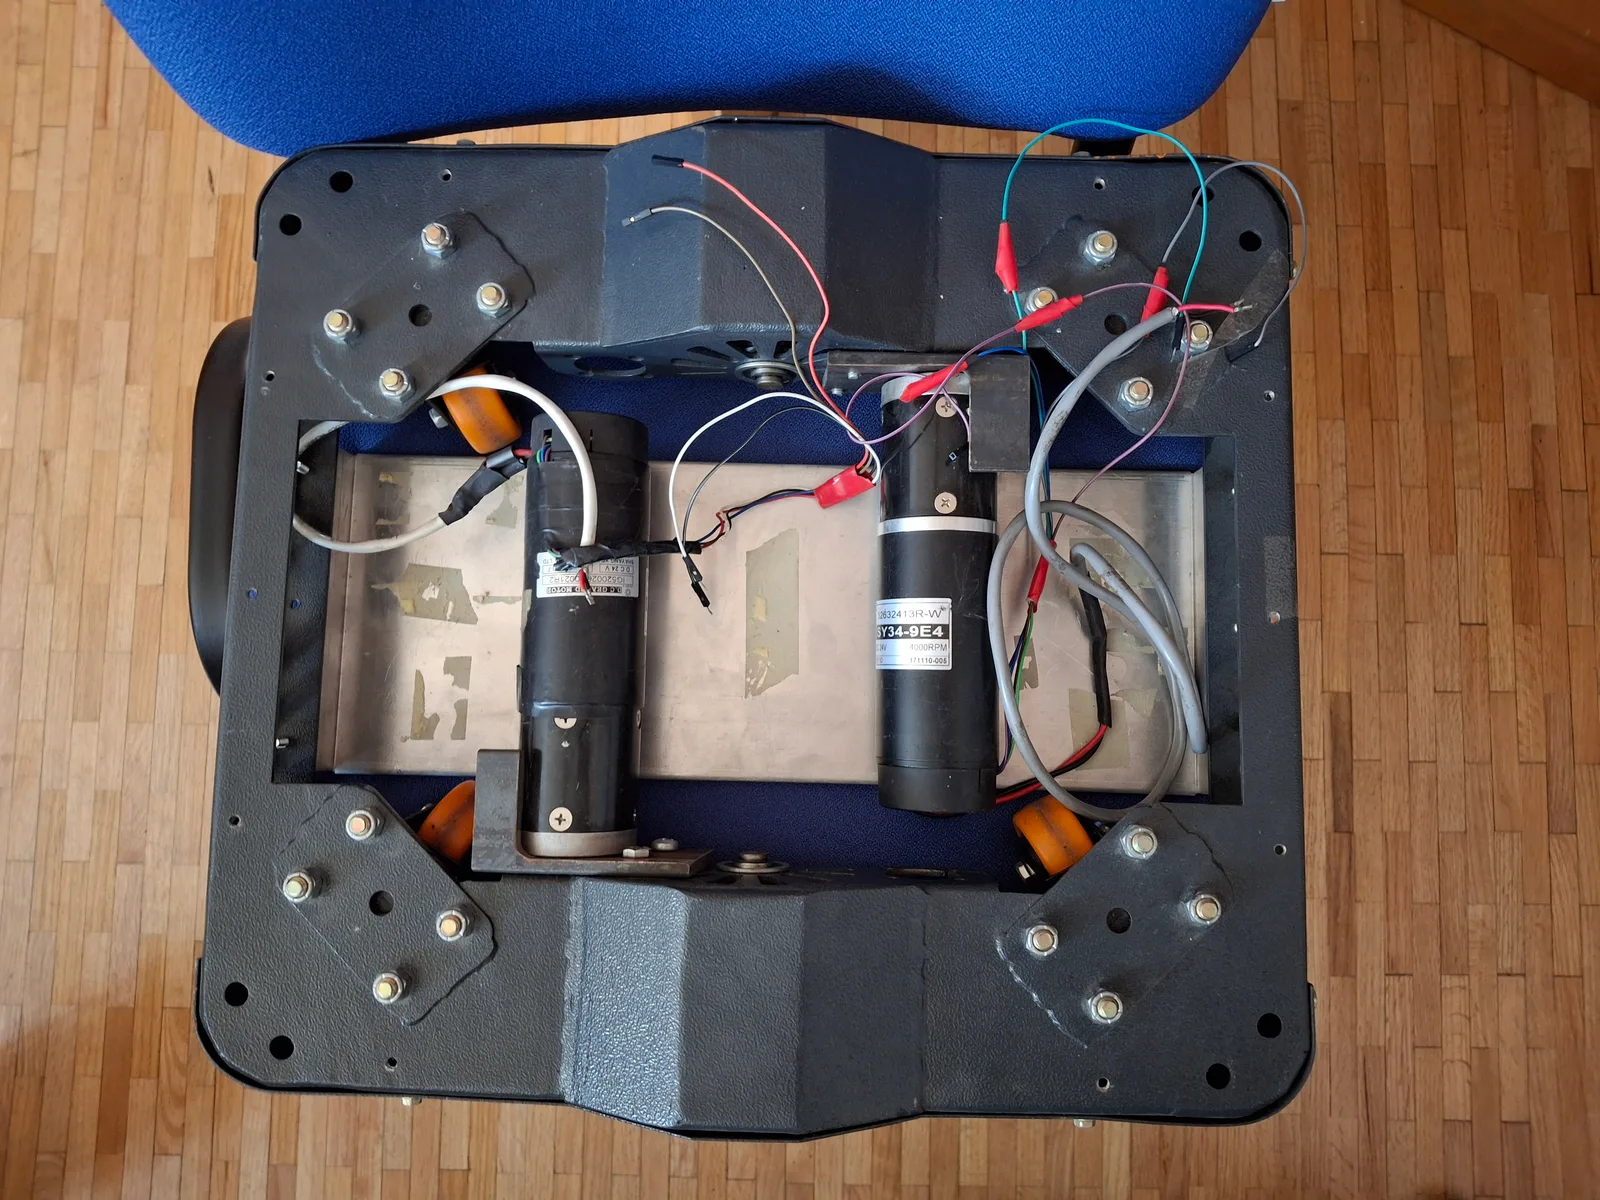
Sección titulada «Sinopsis»Una base diferencial de tipo uniciclo rehabilitada: se conservó la estructura mecánica original y se sustituyó por completo la electrónica de control, los drivers de motor y el cableado.
- 2 motores DC con encoders. Los encoders todavía no están integrados en el lazo de control: hoy la tracción funciona en lazo abierto, y cerrarlo es una de las líneas de trabajo futuro del proyecto.
- 4 ruedas locas, una en cada extremo, para soporte y estabilidad.
- Estructura de acero calibre 18 (1,2 mm), que sostiene el manipulador y la electrónica.
Cómo funciona
Sección titulada «Cómo funciona»Cada motor lo mueve un módulo Puente H. La NUC mezcla la velocidad de avance y de giro que pide el operador en una consigna por motor, y la manda al Puente H maestro, que mueve el motor derecho y reenvía la suya al esclavo, que mueve el izquierdo.
La velocidad tiene un techo del 70 % de duty. No es un límite de la electrónica sino una decisión de seguridad: con el manipulador montado, el centro de masa sube y acelerar a fondo compromete la estabilidad. Ese techo, la rampa y el resto de parámetros de tracción están en el firmware del Puente H.
Conexiones
Sección titulada «Conexiones» NUCmezcla v / w
- USB-CDC · COM4 · 15 Hz
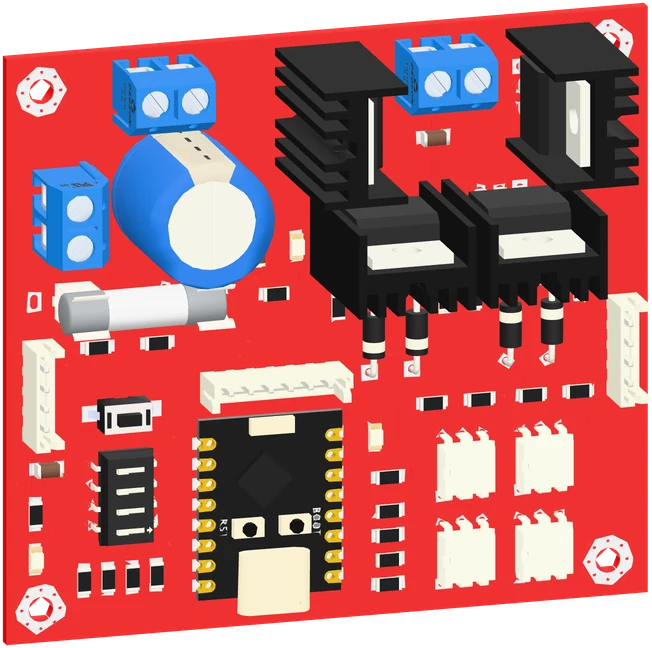 Puente H maestromotor derecho
- I²C 0x08 · cada 80 ms
- Puente H esclavomotor izquierdo · I²C 0x08
- Salida al motor · uno por módulo
- Base diferencialdos motores DC
Mecánica
Sección titulada «Mecánica»Rehabilitación
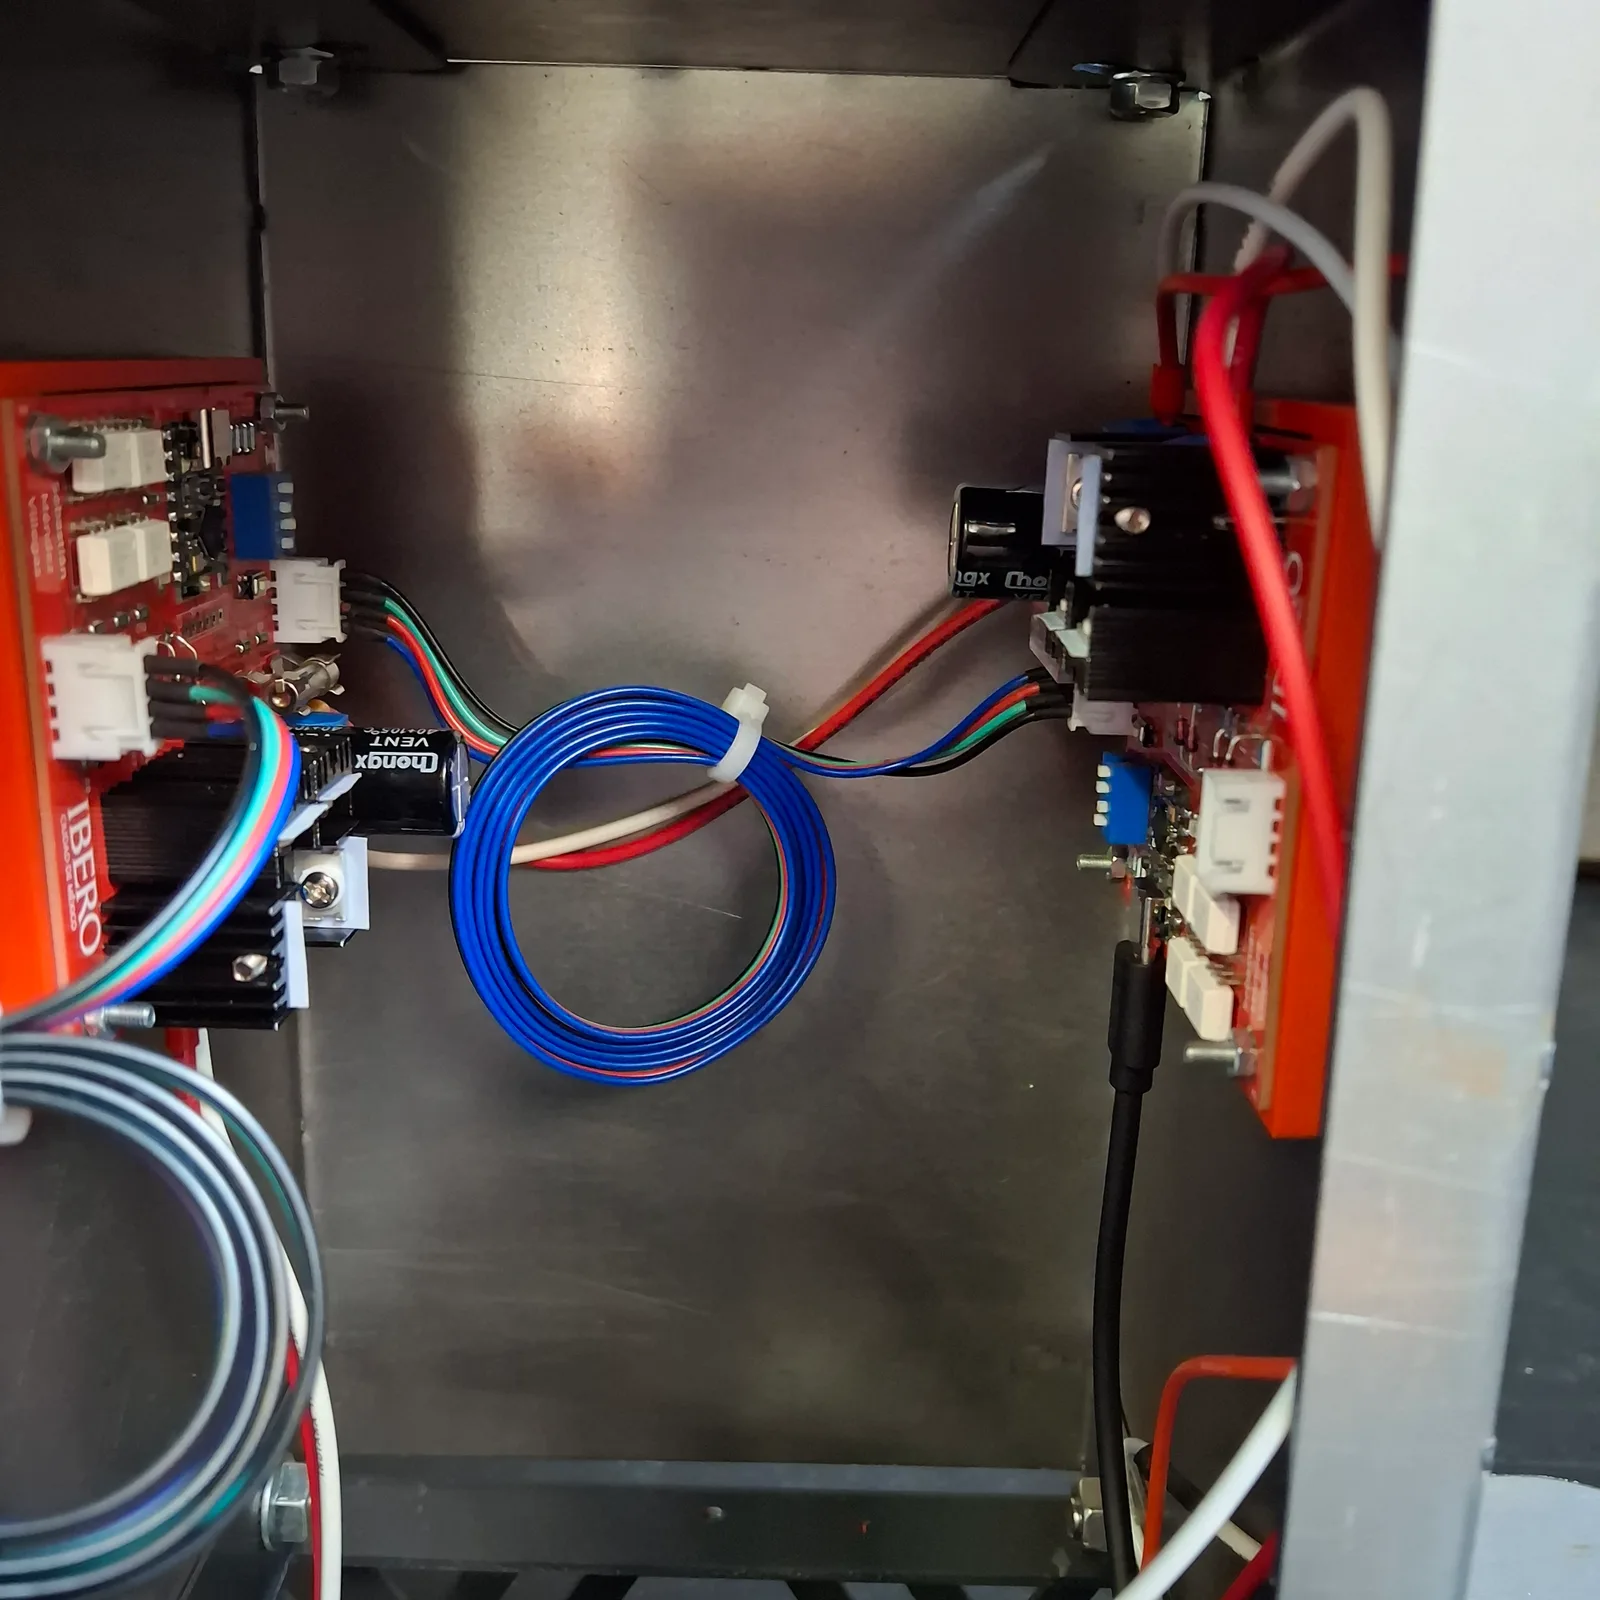
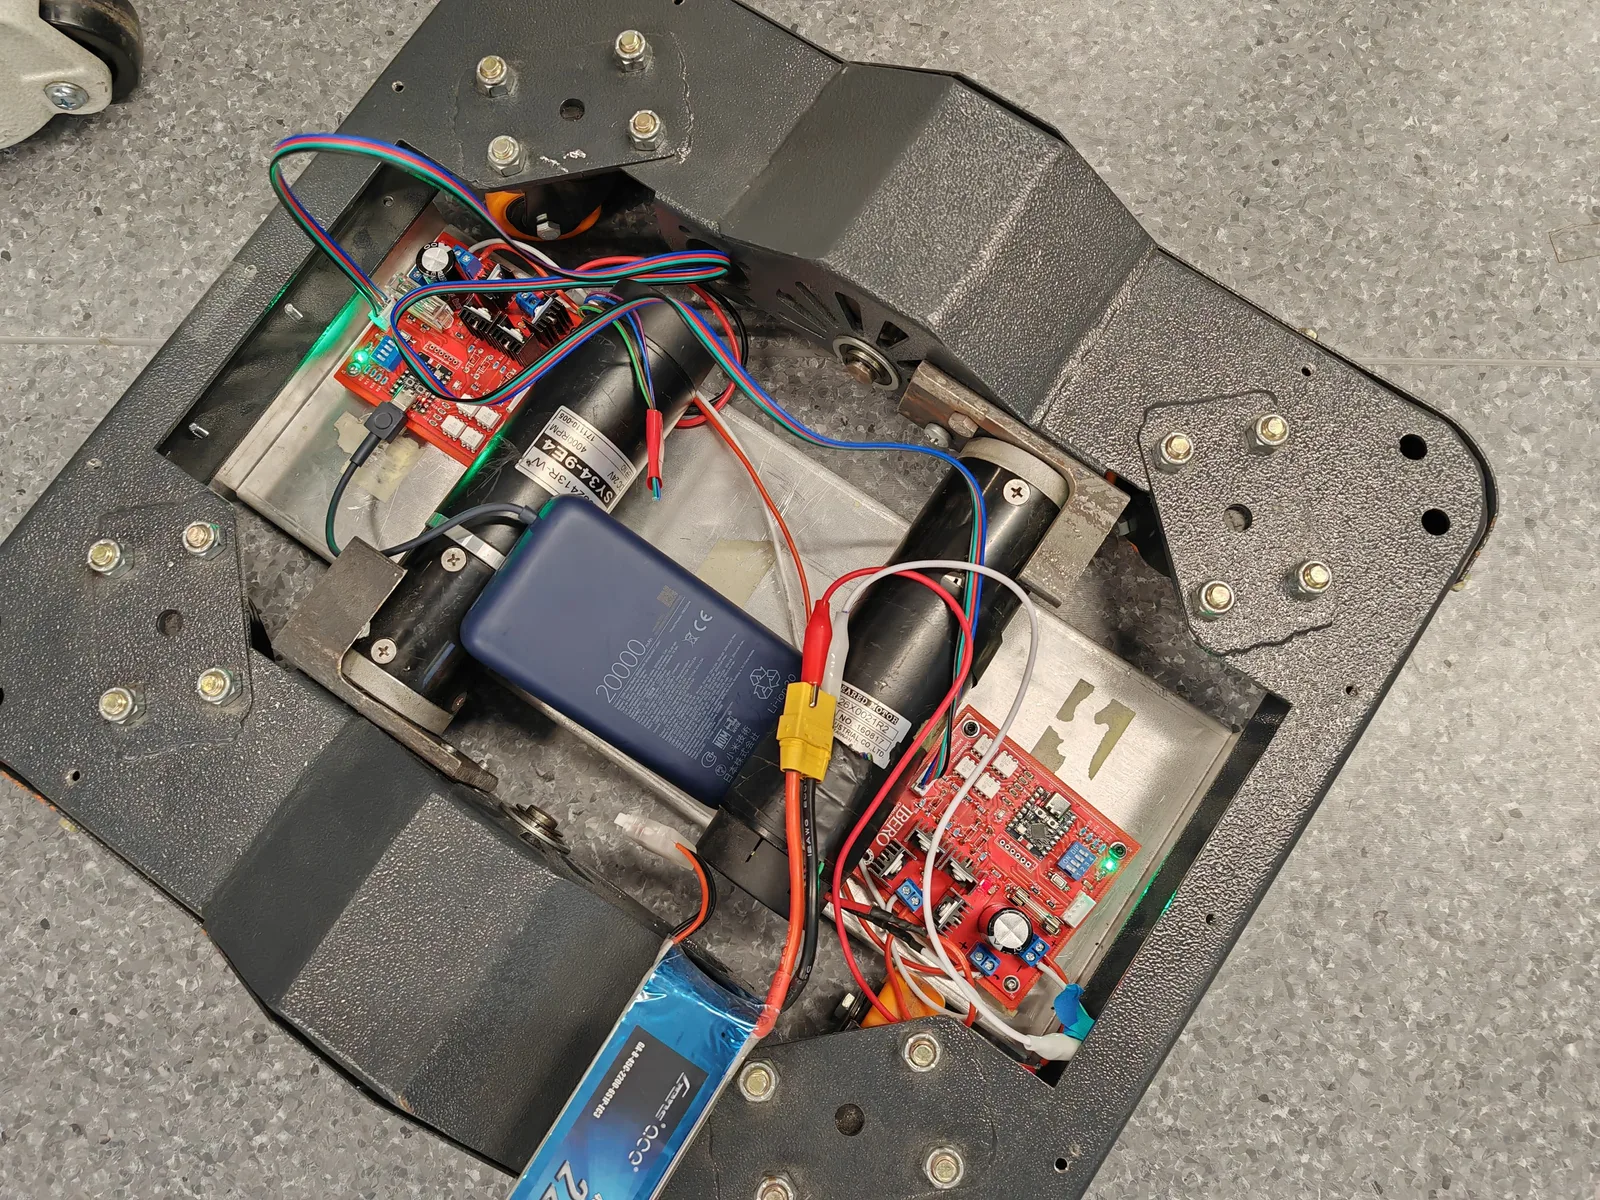
Sección titulada «Rehabilitación»Se sustituyó el cableado completo y se montaron los módulos PCB de diseño propio sobre la estructura existente. El trabajo mecánico se limitó a los soportes de la electrónica; la cinemática de la base no se modificó.
Integración con el manipulador
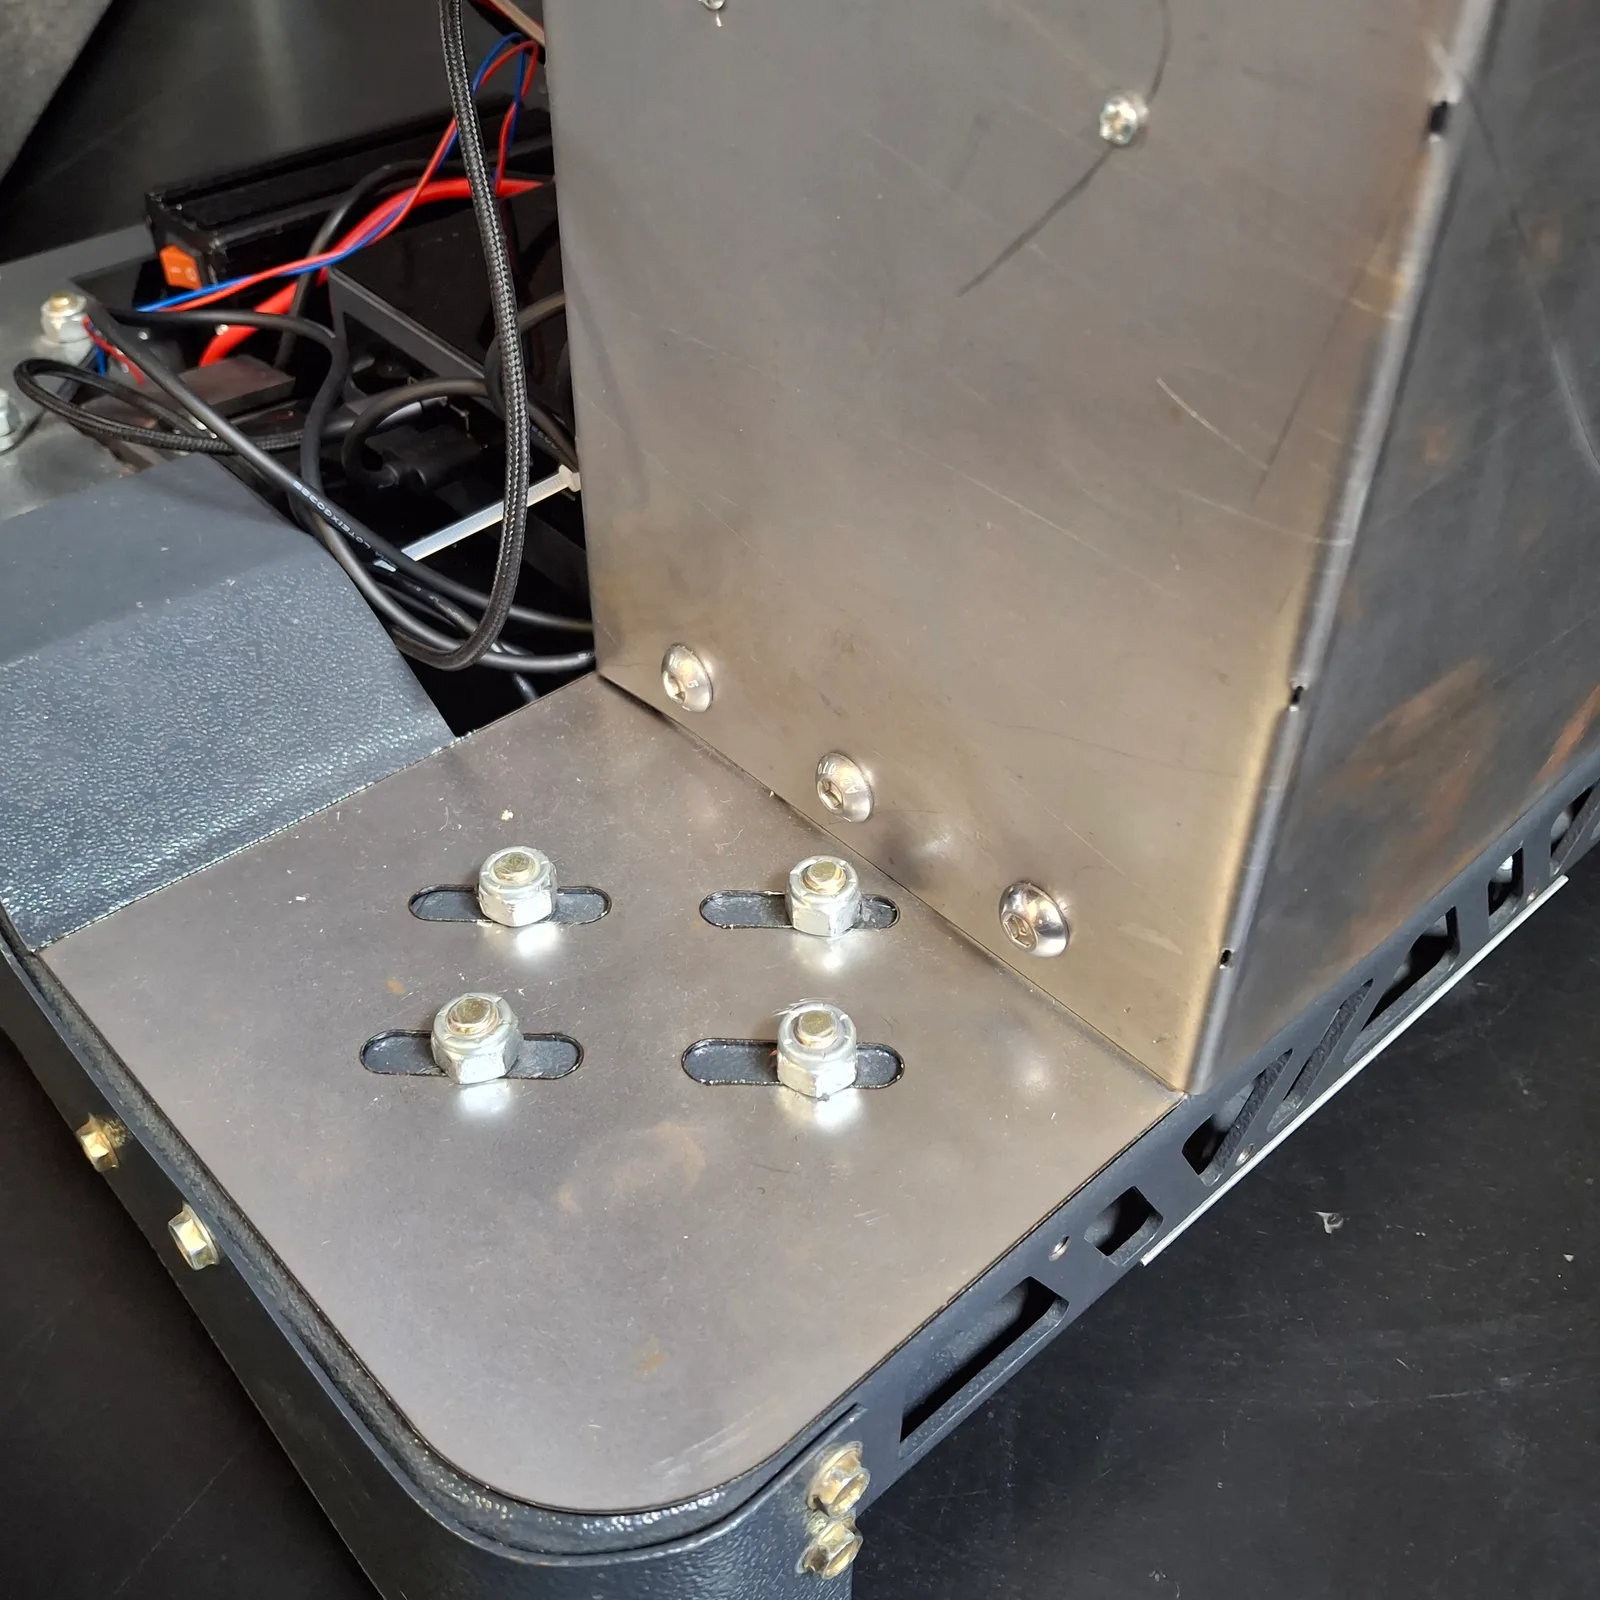
Sección titulada «Integración con el manipulador»El manipulador se monta sobre una caja metálica de elevación fijada a la plataforma. La fijación aprovecha los puntos estructurales del chasis cercanos a los tornillos de las ruedas caster, para repartir la carga del brazo en vez de concentrarla en la chapa superior. Las ranuras alargadas permiten ajustar la posición.