
Robot
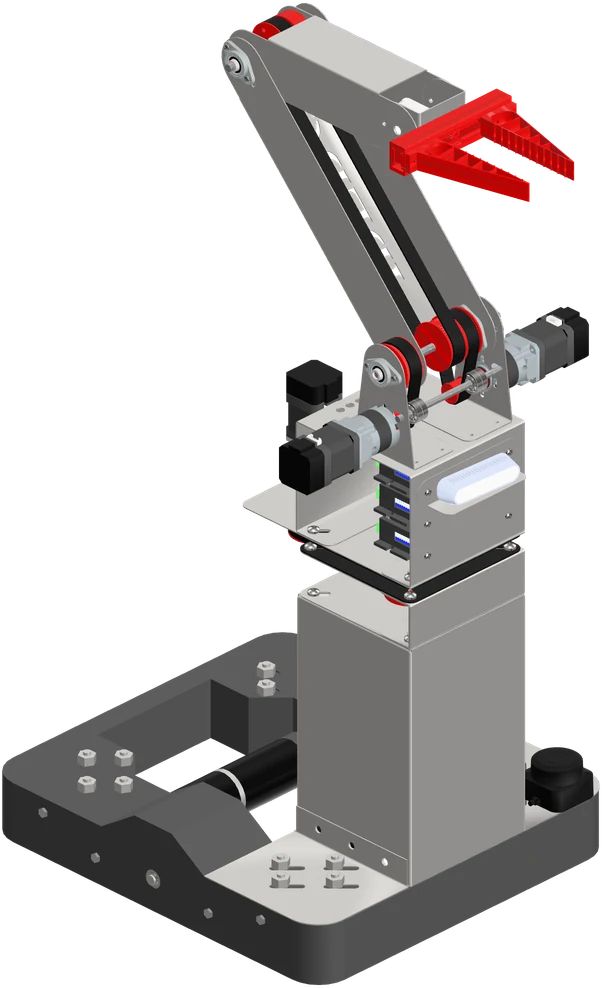
El robot es la parte de Remote Hands que se mueve: una plataforma móvil que lo desplaza por el piso y un manipulador que toma objetos. La NUC que lleva a bordo recibe las órdenes del operador y las reparte entre sus placas.
Sinopsis
Sección titulada «Sinopsis»Dos piezas construidas por caminos distintos: una plataforma móvil diferencial rehabilitada y un manipulador de 3 GDL construido desde cero. Sobre ellas van los sensores que ven el entorno y las placas embebidas que mueven los motores.
| Parte | Qué hace |
|---|---|
| Plataforma móvil | Tracción diferencial con dos motores DC |
| Manipulador | Brazo de 3 GDL con gripper lineal |
| Embebidos | Tres controladores ESP32-C3: tracción, brazo y gripper |
| Sensores | LiDAR y cámara RGB-D para la percepción; finales de carrera para el brazo |
Cómo funciona
Sección titulada «Cómo funciona»Cada parte resuelve su propio movimiento de bajo nivel con un controlador embebido dedicado. La NUC solo les envía consignas simples —una velocidad para la base, un ángulo por eje, una apertura en milímetros— y cada placa genera las señales que su hardware necesita: PWM, pulsos de paso, rampas y rutinas de homing.
Ese reparto mantiene simples los comandos que salen del visor: toda la complejidad del movimiento se resuelve dentro del robot. Está descrito en Sistema.
Conexiones
Sección titulada «Conexiones»La NUC es el centro del robot. Los sensores y las placas se conectan a ella por USB; los motores cuelgan de las placas.
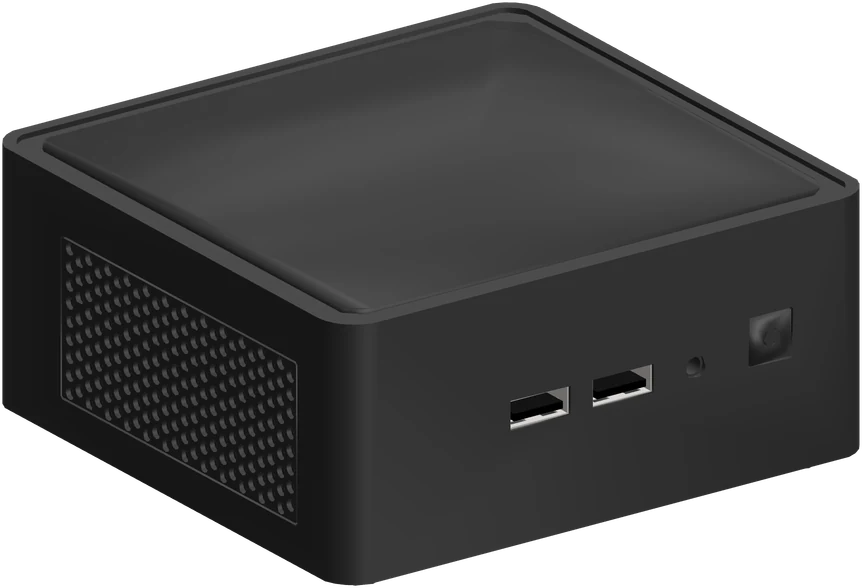 NUCa bordo · Intel i7
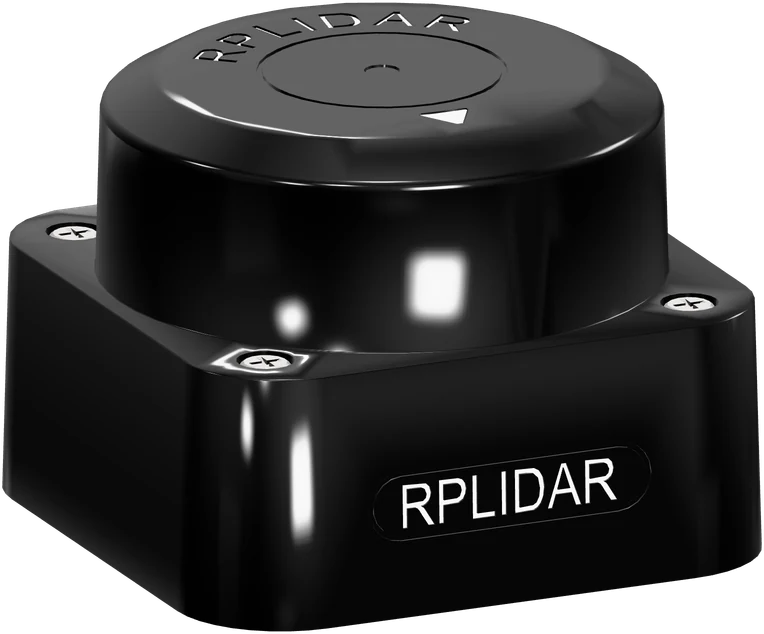 SensoresRealSense D435i y RPLiDAR C1
- USB 3 · COM3Sensores → NUC: video · barridos 2D
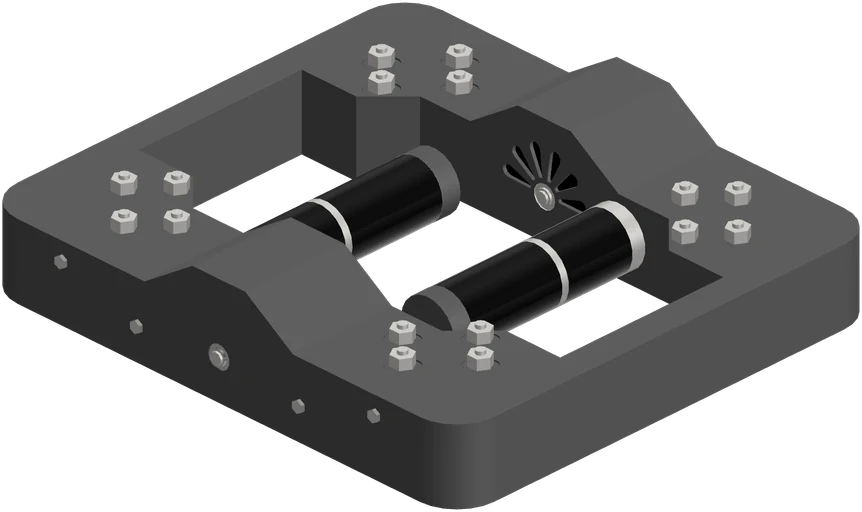 Plataforma móvilvía Puente H maestro
- USB-CDC · COM4NUC → Plataforma móvil: consigna por motor
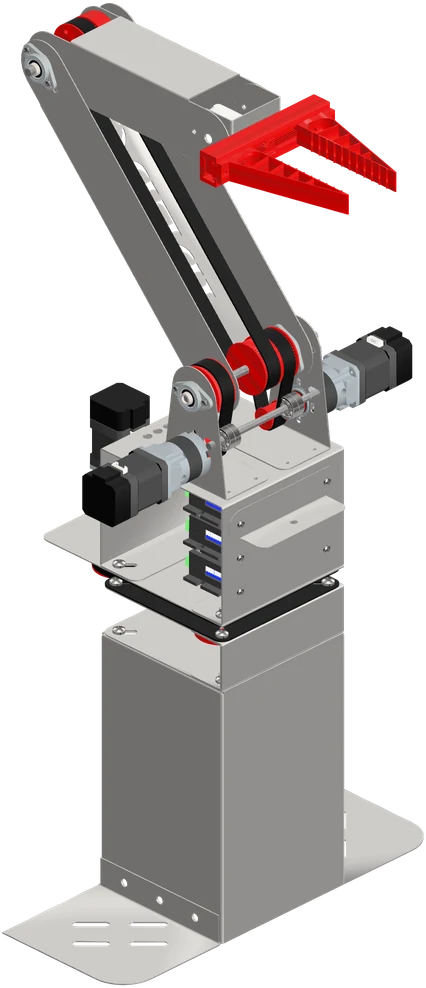 Manipuladorvía Puente H maestro y CL57T
- COM4 → I²C 0x0BNUC → Manipulador: POSE base codo muñecaManipulador → NUC: estado
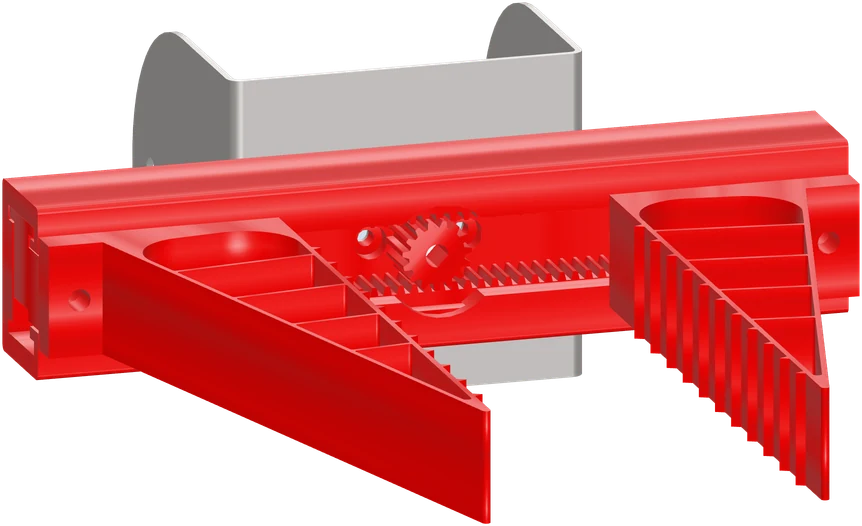 Grippercontrolador propio
- USB-CDC · COM5NUC → Gripper: apertura en mmGripper → NUC: GRIPPER_STATE
La plataforma y el manipulador comparten un solo USB: el Puente H maestro recibe las dos órdenes y reenvía la del brazo por I²C. Es el Conjunto I²C.
Cada parte tiene su página:
- Plataforma móvil: la base rehabilitada, su tracción y su unión con el manipulador.
- Manipulador: la cinemática, la transmisión, la manufactura por corte láser y los planos.
- Embebidos: los tres controladores ESP32-C3 y su firmware, con una página por placa: Puente H, Controlador CL57T y Gripper.
- Sensores: dónde van los sensores de percepción y los finales de carrera.
Los resultados de prueba de todo el robot están en Verificación.