Mecanismo
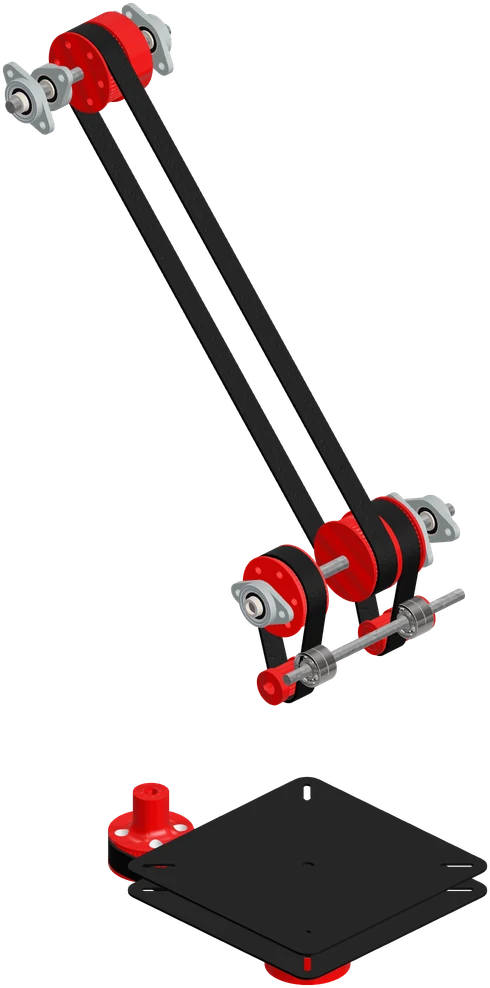
El mecanismo lleva el giro de los motores hasta cada articulación del brazo. Lo reduce, para ganar par, y lo reparte, para que dos motores montados uno junto al otro muevan eslabones distintos.
Sinopsis
Sección titulada «Sinopsis»Una transmisión por bandas dentadas HTD3M, con sus poleas, ejes y soportes. Todo lo que gira en el brazo, salvo los motores y el gripper.
| Pieza | Función |
|---|---|
| Poleas HTD3M motrices | Van en el eje de cada motor, a la salida del reductor |
| Poleas HTD3M conducidas | Mueven cada articulación; la relación con la motriz da la reducción |
| Bandas HTD3M | Tres: la de la base, una corta y una larga |
| Ejes | El del hombro y los de las articulaciones |
| Chumaceras KFL08 | Sostienen los ejes contra la lámina; siete en el CAD |
| Rodamiento de base de 150 mm | Sobre él gira toda la base del brazo |
| Rodamientos 608 | Cuatro en el CAD |
Cómo funciona
Sección titulada «Cómo funciona»Cada eslabón lo mueve un NEMA 17 con reductor planetario 10:1, y sobre él la banda añade otro 2,5:1. La reducción compuesta es de 25:1, y es lo que permite alcanzar el par necesario con motores que ya estaban en el laboratorio.
| Articulación | Motor | Banda | Reducción total |
|---|---|---|---|
| Base (giro) | NEMA 17 + planetario 10:1 | HTD3M, polea de 50 dientes, 1:1 | 10:1 |
| Eslabón 1 | NEMA 17 + planetario 10:1 | HTD3M, 2,5:1 | 25:1 |
| Eslabón 2 | NEMA 17 + planetario 10:1 | HTD3M, 2,5:1 | 25:1 |
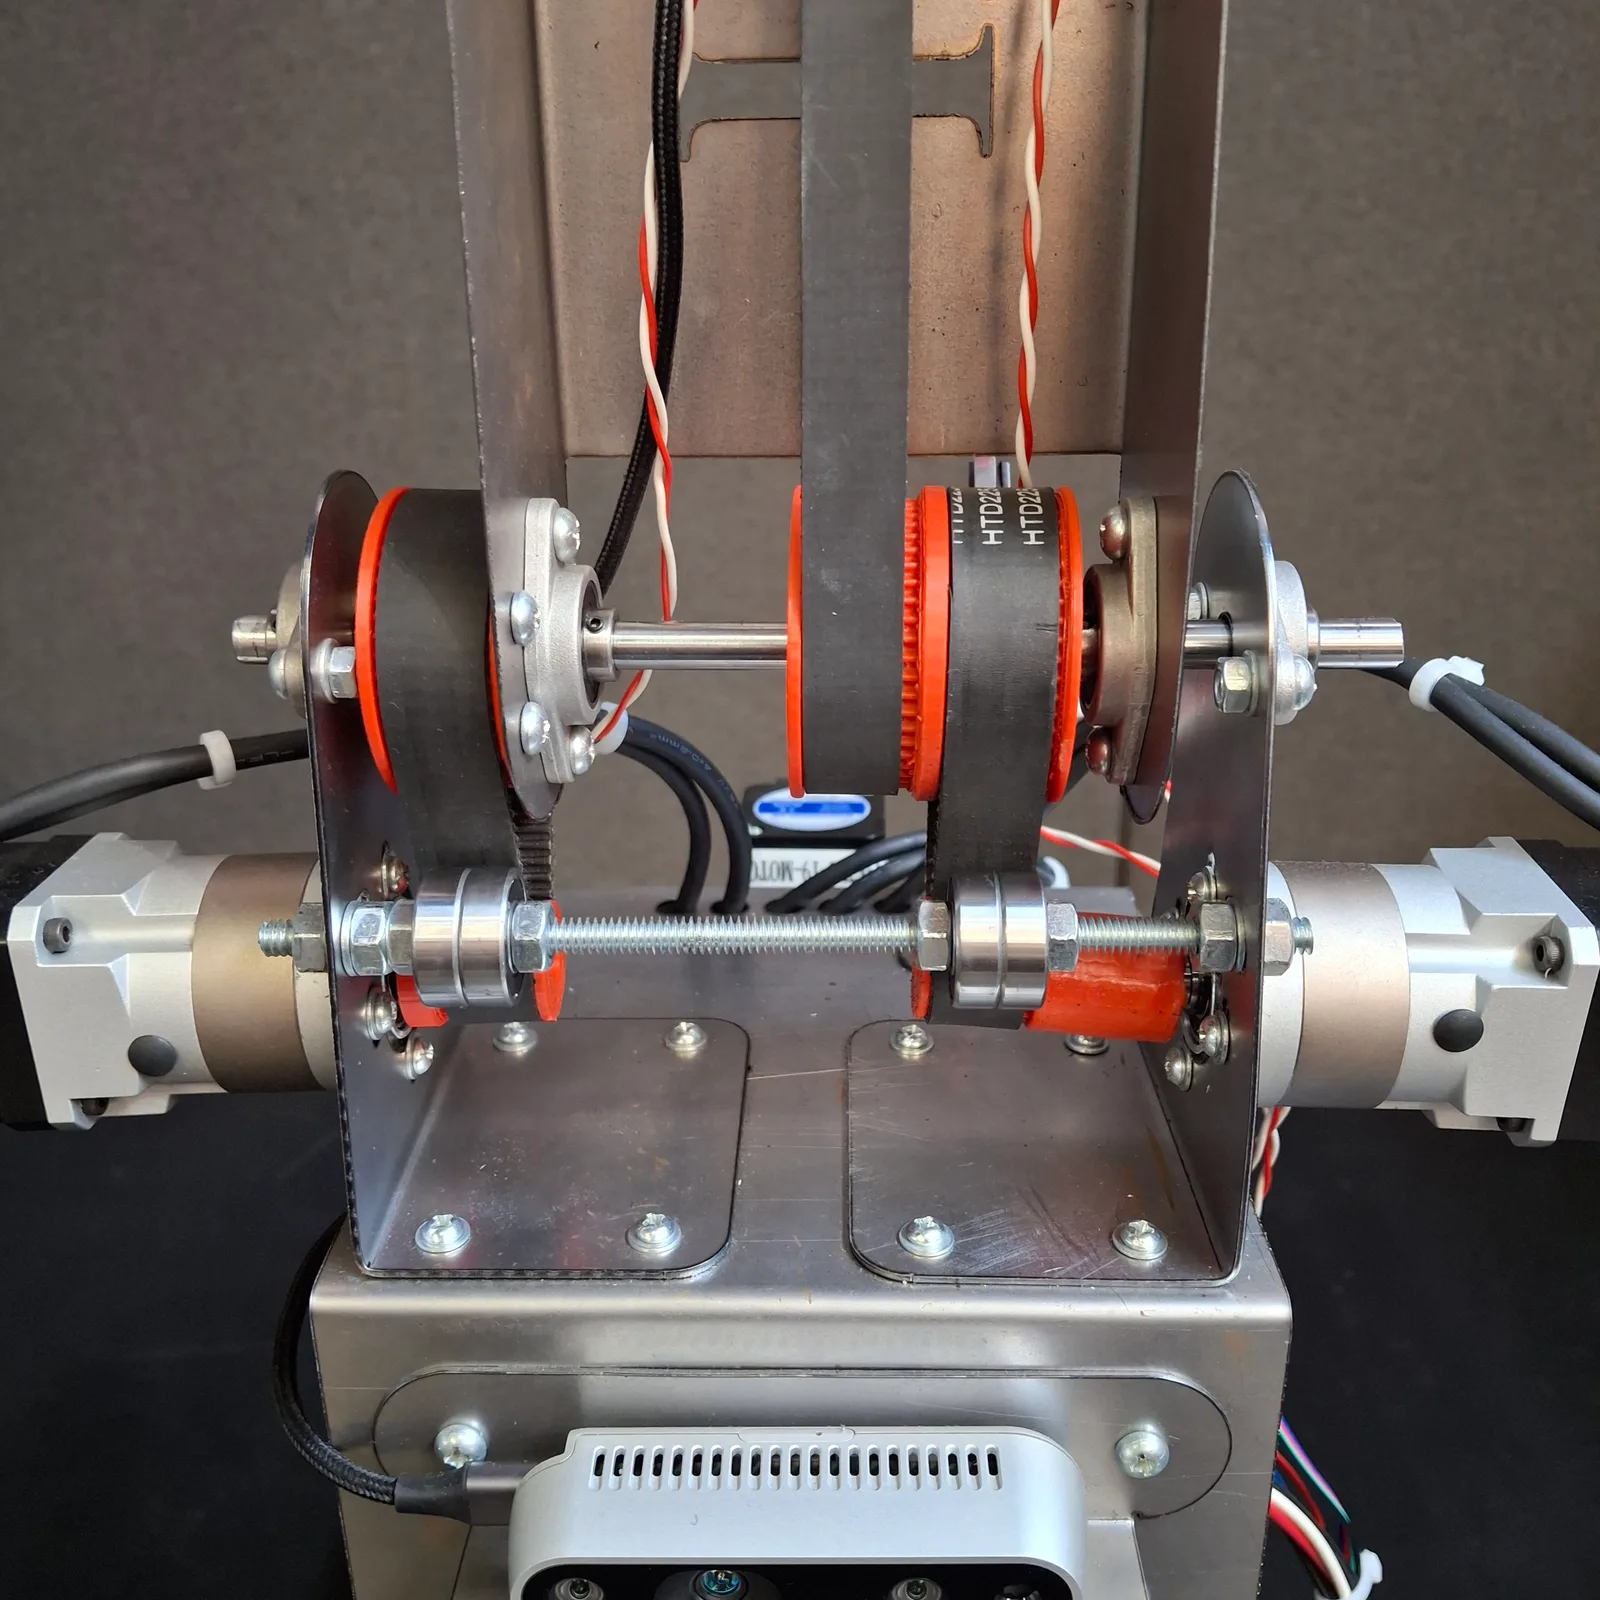
Los dos motores de los eslabones van en paralelo y simétricos cerca de la base, no sobre las articulaciones que mueven: el peso queda abajo en lugar de cargar el extremo del brazo. El primero mueve directamente el eslabón 1. El segundo parte de la misma zona de eje, pero su polea gira libre sobre ese eje, sin unirse al eslabón 1, y desde ahí otra banda sube hasta la articulación superior. Así cada eslabón conserva su propia transmisión aunque los dos compartan la zona del eje.
El desacople no es total: al girar el eslabón 1, la banda larga arrastra la articulación superior. El firmware lo compensa moviendo a la vez el motor del eslabón 2, como se explica en Compensación mecánica de muñeca.
Conexiones
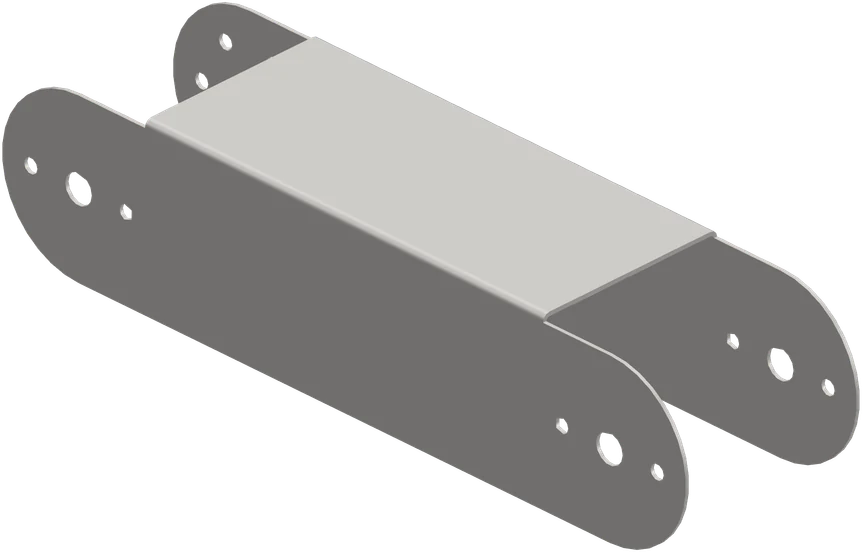
Sección titulada «Conexiones»El camino del giro hasta el eslabón 2, el más largo del brazo: dos bandas y una polea libre en el eje del hombro.
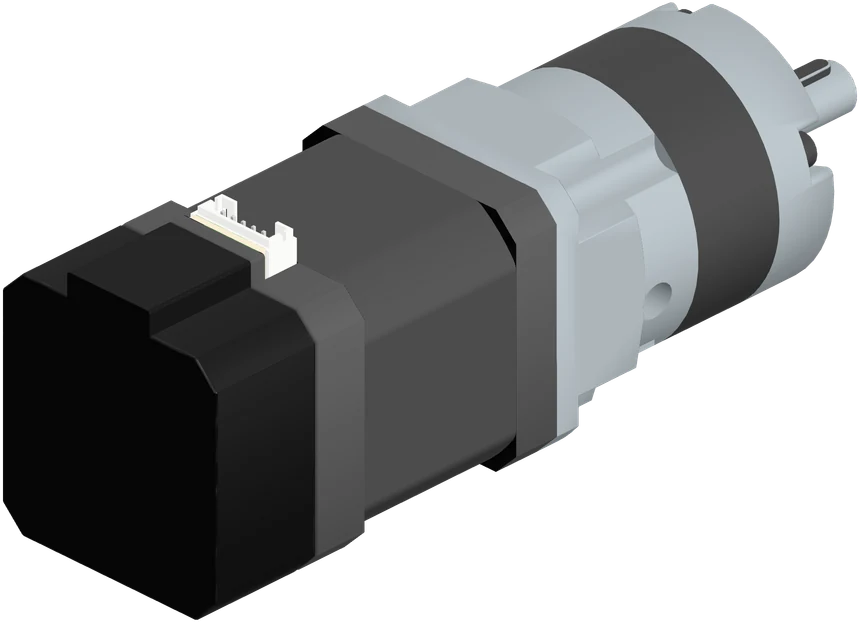 NEMA 17 + reductorplanetario 10:1
- Eje del reductor
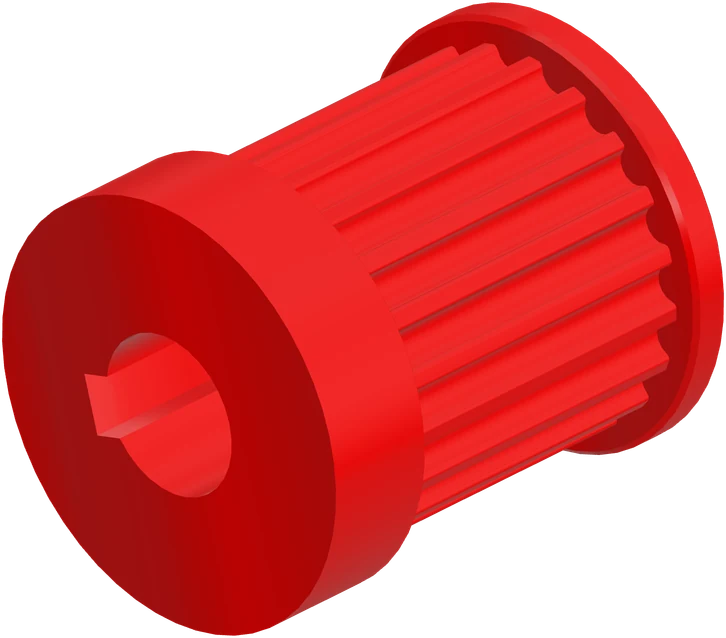 Polea motrizHTD3M
- Dientes HTD3M
 Banda cortaHTD3M
- Reducción 2,5:1
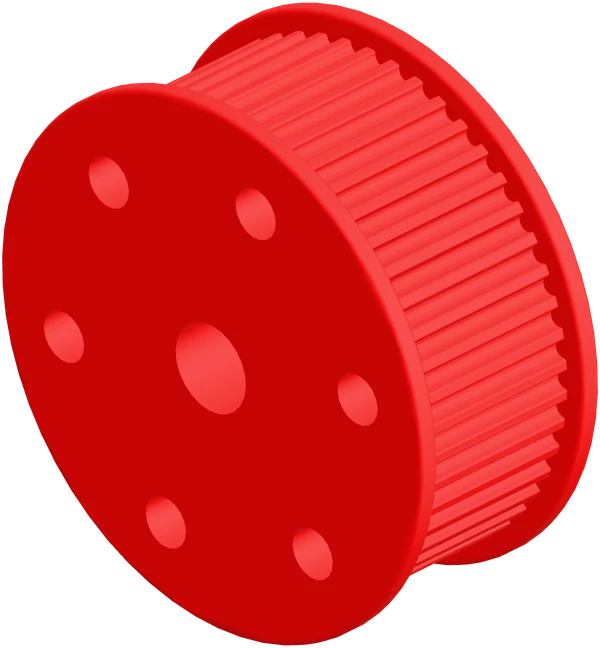 Polea en el eje del hombrogira libre
- Eje del hombro
 Banda largaHTD3M, a lo largo del eslabón 1
- Polea de la articulación
 Eslabón 2articulación superior
Montaje
Sección titulada «Montaje»Ejes y chumaceras
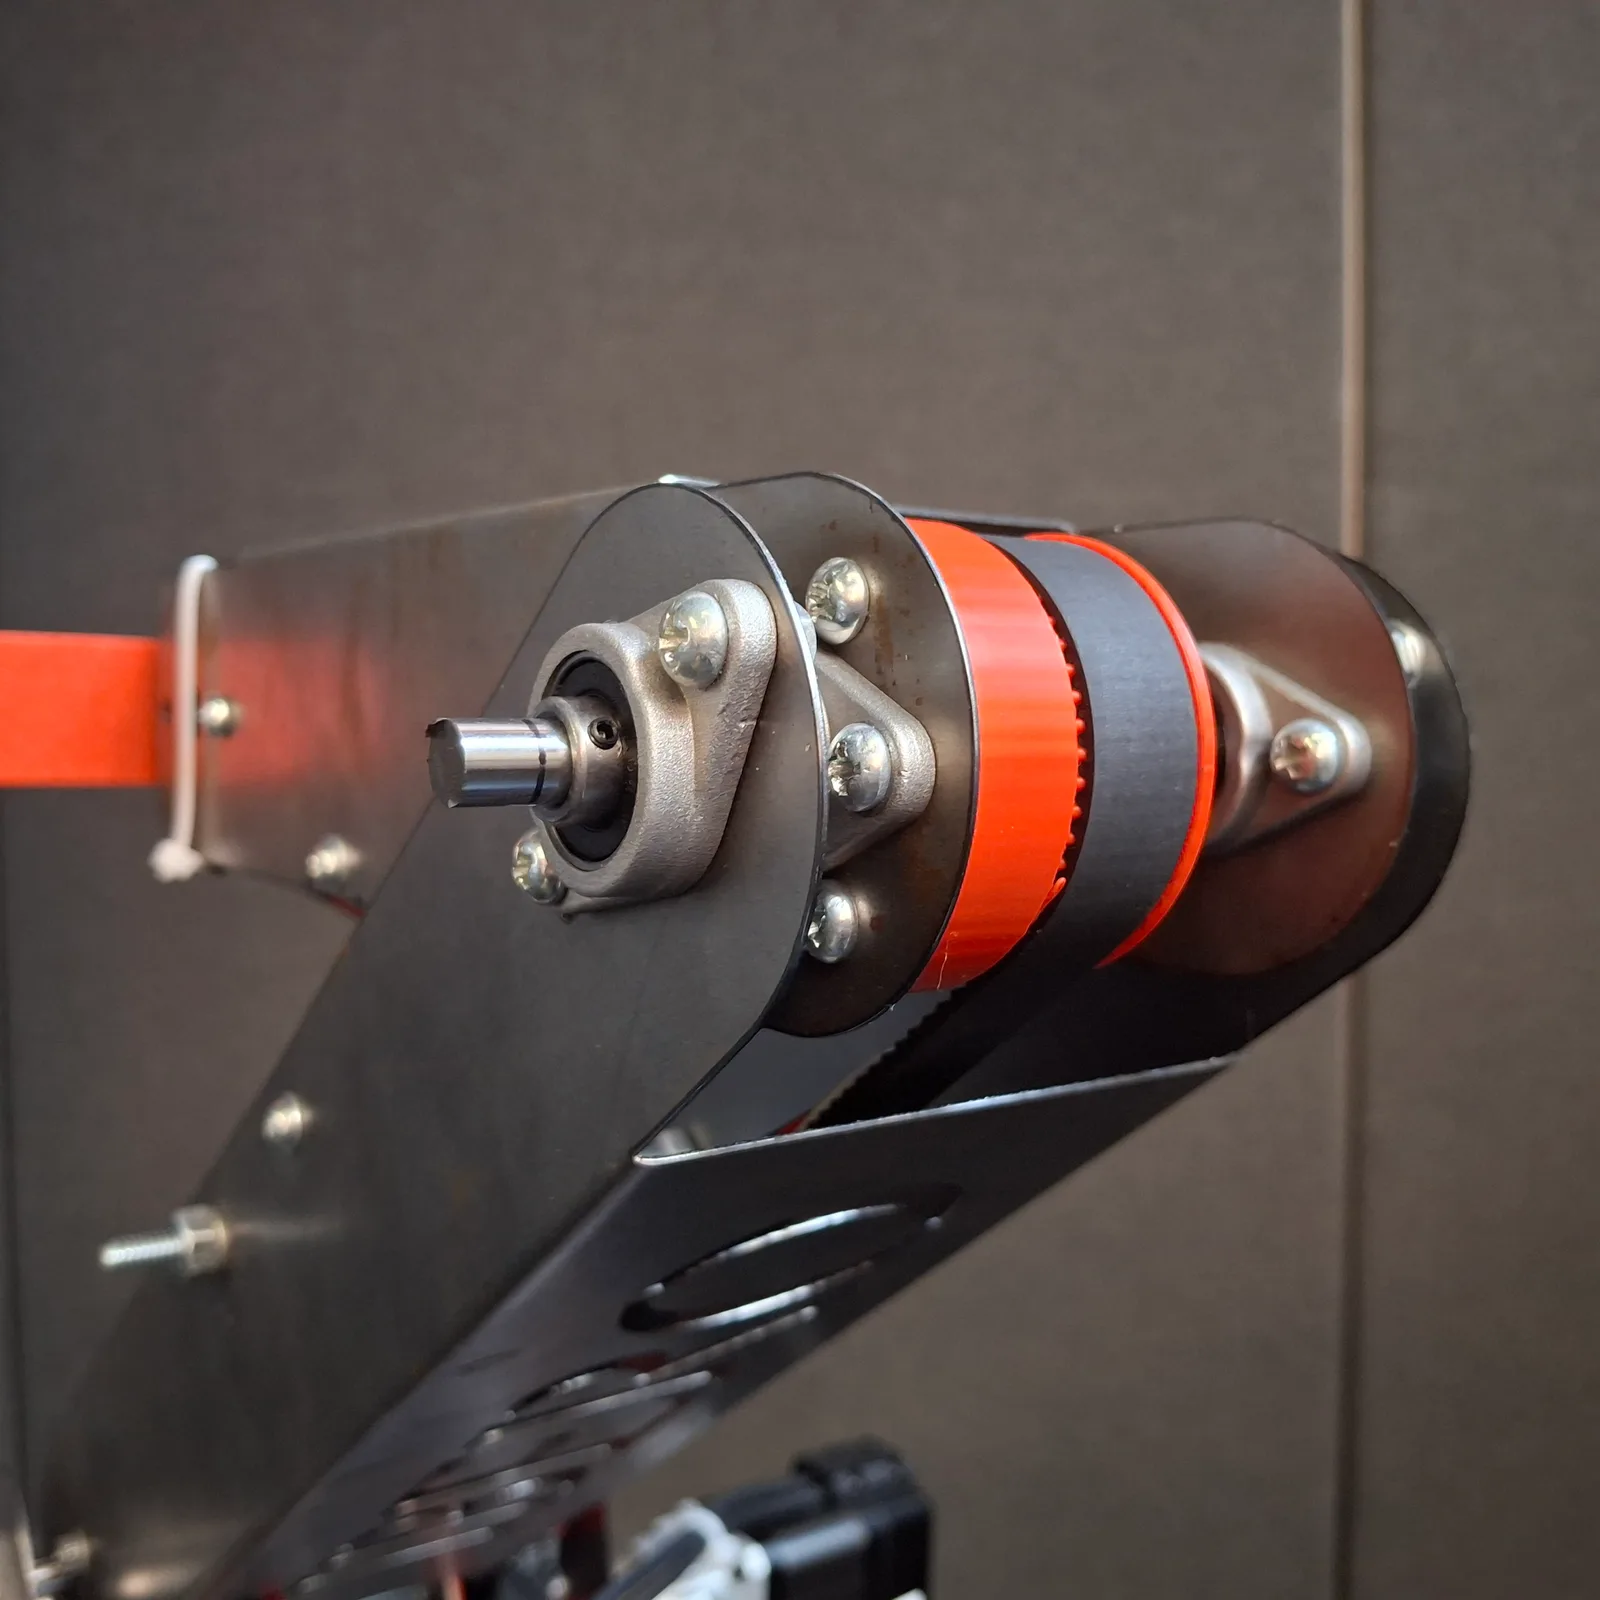
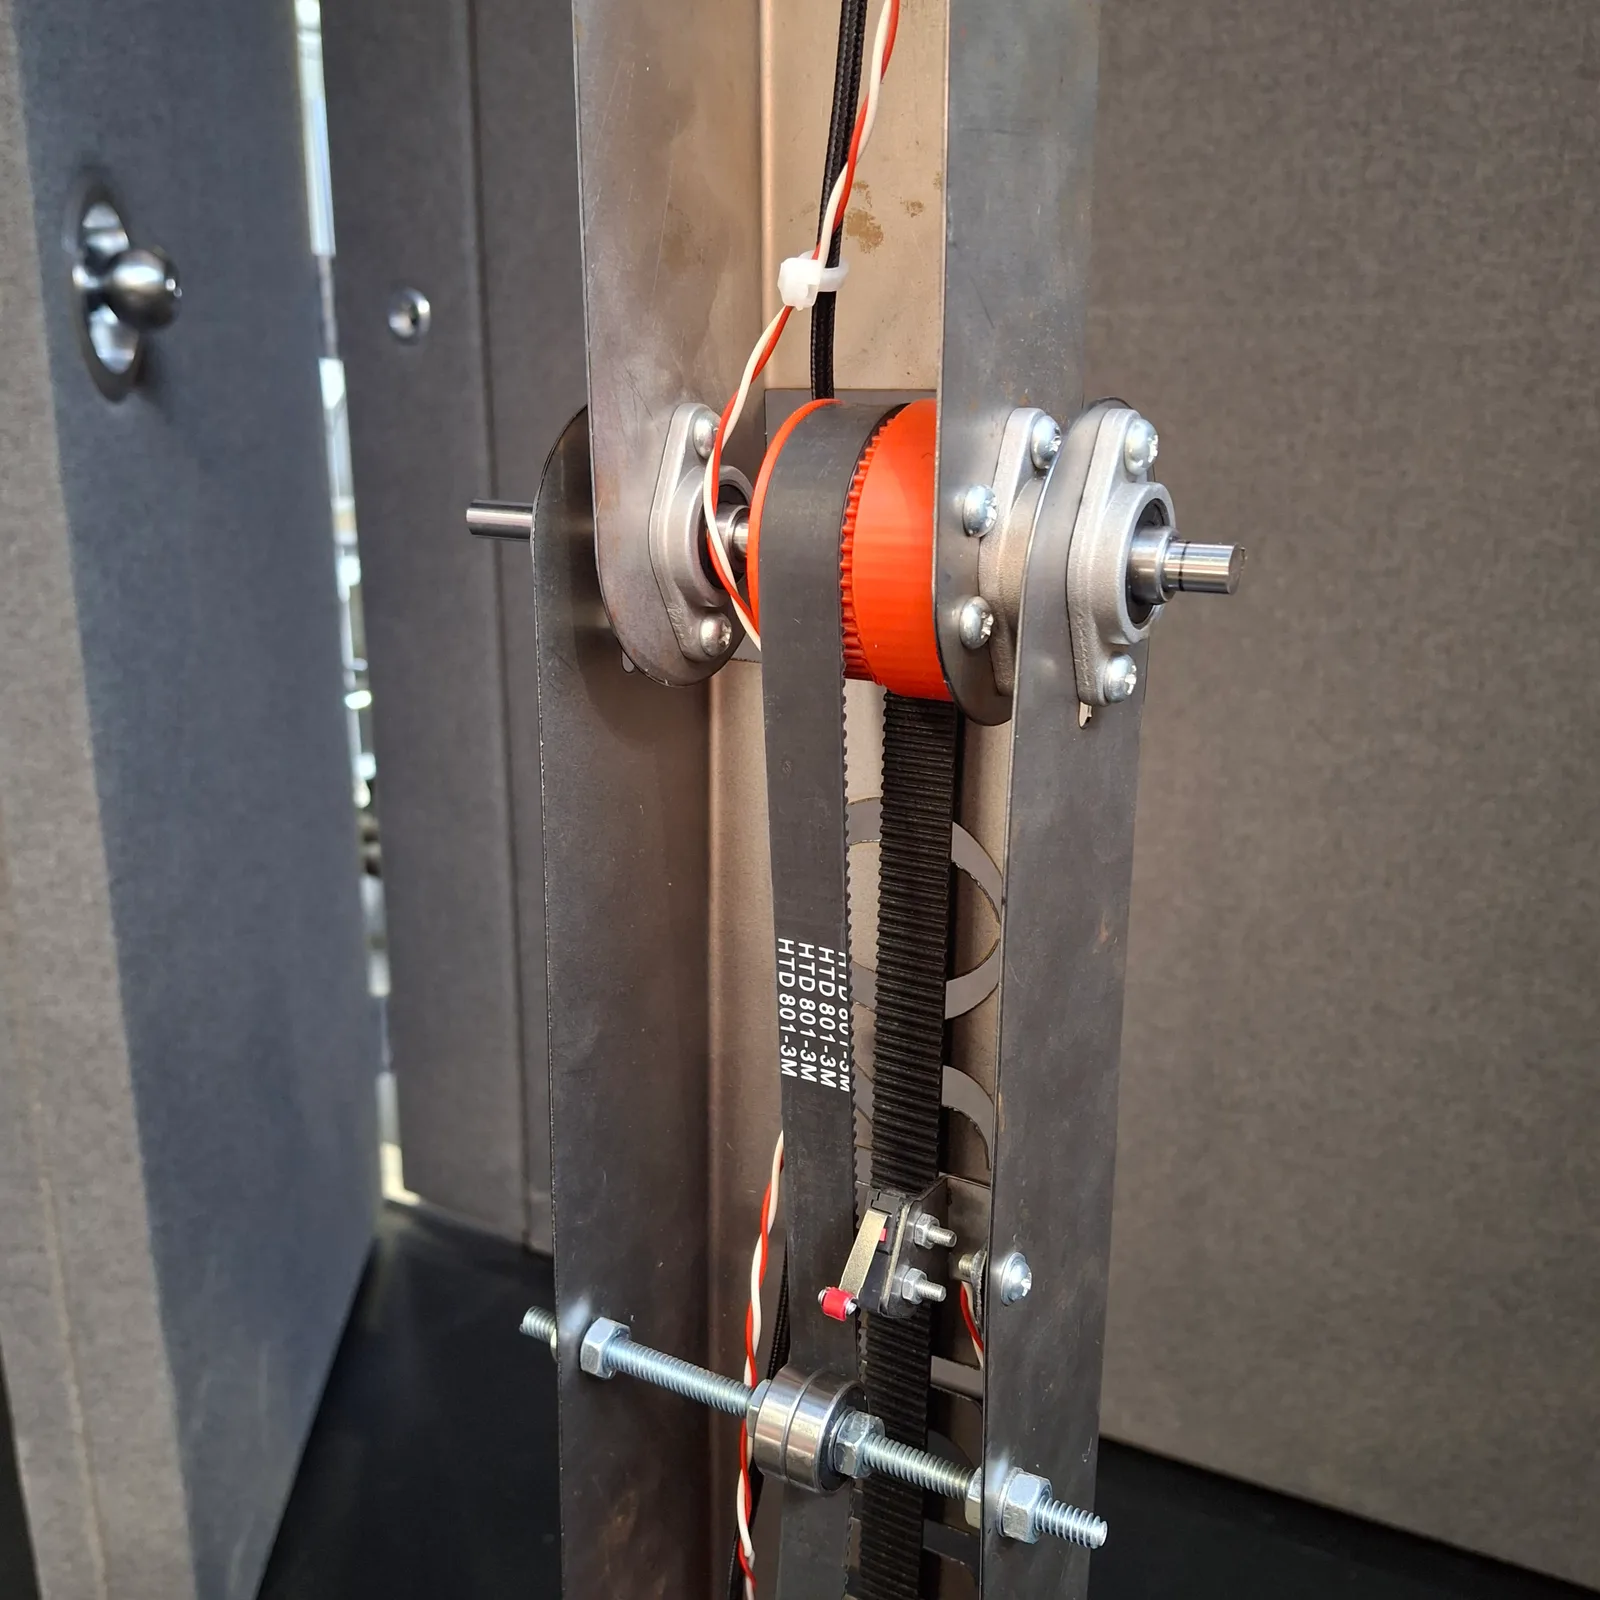
Sección titulada «Ejes y chumaceras»Las chumaceras sostienen cada eje y evitan que roce directamente contra la lámina, lo que reduce fricción, desgaste y juego.
Base rotatoria
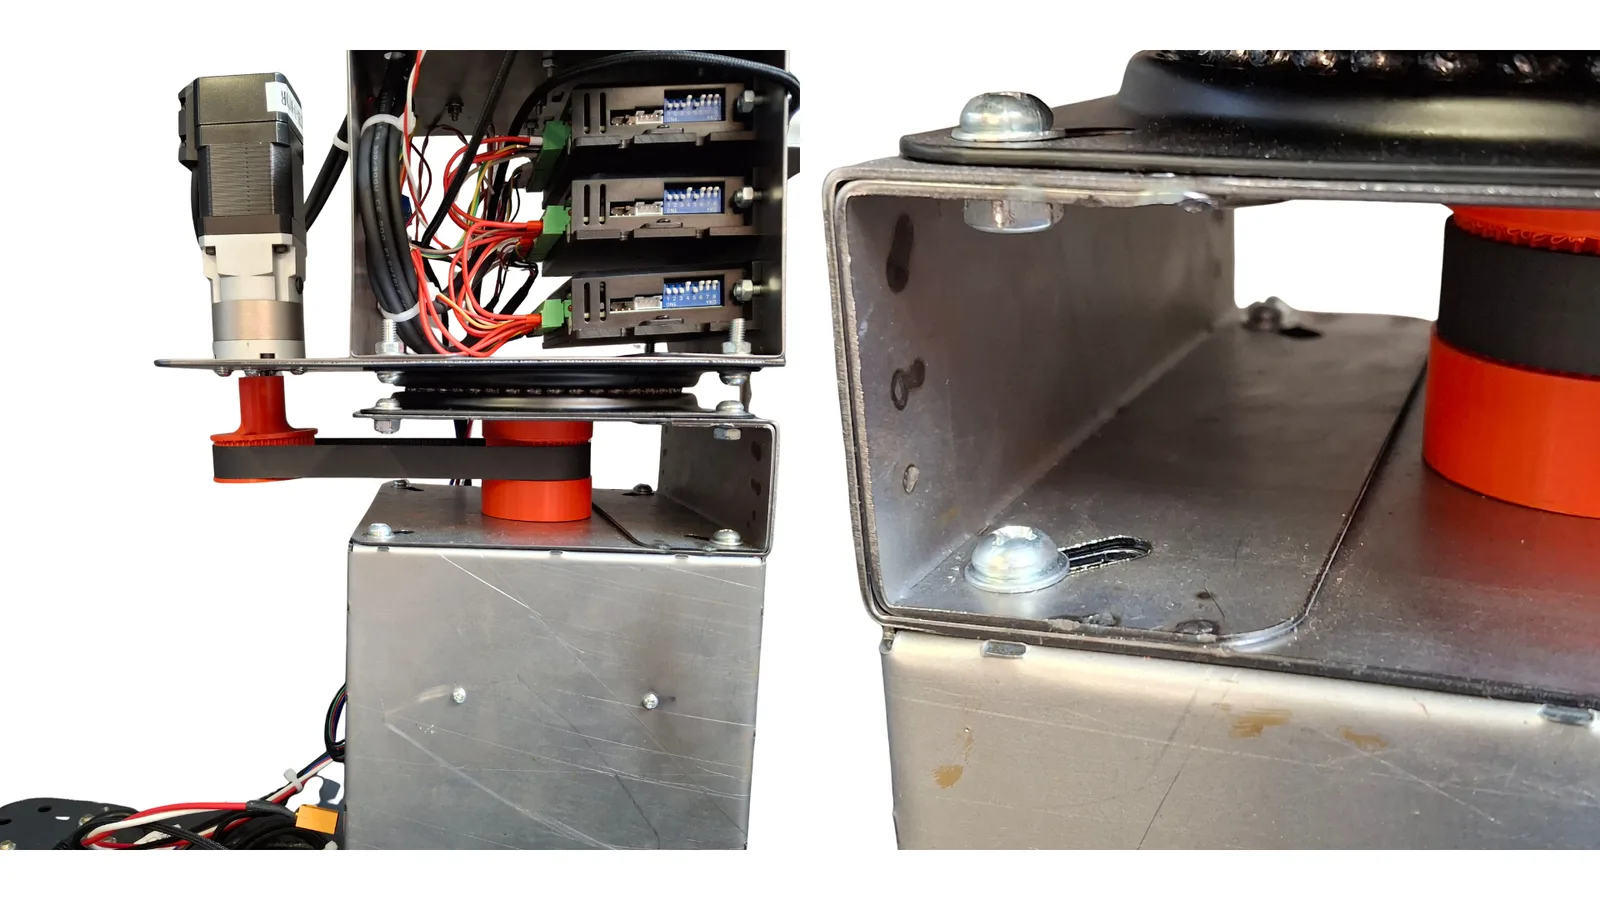
Sección titulada «Base rotatoria»El giro de todo el brazo lo genera un motor situado en la parte posterior, con reducción por polea y banda. Toda la base gira sobre el rodamiento de 150 mm.
Tensión de las bandas
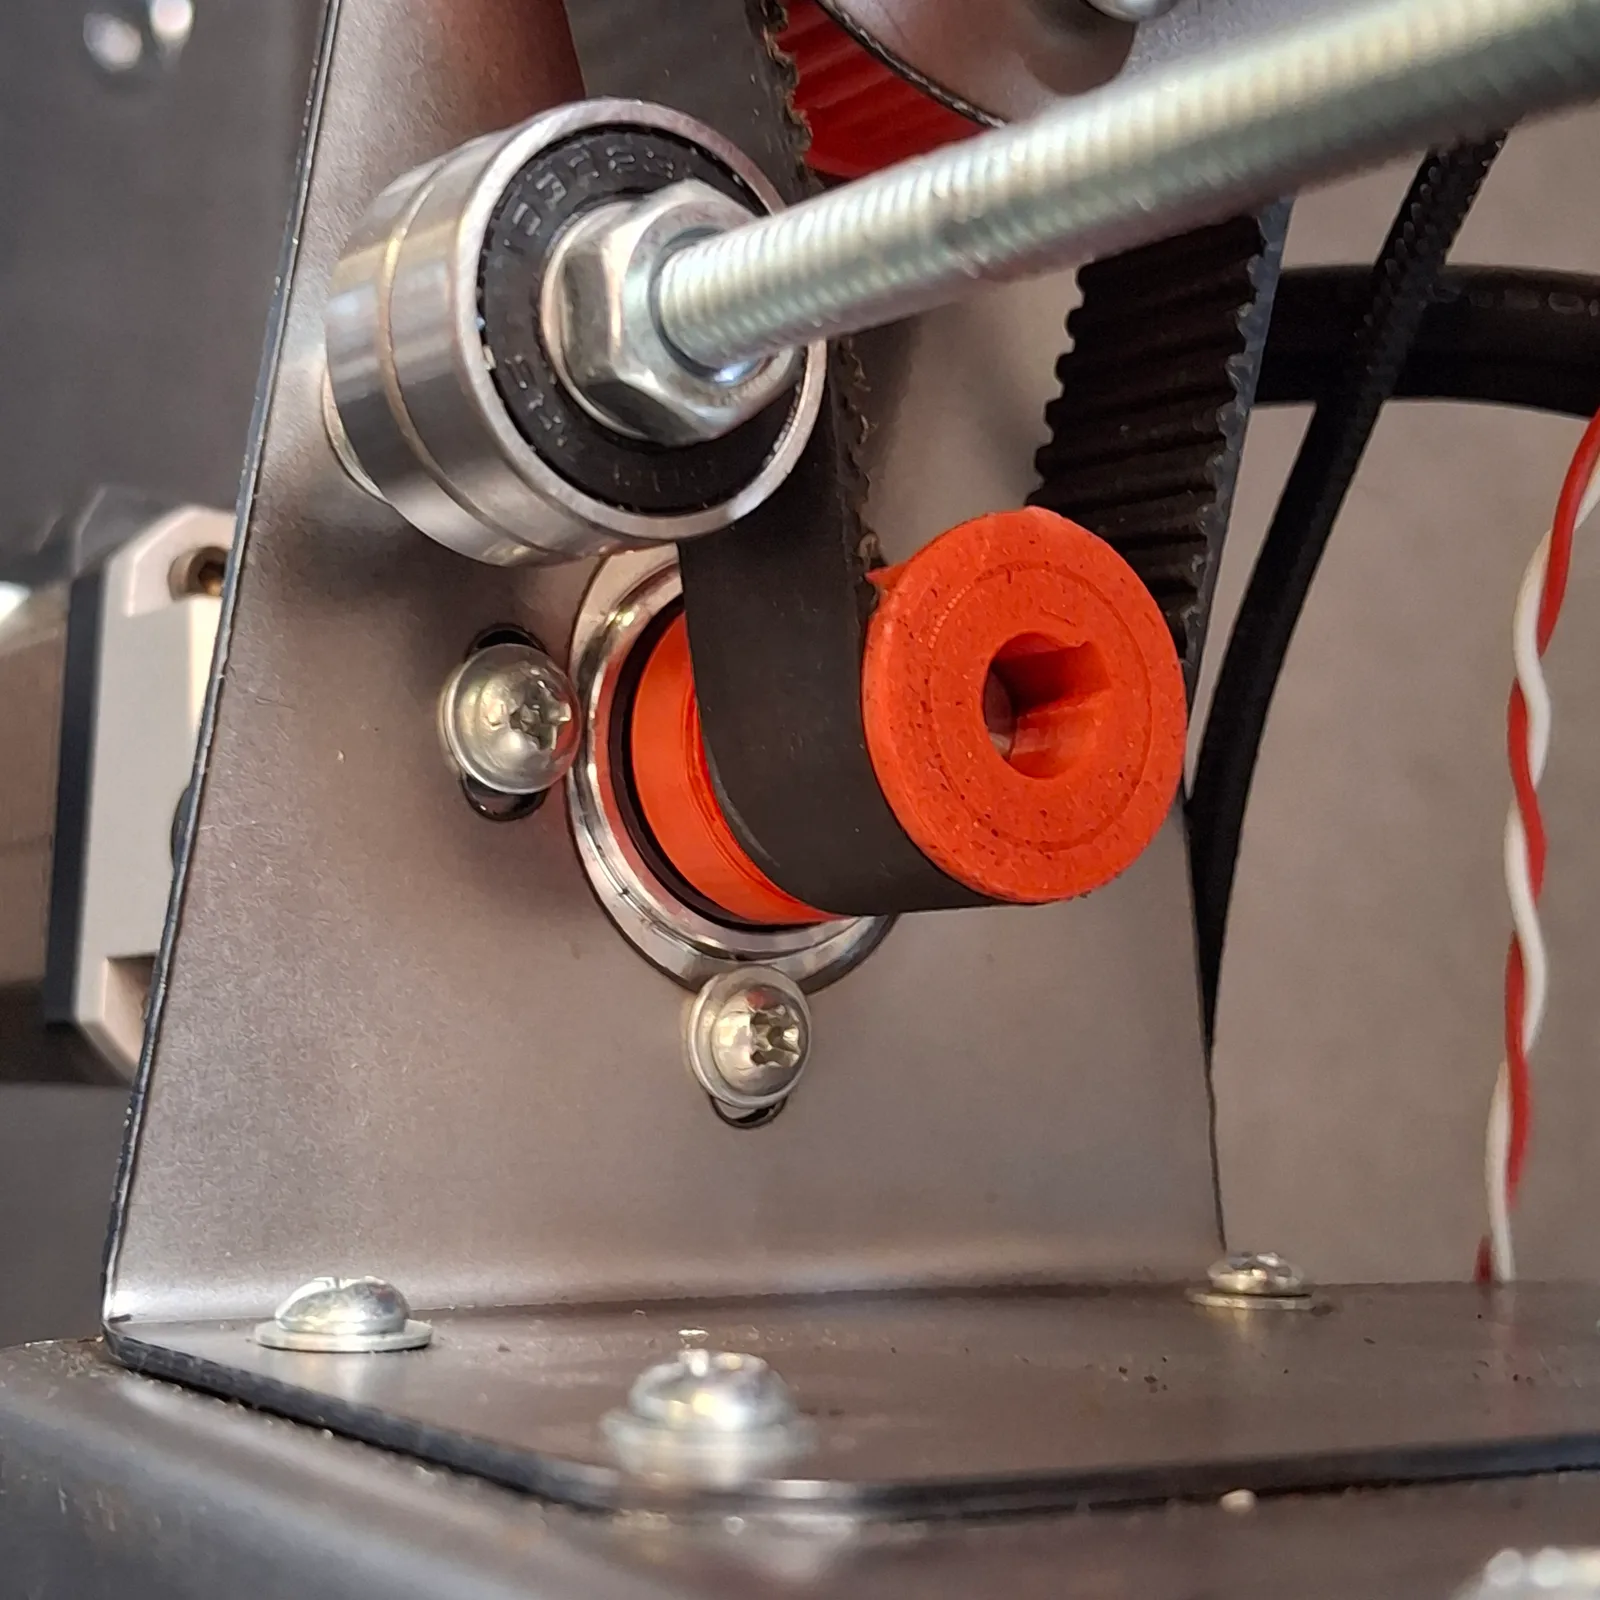
Sección titulada «Tensión de las bandas»La tensión se resolvió con rodamientos montados sobre barra roscada, que funcionan como tensores. Sin ellos la banda deslizaba y aparecían holguras y vibración.