
Documentación académica
Remote Hands es además un Proyecto Terminal universitario. Esta página reúne su marco de investigación completo, en el orden en que se lee: del contexto a la pregunta, y de la pregunta al método y la teoría que lo sostienen.
Contexto
Sección titulada «Contexto»Esta sección sitúa el problema antes de entrar en él: por qué el comercio electrónico convirtió el interior del almacén en un cuello de botella, y por qué ese cuello de botella se resuelve hoy con mano de obra presencial. Es el contexto del que salen la problemática y la pregunta de investigación.
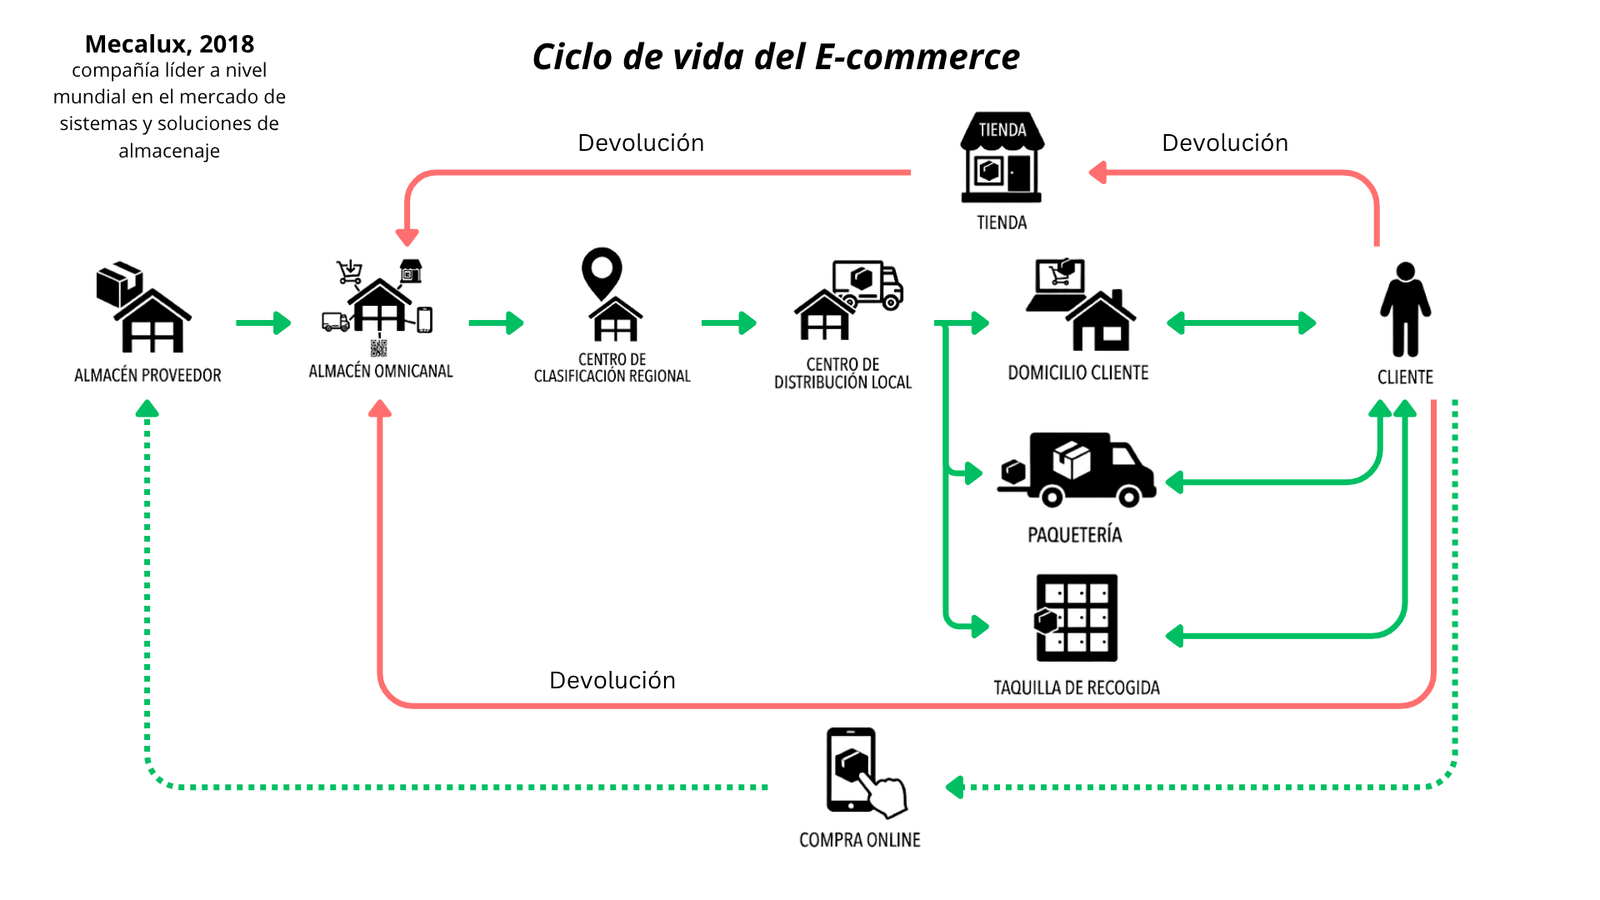
El auge del comercio electrónico y su impacto logístico
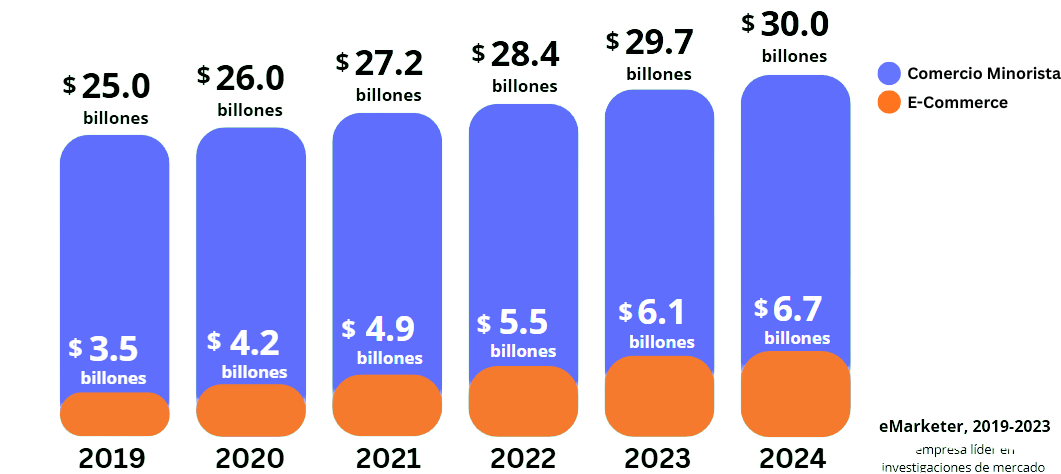
Sección titulada «El auge del comercio electrónico y su impacto logístico»El comercio electrónico ha dejado de ser un canal alternativo: hoy es eje central de las cadenas de suministro modernas. Entre 2019 y 2024, las ventas globales en línea crecieron de forma sostenida y superaron las proyecciones previas a la pandemia. El resultado es un mercado que demanda capacidad logística a una escala sin precedente.
México muestra la misma tendencia. El Hot Sale 2025 registró ventas por 42 725 millones de pesos (MXN), un 23,7 % más que el año anterior. Esa cifra mide la velocidad con la que el consumo digital se convierte en presión sobre las operaciones de almacén y distribución.
Esa aceleración no es neutral para la logística. Tres operaciones concentran la mayor proporción de costos laborales y de error en los centros de distribución, y las tres son sensibles al volumen:
| Operación | Qué implica |
|---|---|
| Picking | Selección de los productos del pedido |
| Packing | Empaque |
| Sortation | Clasificación para despacho |
Cuando los volúmenes de pedido escalan y los tiempos prometidos de entrega se acortan, la variabilidad de demanda se vuelve el principal factor de riesgo operativo. El sistema logístico debe absorber picos de hasta tres o cuatro veces el volumen promedio sin degradar la calidad del servicio.
El ciclo logístico del e-commerce y sus puntos críticos
Sección titulada «El ciclo logístico del e-commerce y sus puntos críticos»El ciclo de vida de un pedido en línea comprende etapas bien delimitadas: captación de demanda, procesamiento, surtido en almacén, empaquetado, despacho, tránsito y, en su caso, devolución. Cada transición introduce latencia y potencial de error.
El surtido es la etapa más crítica operativamente. Concentra cinco acciones distintas:
- desplazamiento dentro del almacén;
- identificación precisa del producto;
- toma física del ítem;
- verificación;
- registro.
Las cinco ocurren bajo presión de tiempo, y un fallo en cualquiera de ellas llega directamente al cliente.
En entornos de alta variabilidad, la capacidad operativa humana alcanza su límite con rapidez. La solución convencional ha sido contratar personal temporal durante los picos estacionales, con tres costos asociados: capacitación, mayor tasa de error por inexperiencia y alta rotación.
El problema de fondo no es de escala puntual, sino de diseño sistémico. Los almacenes tradicionales no están equipados para absorber fluctuaciones de demanda sin sacrificar calidad ni incurrir en costos extraordinarios.
La automatización como respuesta de la industria
Sección titulada «La automatización como respuesta de la industria»La industria logística global respondió automatizando progresivamente sus centros de distribución. El mercado mundial de automatización de almacenes se estimó en 15 000 millones de dólares (USD) en 2019, y proyecta alcanzar 30 000 millones para 2026. Ese mercado agrupa cuatro familias de solución:
- vehículos guiados autónomos (AGV/AMR);
- sistemas de almacenamiento y recuperación automatizados (AS/RS);
- brazos robóticos;
- plataformas de sortation.
El crecimiento sostenido refleja dos cosas a la vez: la madurez tecnológica de las soluciones disponibles, y la presión económica sobre las operaciones logísticas para reducir su dependencia de mano de obra en tareas repetitivas y físicamente demandantes.
La automatización total es la solución más eficiente en productividad, pero exige inversiones de capital que solo los grandes operadores pueden sostener. Queda fuera del alcance de las operaciones medianas y pequeñas, y de los mercados emergentes donde el costo de mano de obra todavía no la justifica.
Entre ambos extremos existe un espacio intermedio: la robotización colaborativa, donde el robot amplía las capacidades del operador humano en lugar de reemplazarlo. Este proyecto se sitúa en ese espacio, y añade una condición propia: el operador tampoco necesita estar físicamente presente en el almacén.
Problemática
Sección titulada «Problemática»Dos problemas que normalmente se estudian por separado —la presión sobre la operación logística y la exclusión laboral de las personas con discapacidad— tienen aquí la misma causa inmediata: el trabajo de almacén exige estar físicamente en el almacén. Esta sección documenta ambas curvas y el punto en el que se cruzan.
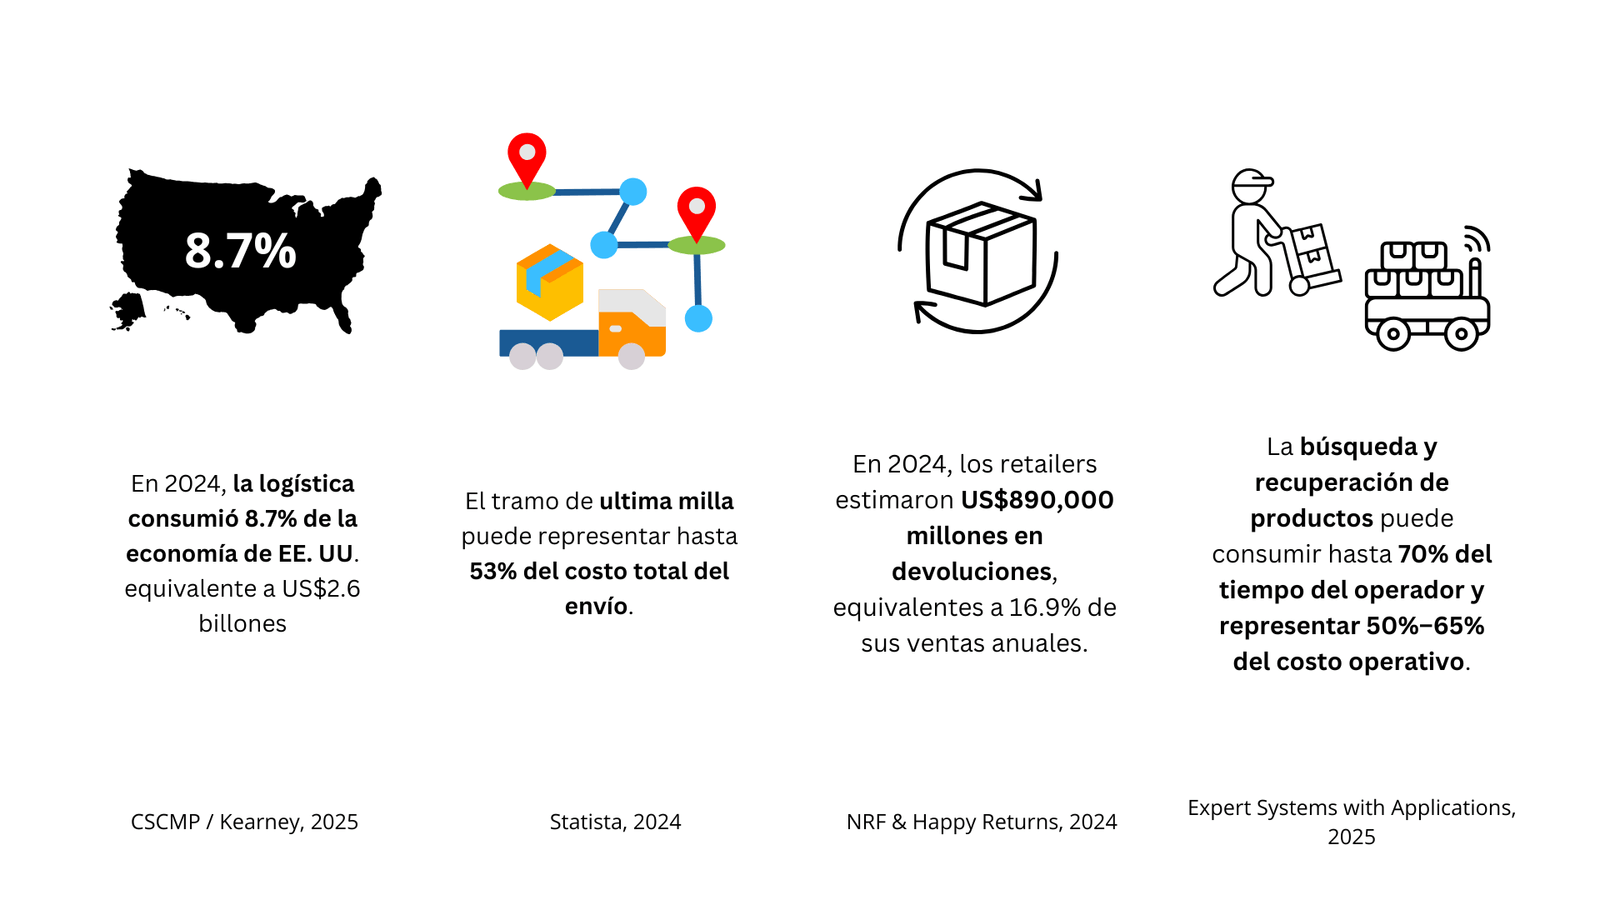
La logística bajo presión y la brecha de inclusión
Sección titulada «La logística bajo presión y la brecha de inclusión»La transformación digital del comercio generó una paradoja operativa: los volúmenes de pedido crecen de forma acelerada, pero la estructura laboral de los almacenes no evolucionó al mismo ritmo. Las tareas de surtido, traslado interno y abastecimiento siguen siendo intensivas en mano de obra, físicamente demandantes y ejecutables solo en el piso del almacén. Esa dependencia de la presencia física del operador es la principal restricción operativa que la logística actual no ha resuelto.
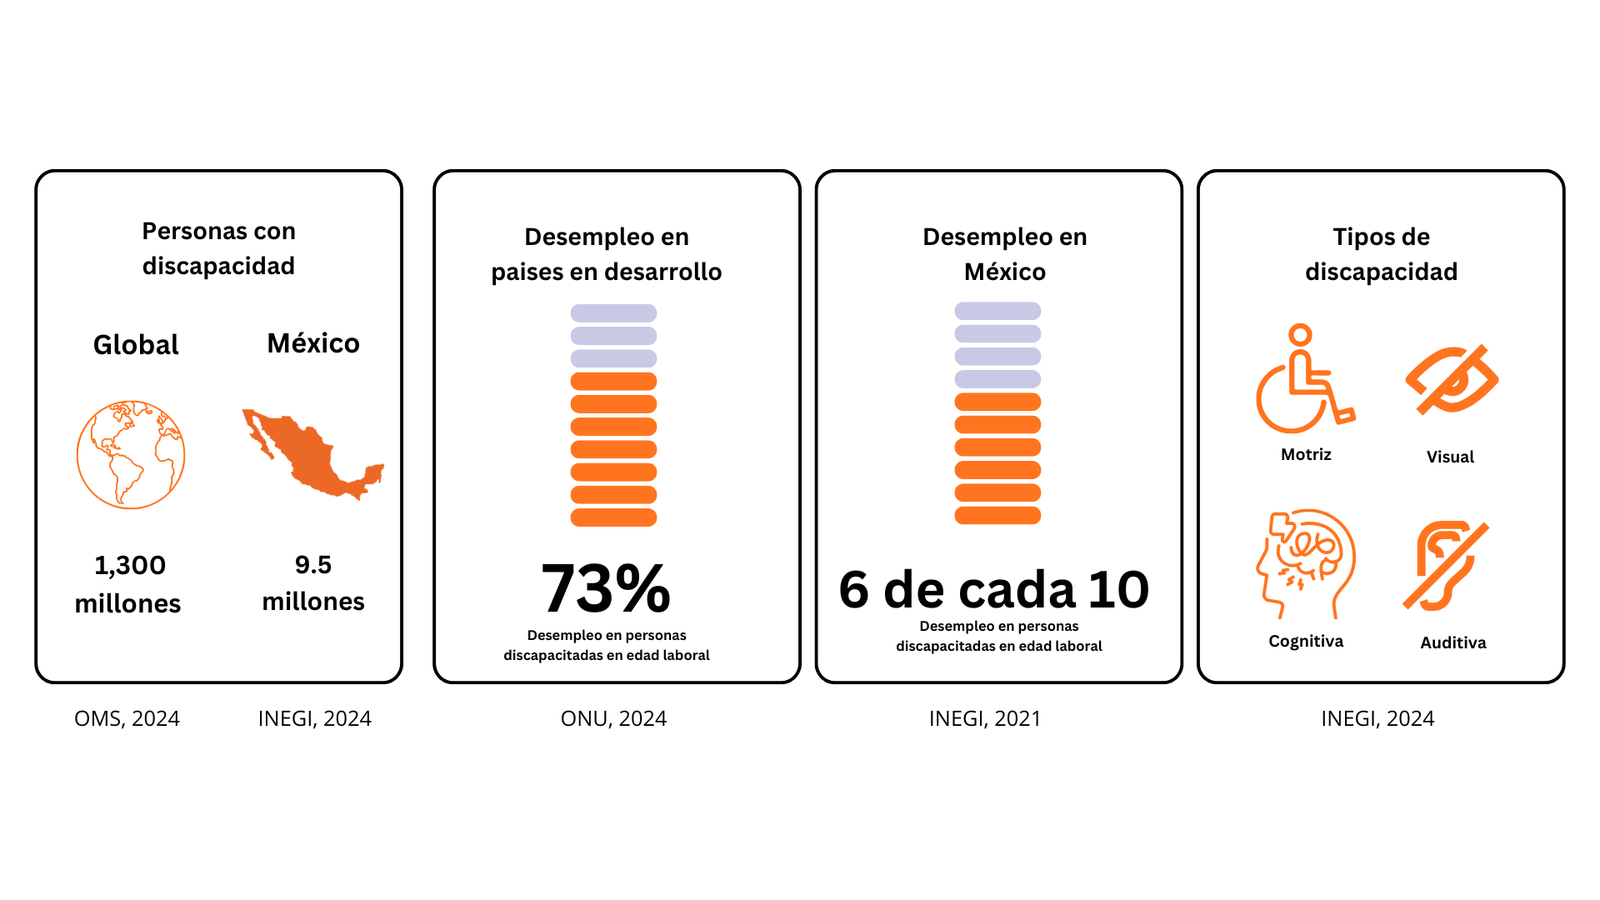
En paralelo, 9,5 millones de personas viven en México con alguna forma de discapacidad. Esa población enfrenta barreras sistémicas para acceder al empleo formal, y su tasa de informalidad laboral supera el 60 %. La cifra no refleja ausencia de capacidades cognitivas o de atención: refleja la ausencia estructural de herramientas de trabajo adaptadas a sus condiciones.
Dos curvas que convergen
Sección titulada «Dos curvas que convergen»Las dos tendencias anteriores se cruzan, y ese cruce define la oportunidad que este proyecto busca aprovechar.
Curva 1 — Demanda logística insatisfecha. Los centros de distribución necesitan capacidad operativa flexible, confiable y con bajo margen de error en tareas repetitivas. La contratación temporal resuelve el volumen pero no la calidad. La automatización total resuelve la calidad, pero no está al alcance de todas las operaciones. Además elimina puestos de trabajo sin generar alternativas para los perfiles de operador desplazados.
Curva 2 — Talento con discapacidad sin canal de acceso productivo. Las personas con discapacidad motriz tienen capacidades cognitivas, de atención y de precisión valiosas en tareas de supervisión, control remoto y operación de sistemas. Lo que falta son las herramientas: interfaces accesibles, sistemas de asistencia y entornos de trabajo remoto. Sin ellas, ese talento no llega a incorporarse a cadenas de valor formales.
El espacio donde ambas curvas se cruzan es la teleoperación robótica con orientación inclusiva. Un operador remoto controla un sistema físico en el almacén desde una interfaz diseñada para sus capacidades, y ejecuta tareas logísticas concretas con precisión. No necesita estar presente en el ambiente de trabajo, ni depender de la infraestructura de movilidad que muchas personas con discapacidad no tienen.
Por qué las soluciones existentes no cierran la brecha
Sección titulada «Por qué las soluciones existentes no cierran la brecha»Las soluciones de automatización disponibles hoy —robots industriales, AGV, sistemas AS/RS— están diseñadas para reemplazar al operador humano en tareas repetitivas, no para habilitarlo desde una ubicación remota. Desde la perspectiva de inclusión laboral, esa orientación agrava el problema: reduce el número total de empleos del sector sin generar alternativas accesibles para personas con discapacidad.
Las plataformas de teletrabajo convencionales tienen el problema opuesto. La videoconferencia, las interfaces de escritorio y las herramientas de colaboración digital no permiten interacción física con el entorno del almacén, así que quedan limitadas a tareas administrativas o de supervisión pasiva. Entre la capacidad operativa que una persona con discapacidad motriz tiene frente a una computadora y la ejecución de una tarea física en un almacén no existe hoy ningún puente tecnológico.
La brecha que este proyecto atiende es, en consecuencia, específica y técnicamente abordable: diseñar un sistema que conecte la intención del operador remoto con la acción física del robot en el almacén. Ese sistema tiene que cumplir dos condiciones a la vez. Su interfaz debe ser lo bastante accesible para que la opere una persona con movilidad reducida, y su desempeño técnico debe ser lo bastante robusto para servir en condiciones logísticas reales.
Pregunta de investigación
Sección titulada «Pregunta de investigación»¿Cómo diseñar un sistema de operación remota que permita a personas con discapacidad motriz ejecutar tareas logísticas en nodos de distribución local asociados a la última milla?
Por qué esta pregunta es respondible mediante ingeniería
Sección titulada «Por qué esta pregunta es respondible mediante ingeniería»La pregunta no busca establecer una verdad universal ni comparar el sistema contra todos los enfoques alternativos posibles. Su alcance es preciso: validar una solución específica en condiciones controladas, con métricas observables y un protocolo de evaluación reproducible.
El enfoque metodológico es experimental y procede en cuatro pasos:
- Construir un prototipo funcional.
- Definir métricas cuantitativas: tiempo por tarea, tasa de error y puntuación de usabilidad.
- Ejecutar pruebas comparativas.
- Analizar los resultados contra hipótesis operativas predefinidas.
Ese enfoque ubica el proyecto dentro del paradigma del engineering design research: investigación orientada a artefactos, donde el conocimiento se genera diseñando, construyendo y evaluando sistemas reales en contextos controlados.
La pregunta no es “¿funciona la teleoperación XR en general?” sino “¿funciona este sistema, con esta arquitectura, para estas tareas, con estos usuarios?”.
Justificación
Sección titulada «Justificación»La creciente complejidad del sector logístico exige soluciones que mejoren la eficiencia operativa sin incrementar costos estructurales. Al mismo tiempo, la baja participación laboral de personas con discapacidad responde en gran medida a barreras físicas y organizacionales, no a limitaciones funcionales.
La operación remota puede atender ambos retos a la vez, siempre que se diseñe de forma sistemática y evaluable. De ahí la necesidad que este proyecto atiende: construir un sistema de operación remota accesible y viable, que permita integrar a personas con discapacidad en tareas logísticas.
Metodología
Sección titulada «Metodología»El proyecto sigue una metodología de diseño de ingeniería en cuatro fases secuenciales. Dentro de cada fase hay iteraciones, conforme emerge información nueva.
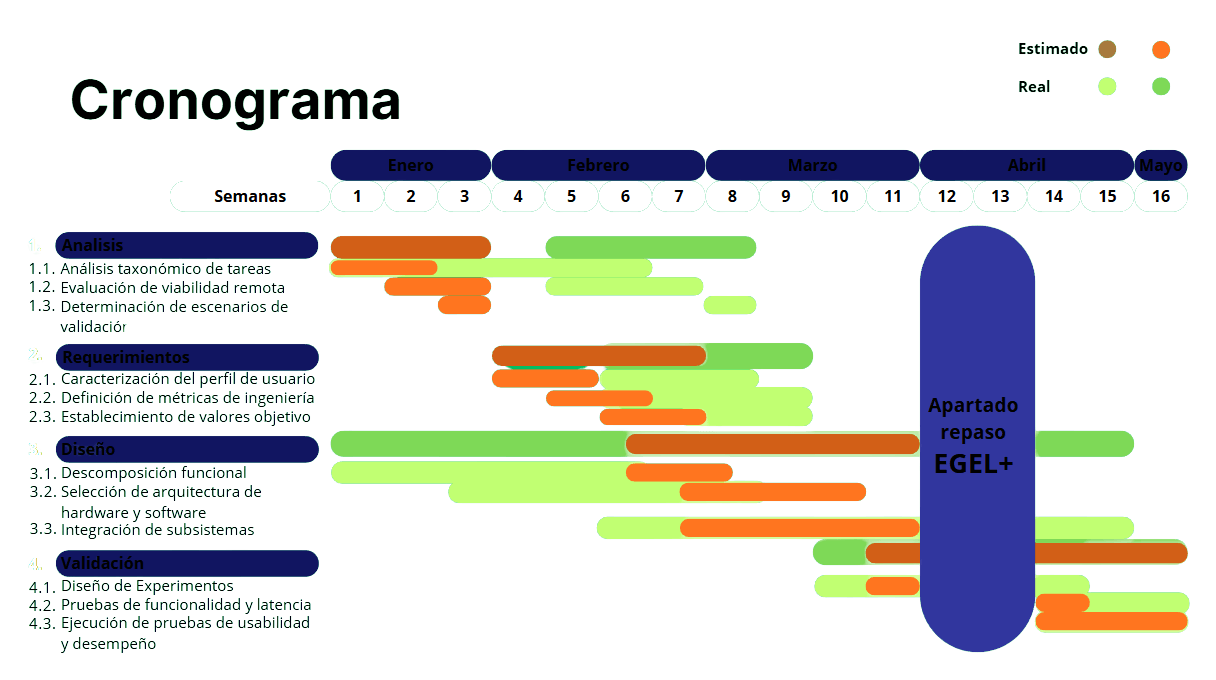
El enfoque está orientado a artefactos: el conocimiento se genera diseñando, construyendo y evaluando un sistema real, no modelos teóricos desconectados de su implementación física.
Fase 1 — Análisis de contexto y caracterización de tareas
Sección titulada «Fase 1 — Análisis de contexto y caracterización de tareas»Objetivo: establecer qué problema se resuelve, para quién y bajo qué condiciones operativas.
Proceso:
- Revisar la literatura sobre logística de e-commerce, automatización de almacenes, discapacidad motriz y sistemas de teleoperación existentes.
- Identificar las tareas logísticas candidatas a teleoperación.
- Evaluar cada tarea según tres criterios: complejidad de ejecución, riesgo operativo y potencial de beneficio de la automatización.
- Priorizar los casos de uso que entran al prototipo.
Entregables: tabla de análisis de tareas con sus criterios de priorización, y la definición del caso de uso principal — traslado interno y operación de pick-and-place en almacén simulado.
Fase 2 — Definición de requerimientos y diseño de arquitectura
Sección titulada «Fase 2 — Definición de requerimientos y diseño de arquitectura»Objetivo: traducir el problema caracterizado en una especificación de sistema diseñable y evaluable.
Proceso:
- Levantar los requerimientos funcionales —qué debe hacer el sistema— y los no funcionales: precisión, accesibilidad y costo.
- Evaluar y seleccionar las tecnologías de cada capa.
- Diseñar la arquitectura modular en tres capas y el plan de integración incremental.
Las tecnologías seleccionadas en el paso 2:
| Capa | Tecnología |
|---|---|
| Middleware de coordinación | Python + ZeroMQ |
| Control embebido | ESP32-C3 con MicroPython |
| Actuación del manipulador | Motores paso a paso NEMA con drivers CL57T de lazo cerrado |
| Interfaz XR | Unity sobre Meta Quest |
La decisión de arquitectura que resultó de esta fase está registrada en ADR-0001.
Entregables: especificación de requerimientos del sistema, diagrama de arquitectura, diagrama de comunicación entre subsistemas, y plan de implementación con su secuencia de integración.
La formalización de esos requerimientos está en Requisitos de sistema, todavía parcial. La arquitectura resultante está en Arquitectura.
Fase 3 — Implementación e integración
Sección titulada «Fase 3 — Implementación e integración»Objetivo: construir el prototipo funcional que cumple la especificación de requerimientos.
Proceso: los tres subsistemas se desarrollan en paralelo, con puntos de integración definidos. El orden de integración es incremental:
- Validar la plataforma robótica de forma independiente: movilidad, control del brazo y retroalimentación de sensores.
- Integrar el servidor Python/ZMQ y verificar la comunicación robot-servidor en red local.
- Añadir la capa XR y validar el flujo completo de teleoperación: comando del operador → ZMQ → robot → retroalimentación visual al operador.
Entregables: prototipo integrado funcional, protocolo de operación documentado, y registro de los problemas encontrados durante la integración con sus mitigaciones.
El estado real del prototipo está en la portada y en la página de verificación de cada subsistema. El protocolo de operación está en Operación.
Fase 4 — Validación experimental
Sección titulada «Fase 4 — Validación experimental»Objetivo: generar evidencia cuantitativa sobre el desempeño técnico y la usabilidad del sistema.
Proceso:
- Ejecutar sesiones de prueba con operadores en escenarios de almacén simulado.
- Recolectar datos por tarea y por sesión: tiempo de ejecución cronometrado, eventos de error y cuestionario SUS al cerrar cada sesión.
- Analizar los resultados con estadística descriptiva y compararlos contra los umbrales de referencia definidos en los objetivos.
Entregables: dataset de resultados, análisis de desempeño por subsistema y por tarea, y conclusiones sobre viabilidad técnica con recomendaciones para iterar o escalar el sistema.
Estado de esta fase. El único dataset migrado hasta ahora es el experimento de latencia WiFi, que mide desempeño de red. Las sesiones de usabilidad con operadores —tiempo por tarea y SUS— no aparecen en la documentación migrada. Si se ejecutaron y produjeron resultados, todavía no llegaron a este sitio.
Marco teórico
Sección titulada «Marco teórico»El marco teórico del proyecto, en cinco frentes: la logística de e-commerce y su automatización, la inclusión laboral de personas con discapacidad, la robótica de teleoperación, las interfaces de realidad extendida y la usabilidad. Cada apartado acota qué se sabe ya y dónde queda el hueco que Remote Hands intenta ocupar.
1. Logística de e-commerce y automatización de almacenes
Sección titulada «1. Logística de e-commerce y automatización de almacenes»La logística del comercio electrónico se distingue de la tradicional por la granularidad de sus operaciones. En lugar de mover pallets completos entre puntos fijos, gestiona miles de pedidos individuales con ventanas de tiempo reducidas y alta variedad de SKU. Esa granularidad traslada la complejidad operativa hacia el interior del almacén: al surtido (picking), la clasificación (sortation) y el empaque (packing).
La industria respondió automatizando progresivamente esas operaciones, con cuatro familias de sistema:
- AGV (Automated Guided Vehicles);
- robots de picking;
- transportadores automáticos;
- AS/RS (Automated Storage and Retrieval Systems).
Todos ellos están optimizados para volúmenes altos con baja variabilidad de producto, y pierden flexibilidad ante cambios de demanda o de catálogo. Como alternativa complementaria surge la robotización colaborativa, donde el robot amplía las capacidades del operador humano en lugar de reemplazarlo. Su terreno son las operaciones medianas y las de alta variabilidad de SKU.
La teleoperación logística extiende el modelo colaborativo un paso más: al eliminar la restricción de proximidad física, el operador puede supervisar y controlar el robot desde cualquier ubicación con conectividad adecuada. Esa independencia de la ubicación permite redistribuir la carga de trabajo operativo hacia perfiles de usuario que no pueden estar físicamente en el almacén, incluidas las personas con discapacidad motriz.
2. Discapacidad motriz, teletrabajo e inclusión laboral
Sección titulada «2. Discapacidad motriz, teletrabajo e inclusión laboral»La Organización Internacional del Trabajo (OIT) enmarca la discapacidad laboral desde un modelo social: la discapacidad no es un atributo de la persona, sino el resultado de la interacción entre sus condiciones individuales y las barreras del entorno. De ahí se sigue una consecuencia directa: para eliminar las barreras de acceso al empleo hay que modificar el entorno, no solo a la persona.
En México, los datos del INEGI (Censos Económicos 2024) muestran que la participación laboral formal de personas con discapacidad es estructuralmente baja. Las barreras que la explican son de tres tipos:
| Tipo | Ejemplos |
|---|---|
| Físicas | Acceso al lugar de trabajo, ergonomía del puesto |
| Tecnológicas | Interfaces no adaptadas, software sin accesibilidad |
| Sociales | Prejuicios en la contratación, falta de capacitación específica |
El teletrabajo convencional reduce las barreras físicas de los roles de oficina, pero no alcanza a las tareas operativas que exigen interacción con el entorno físico. La teleoperación robótica sí llega a ese dominio: el operador remoto interactúa con el entorno a través de un sistema que actúa como proxy corporal. Así puede ejecutar tareas físicas sin estar en el sitio.
Para que el modelo sea genuinamente inclusivo, la interfaz de control debe diseñarse con criterios de accesibilidad desde el inicio, no adaptarse después.
3. Robótica móvil, manipulación y teleoperación
Sección titulada «3. Robótica móvil, manipulación y teleoperación»Plataformas móviles en interiores
Sección titulada «Plataformas móviles en interiores»Los robots móviles de interiores usan típicamente una de tres bases: tracción diferencial, omnidireccional o de tipo Ackermann. La tracción diferencial —dos ruedas motorizadas independientes más una rueda de apoyo pasiva— es la más frecuente en almacén, por tres razones: simplicidad mecánica, capacidad de giro sobre su propio eje y facilidad de control cinemático.
Su control se reduce a modular de forma independiente la velocidad de cada rueda motriz. Esa simplicidad la hace directamente compatible con los joysticks analógicos de un controlador XR. La base de Remote Hands sigue exactamente este esquema (ver Plataforma móvil).
Manipulación robótica para pick-and-place
Sección titulada «Manipulación robótica para pick-and-place»Las operaciones de pick-and-place en logística exigen al menos dos grados de libertad activos para operar en el plano vertical, es decir alcance y elevación. A eso se suma un efector final capaz de asir y soltar objetos de forma controlada.
El rango de tareas objetivo es acotado: tomar cajas o recipientes ligeros desde estantes o transportadores. Para ese rango, un brazo de dos articulaciones —hombro y codo— con garra de dos dedos cubre el espacio de trabajo relevante con la menor complejidad mecánica posible. El manipulador construido añade una tercera articulación, la muñeca, sobre esa base (ver Manipulador 3 GDL).
Los motores paso a paso con drivers de lazo cerrado, como el CL57T, combinan la simplicidad de control de los steppers con retroalimentación de posición por encoder. Esa retroalimentación elimina la pérdida de pasos bajo carga variable. Para una aplicación donde la precisión repetible pesa más que la velocidad, la relación costo-desempeño resulta favorable frente a servomotores de grado industrial.
Latencia y retroalimentación en teleoperación
Sección titulada «Latencia y retroalimentación en teleoperación»La teleoperación efectiva exige que el operador mantenga situational awareness: conciencia del estado del robot y de su entorno, construida con la retroalimentación sensorial que el sistema le entrega. El canal principal es visual, con una cámara en primera persona. Lo complementan la retroalimentación de profundidad, el audio del entorno y —en sistemas más avanzados— la retroalimentación háptica.
El parámetro de desempeño más crítico es la latencia de lazo cerrado: el tiempo entre que el operador emite un comando y percibe su efecto en el video de retorno. Los estudios de teleoperación documentan que, por encima de 150–200 ms, la capacidad del operador para hacer ajustes finos se degrada de forma significativa. Suben tanto el tiempo de ejecución como la tasa de error.
Operar en red local permite apuntar a latencias menores a 100 ms extremo a extremo. Ese umbral es la referencia que informa a REQ-COM-002, sin ser idéntico a él, y el contexto en el que se lee el experimento de latencia WiFi.
4. Realidad extendida (XR) para interfaces de teleoperación
Sección titulada «4. Realidad extendida (XR) para interfaces de teleoperación»La realidad extendida engloba la realidad virtual (VR), la aumentada (AR) y la mixta (MR). Para teleoperación, la VR inmersiva aventaja a las interfaces 2D convencionales en tres puntos: percepción espacial más natural del entorno del robot, control intuitivo mediante movimiento de cabeza y controladores de mano, y menor distancia cognitiva entre la intención del operador y la acción del robot.
Los headsets de consumo actuales —la familia Meta Quest en particular— ofrecen resolución, frecuencia de refresco y tracking suficientes para teleoperación industrial ligera, a un costo muy inferior al del equipo de grado industrial. El SDK de Meta XR para Unity integra renderizado estereoscópico, tracking de controladores y proyección de video externo dentro de la escena virtual. Con esas tres piezas, la imagen de la cámara del robot y los elementos de UI conviven en la misma vista (ver Interfaz XR).
Para operadores con discapacidad motriz, la interfaz XR debe incorporar criterios de accesibilidad desde el diseño:
- el mínimo número de acciones por tarea;
- opciones de control alternativo;
- retroalimentación redundante, visual y auditiva;
- tolerancia a la imprecisión de movimiento.
Esa adaptabilidad a distintos perfiles de usuario es la ventaja clave del enfoque XR frente a las interfaces físicas especializadas.
5. Usabilidad y métricas de evaluación en teleoperación
Sección titulada «5. Usabilidad y métricas de evaluación en teleoperación»La norma ISO 9241-11 define la usabilidad de un sistema interactivo en tres dimensiones:
| Dimensión | Pregunta que responde |
|---|---|
| Efectividad | ¿El usuario logra el objetivo? |
| Eficiencia | ¿A qué costo en tiempo y esfuerzo? |
| Satisfacción | ¿La experiencia resulta aceptable? |
Las tres son relevantes para un sistema de teleoperación, aunque con pesos distintos según el contexto de uso.
El System Usability Scale (SUS) es el instrumento más adoptado para evaluar usabilidad con rapidez: un cuestionario de 10 ítems en escala Likert que produce una puntuación de 0 a 100. Los puntajes superiores a 68 corresponden a sistemas aceptables para uso general; los superiores a 80 se consideran buenos. El SUS está validado en sistemas de control remoto y robots, y su brevedad lo hace compatible con sesiones de prueba donde la carga cognitiva del usuario ya es alta.
Esa carga cognitiva —los recursos mentales que el sistema le demanda al operador— determina a la vez la usabilidad y la accesibilidad. Cuatro factores la incrementan:
- latencia elevada;
- campo visual limitado en el video de retorno;
- número de controles activos simultáneos;
- ausencia de autonomía asistida en el robot.
En este proyecto, reducir la carga cognitiva es sinónimo de diseñar para inclusión: un sistema más sencillo de operar es, al mismo tiempo, un sistema más accesible para personas con discapacidad.