
Sensores
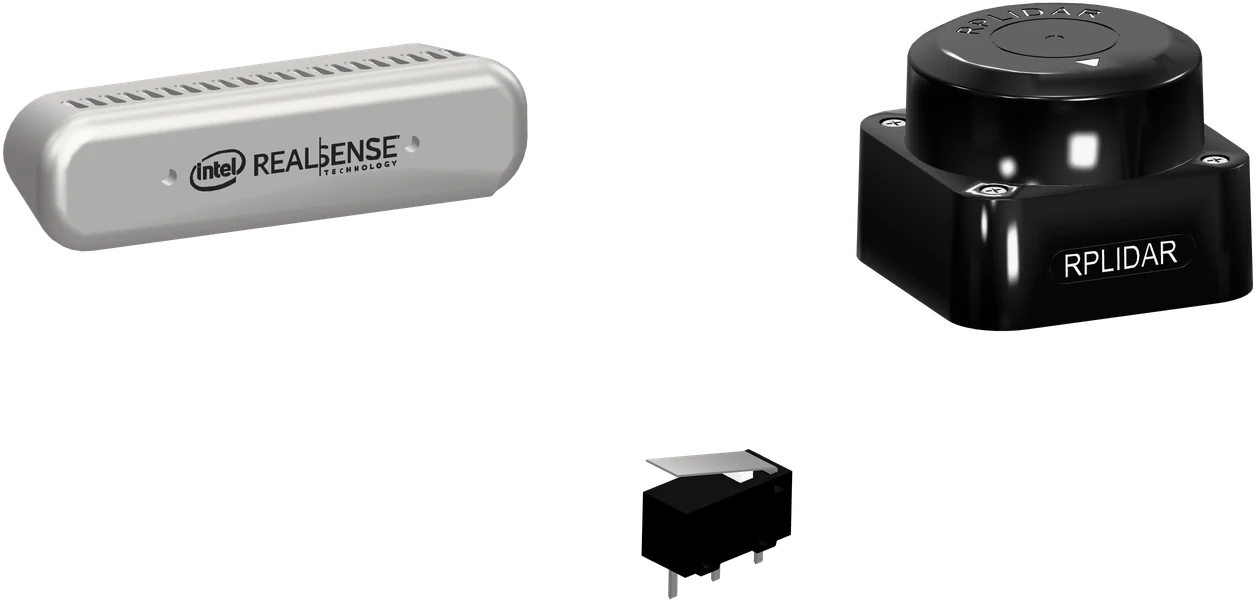
El robot lleva sensores de dos tipos. Dos miran hacia fuera —el LiDAR y la cámara RGB-D— y alimentan la percepción de la NUC. Tres miran hacia dentro: los finales de carrera que le dicen al manipulador dónde está su cero.
Sinopsis
Sección titulada «Sinopsis»Percepción
Sección titulada «Percepción»Los dos sensores de percepción van conectados por USB a la NUC, que procesa cada uno en su propio pipeline y publica el resultado al visor por ZeroMQ.
| Parámetro | Valor | Unidad | Notas |
|---|---|---|---|
| RPLiDAR C1 | COM3 | 460 800 baud | Grid de ocupación 2D, paredes, puntos |
| Intel RealSense D435i | USB3 | — | Video RGB al XR, profundidad calibrada, visión |
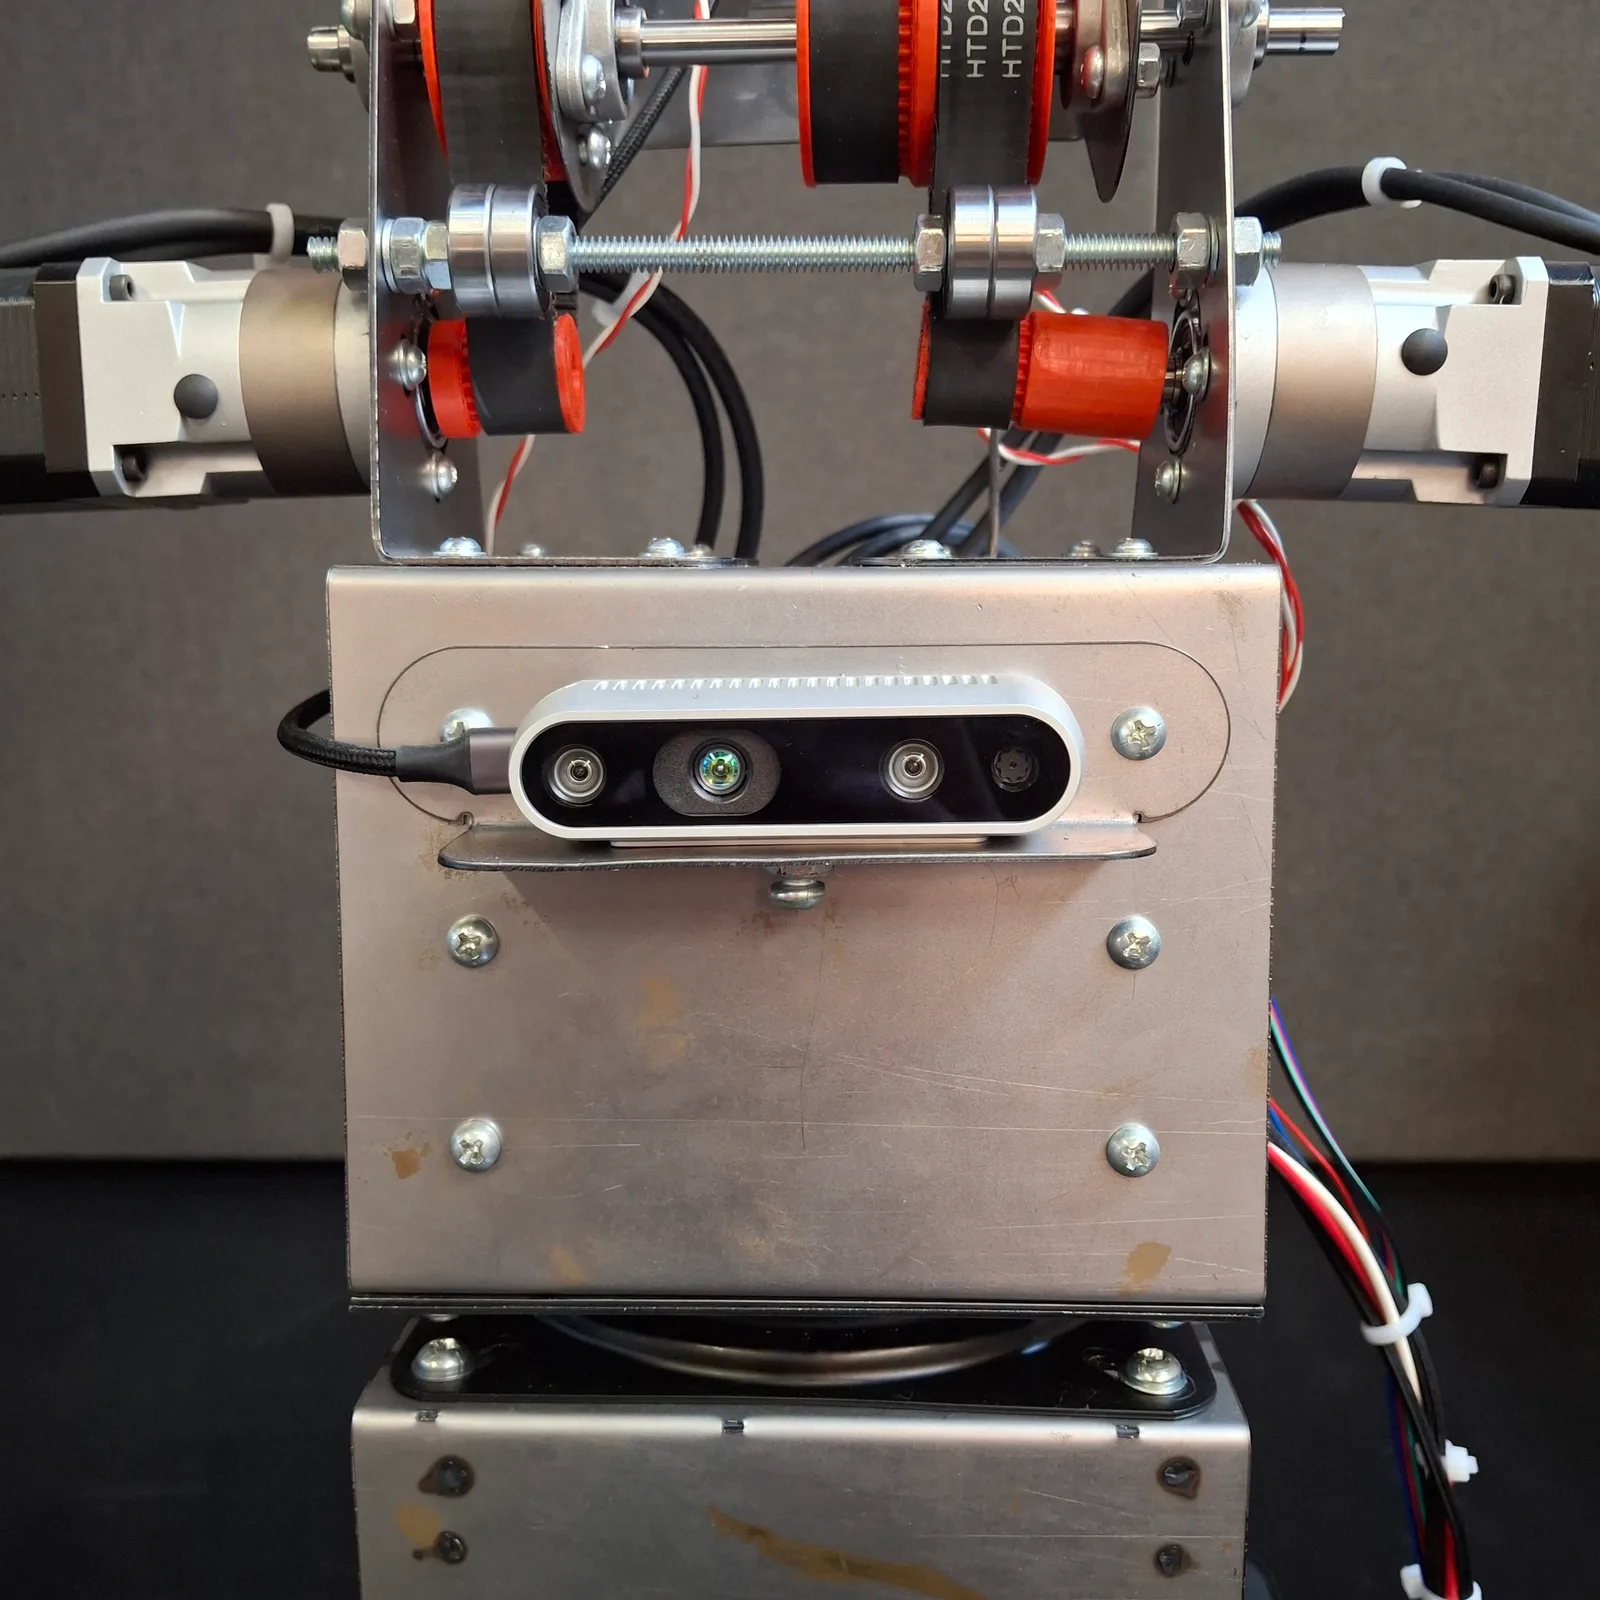
El RPLiDAR C1 va sobre la plataforma móvil; la RealSense D435i, al frente de la base rotatoria del manipulador. Qué hace la NUC con cada uno está en Percepción.
Finales de carrera
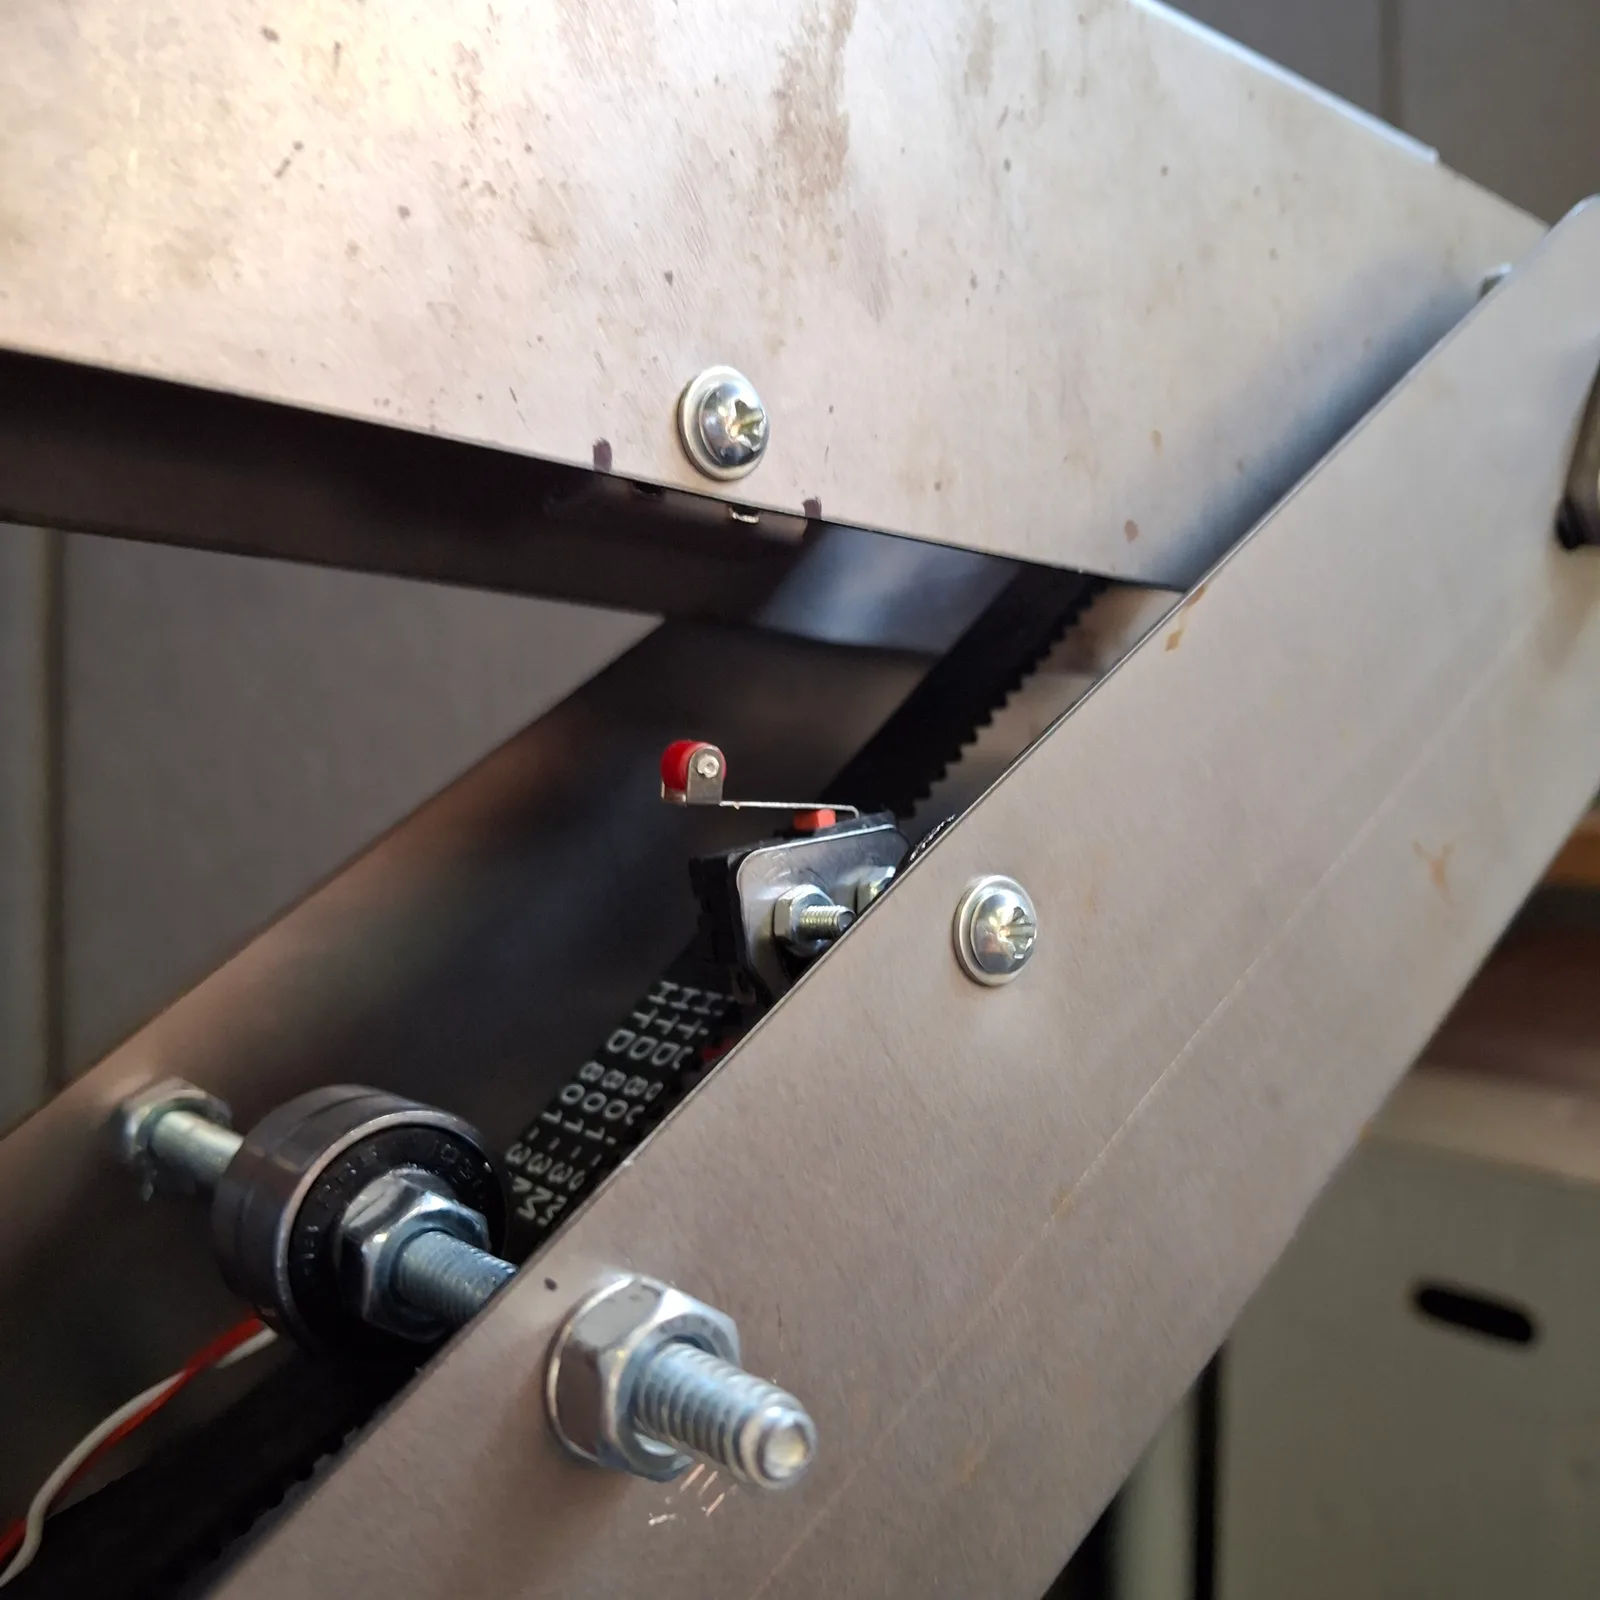
Sección titulada «Finales de carrera»Hay uno por eje del manipulador, y los lee el Controlador CL57T. Sirven de referencia de cero para el homing y de límite mecánico del recorrido.
| Eje | Entrada | GPIO | Uso en el firmware actual |
|---|---|---|---|
| Base | SW1 | GPIO1 | Montado, sin lectura: la base no hace homing |
| Codo | SW2 | GPIO3 | Homing |
| Muñeca | SW3 | GPIO4 | Homing |
La secuencia de búsqueda del cero está en la rutina de homing.
Conexiones
Sección titulada «Conexiones»Los sensores de percepción van a la NUC por USB.
 NUCpercepción
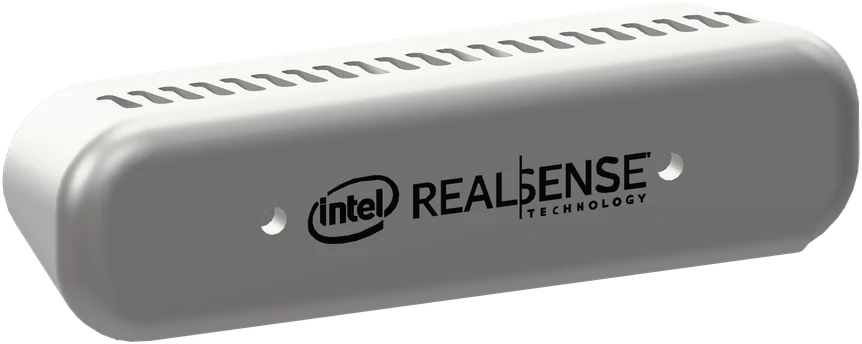 RealSense D435ial frente del manipulador
- USB 3RealSense D435i → NUC: RGB 640 × 480 · profundidad
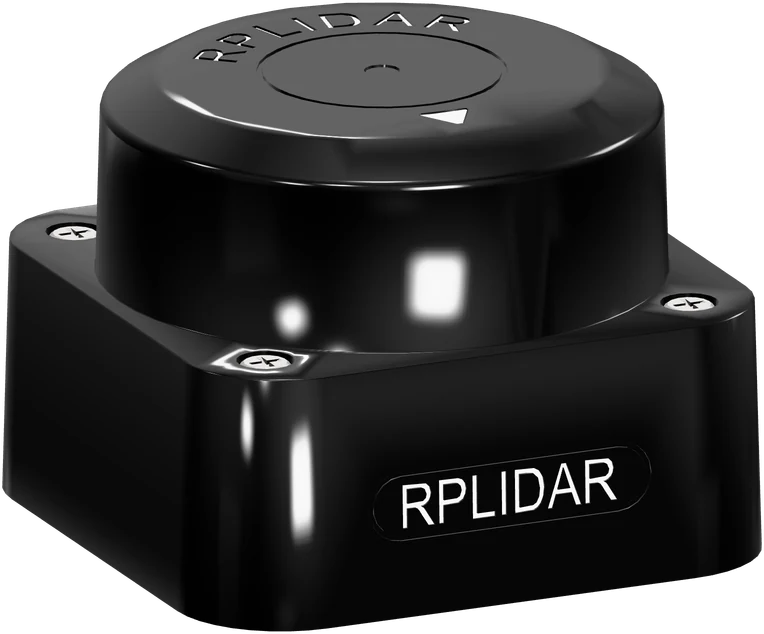 RPLiDAR C1sobre la plataforma
- COM3 · 460 800 baudRPLiDAR C1 → NUC: barridos 2D
Los finales de carrera, en cambio, van directo a las entradas del controlador CL57T, que publica su estado hacia la NUC.
 Finales de carrera × 3base, codo y muñeca
- SW1 GPIO1 · SW2 GPIO3 · SW3 GPIO4
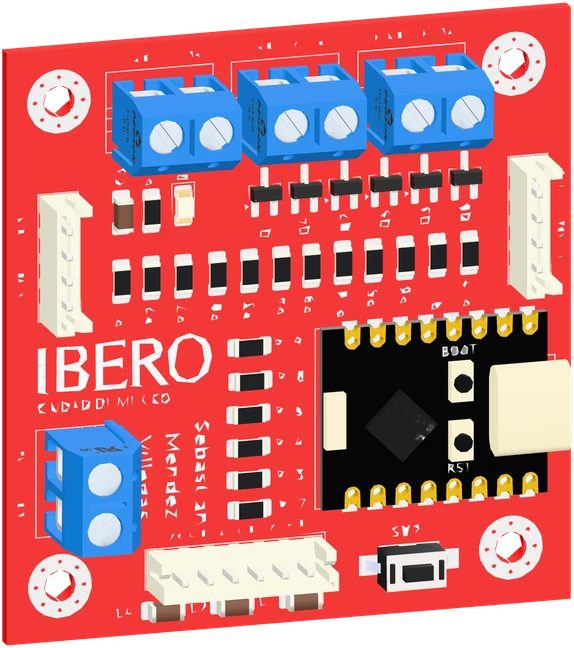 Controlador CL57TESP32-C3