
Sistema
El sistema tiene dos elementos principales: el robot móvil con manipulador y la aplicación XR en Meta Quest 3. Desde el visor, el operador maneja el robot, consulta los sensores y elige qué datos quiere recibir.
Sinopsis
Sección titulada «Sinopsis»Un sistema de teleoperación móvil. El operador no está junto al robot: lo ve y lo mueve a distancia, a través de la red WiFi.
| Elemento | Qué hace |
|---|---|
| Meta Quest 3 | Interfaz de usuario: video, sensores y controles en realidad mixta |
| Robot | Plataforma móvil con manipulador de 3 GDL y gripper |
| NUC, a bordo del robot | Coordina: recibe las órdenes, lee los sensores y reparte el trabajo |
| Placas embebidas | Tres controladores ESP32-C3 que mueven los motores en tiempo real |
Cada elemento tiene su página: Meta Quest 3, Robot, NUC y Embebidos.
Cómo funciona
Sección titulada «Cómo funciona»Un ciclo típico de operación:
- El operador usa el visor para activar video, seleccionar la resolución del LiDAR o mover el robot.
- La aplicación XR envía un comando ZMQ hacia la NUC.
- La NUC interpreta el comando y decide qué hacer con él: cambiar un modo de sensor, transmitir video o pasar una orden a las placas embebidas.
- Si el comando implica movimiento, la NUC lo envía a la placa correspondiente por USB o, a través del Puente H maestro, por I²C.
- Las placas ejecutan el control local —interpolación de pasos, rampas, PWM— sin que la NUC gestione señales en tiempo real.
- Los sensores capturan el entorno, y la NUC devuelve al visor solo los datos que el operador pidió.
Esa última parte importa: el robot solo transmite lo que el operador tiene abierto, en lugar de saturar la red con todo lo que produce.
Conexiones
Sección titulada «Conexiones»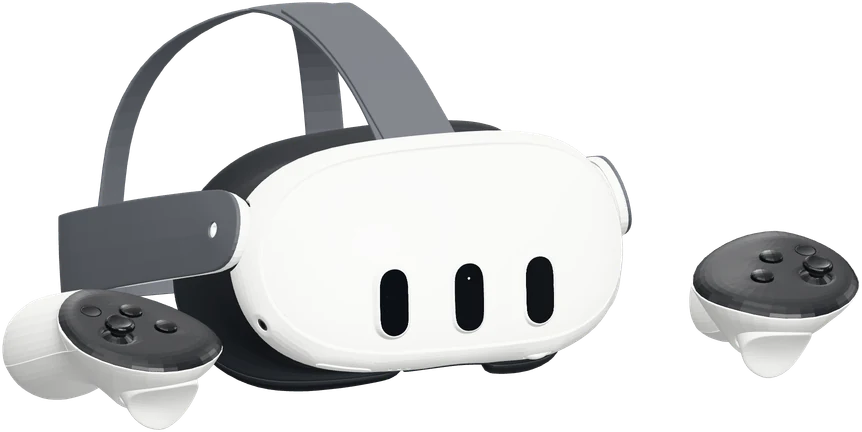 Meta Quest 3interfaz de usuario
- ZMQ por WiFiMeta Quest 3 → Robot: Joints = [q1, q2, qb] · Mov = [±255, ±255]Robot → Meta Quest 3: Video 740 × 680 px · LiDAR 100 × 100 px
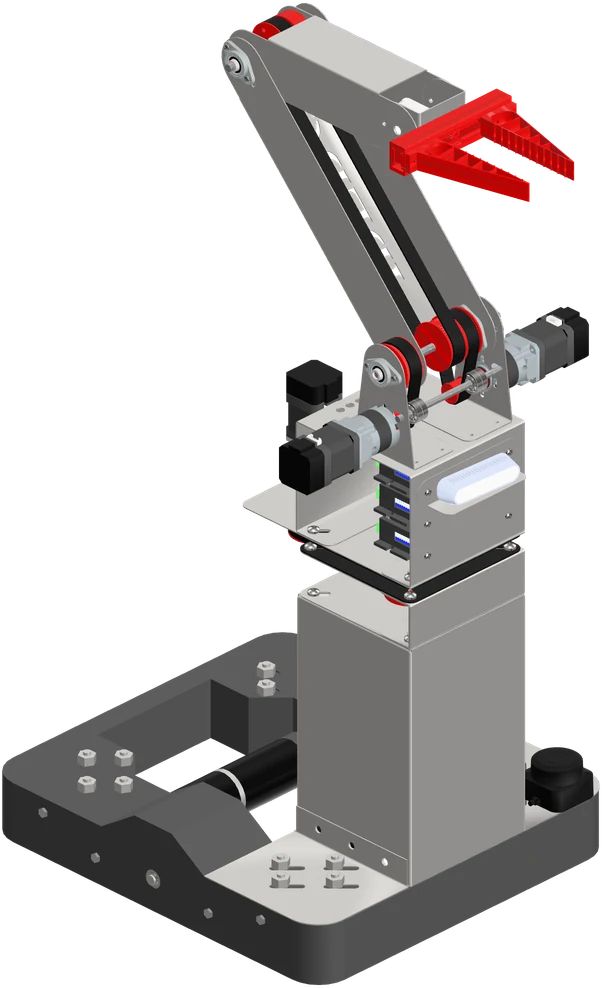 Robotmanipulación móvil
Cada tipo de dato viaja por su propio puerto ZeroMQ; el contrato completo está en Comunicaciones.
Arquitectura
Sección titulada «Arquitectura»Reparto de responsabilidades
Sección titulada «Reparto de responsabilidades»La NUC actúa como coordinador. Los demás elementos ejecutan las tareas de bajo nivel: control de motores, PWM, rampas, señales de drivers y rutinas de calibración. Esa división mantiene simples los comandos que salen de la interfaz XR, porque toda la complejidad del movimiento se resuelve dentro del robot.
| Capa | Responsabilidad |
|---|---|
| Meta Quest 3 | Operación, visualización, selección de modos |
| NUC | Coordinación general, sensores, streaming, comunicación ZMQ |
| ESP32-C3 (×3) | Control embebido de bajo nivel |
| Placas de diseño propio | Adaptación eléctrica, control de motores, señales para drivers |
| Sensores | Percepción del entorno: LiDAR y cámara RGB-D |
Sin ROS
Sección titulada «Sin ROS»El sistema no usa ROS. Fue una decisión explícita, tomada por simplicidad y portabilidad, y está registrada junto al resto de la arquitectura en ADR-0001.