Manipulador
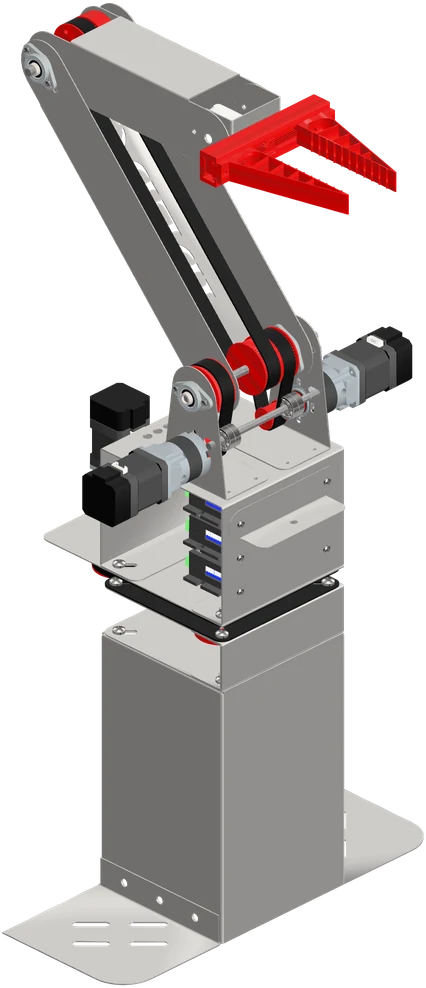
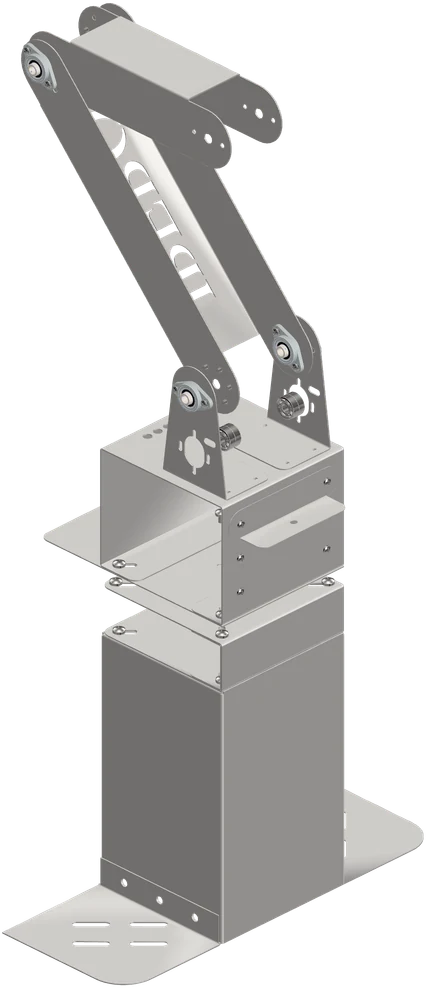
El manipulador es el brazo del robot. Gira sobre su base, mueve dos eslabones y lleva el gripper en el extremo, para tomar objetos y dejarlos en otro lugar.
Sinopsis
Sección titulada «Sinopsis»Un brazo de tres grados de libertad con un gripper lineal en el extremo, construido desde cero en lámina de acero cortada a láser y doblada a mano. Va montado sobre una caja metálica que lo eleva respecto a la plataforma móvil.
Se diseñó para tareas de pick-and-place en logística de e-commerce: ligero, compacto y capaz de sujetar objetos de tamaño mediano. Las restricciones del laboratorio fijaron el punto de partida y explican casi todas las decisiones de diseño; el detalle está en Restricciones.
| Parámetro | Valor | Unidad | Notas |
|---|---|---|---|
| Material estructural | Acero calibre 18 y 24 | 1,2 y 0,6 mm | Lo disponible en el laboratorio |
| Herramienta de corte | Cortadora láser | — | Única herramienta de corte accesible |
| Doblado | Dobladora manual | — | Limita el ángulo y el radio de doblez |
| Actuadores | NEMA 17 | — | Stock existente, no elegidos para la aplicación |
Cómo funciona
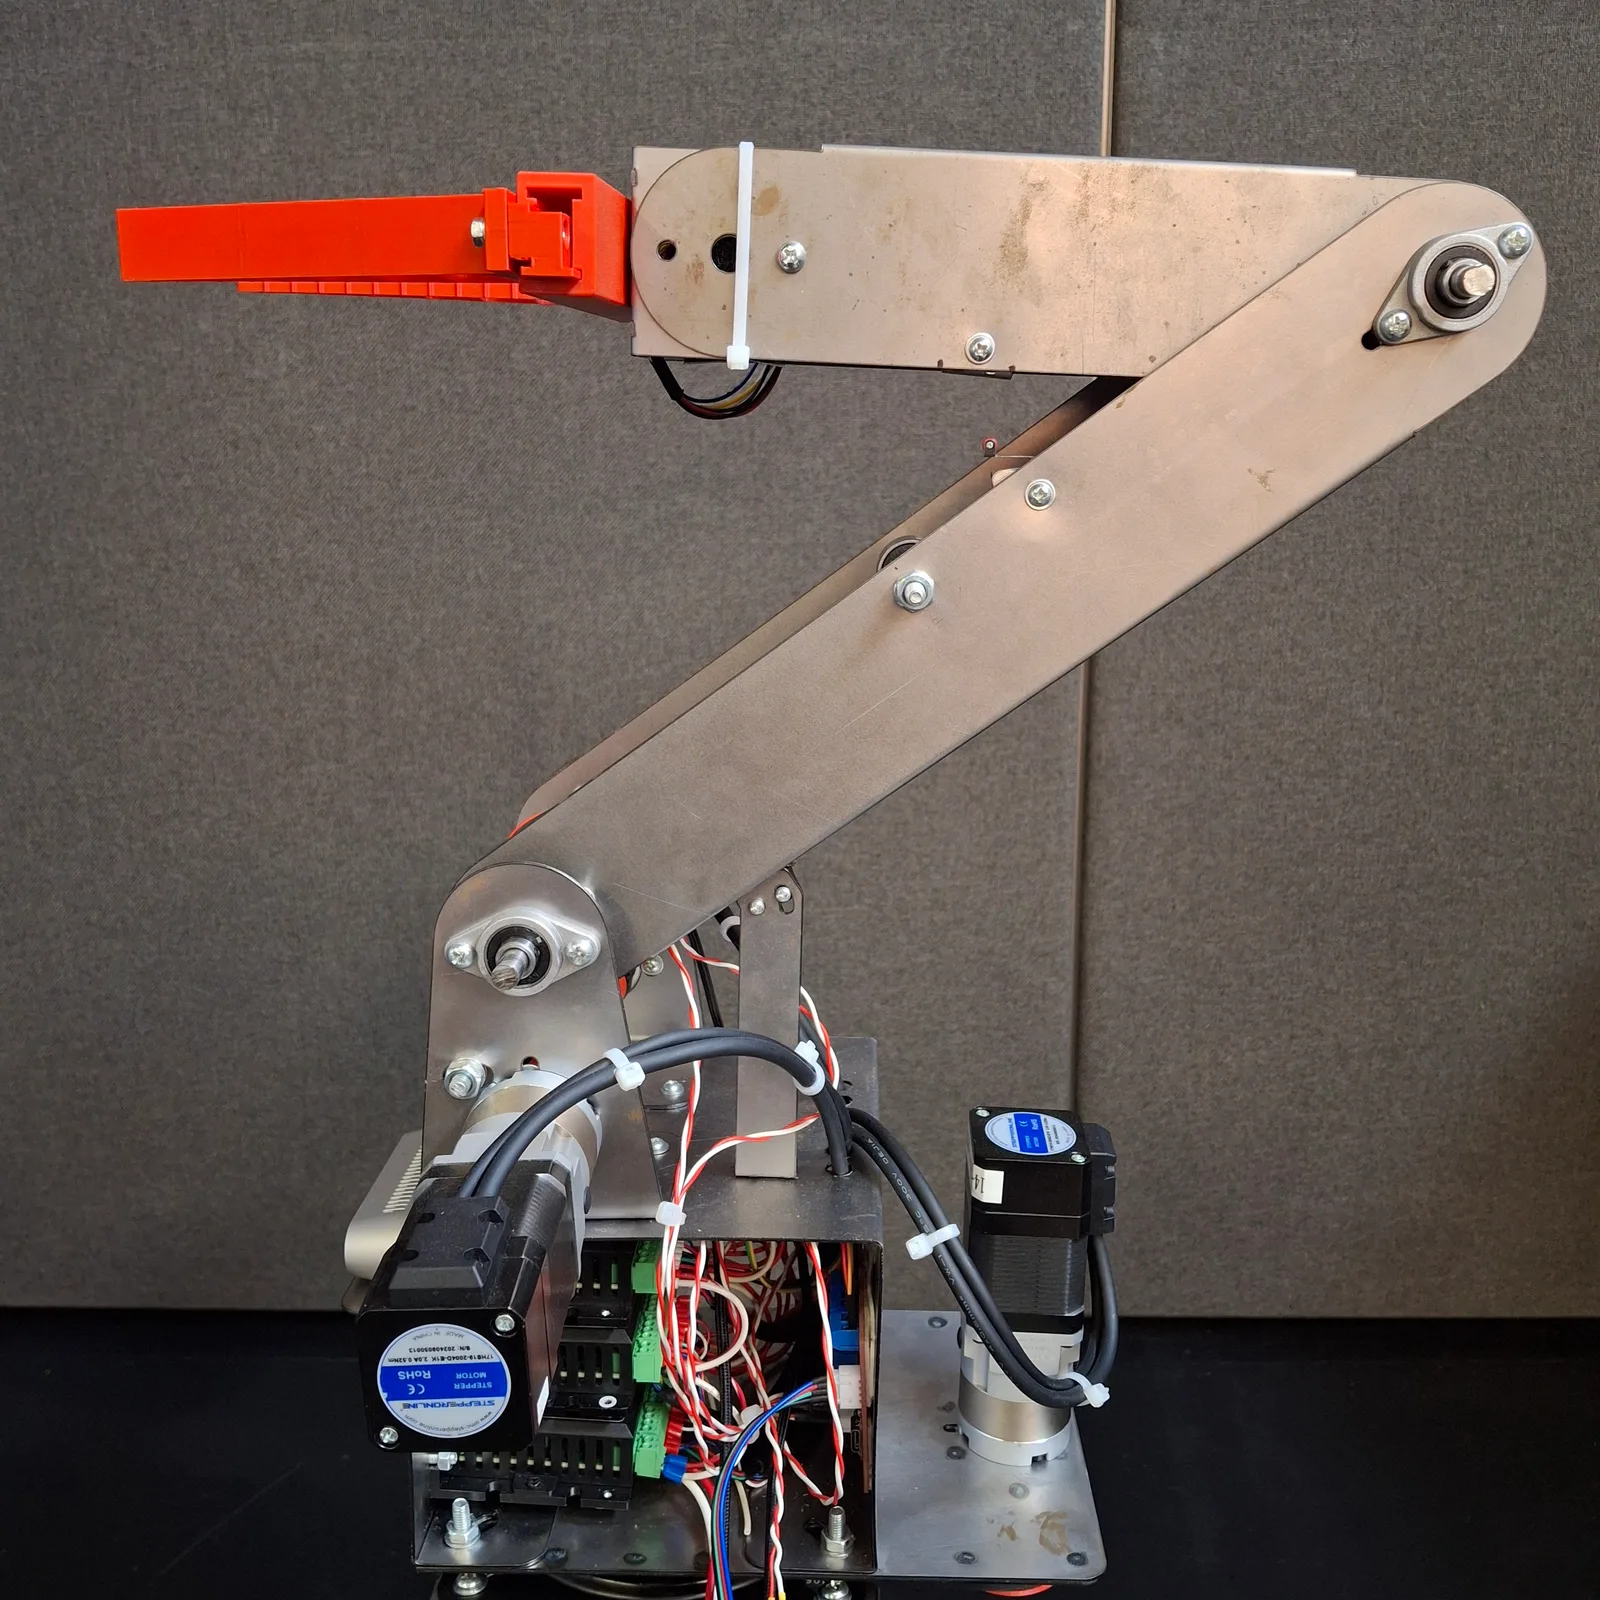
Sección titulada «Cómo funciona»Tres articulaciones rotacionales —la base, el eslabón 1 y el eslabón 2— y el gripper. Cada articulación la mueve un NEMA 17 con reductor planetario 10:1, a través de una banda dentada que en los eslabones añade otro 2,5:1: una reducción de 25:1 que da el par necesario con motores que ya estaban en el laboratorio.
Los motores van cerca de la base y no sobre las articulaciones, para que el peso quede abajo. El firmware llama a los tres ejes base, codo y muñeca, y en cada encendido busca el cero del codo y la muñeca con sus finales de carrera.
Conexiones
Sección titulada «Conexiones»De la NUC a las articulaciones. El Controlador CL57T convierte los ángulos en pulsos, y las bandas llevan el giro de cada motor a su eje.
 Puente H maestrorecibe POSE de la NUC
- I²C 0x0B · texto ASCII
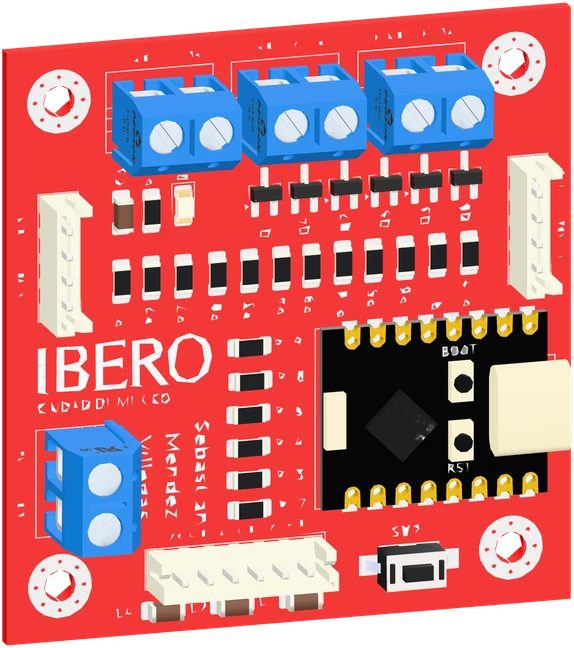 Controlador CL57TESP32-C3
- PUL / DIR
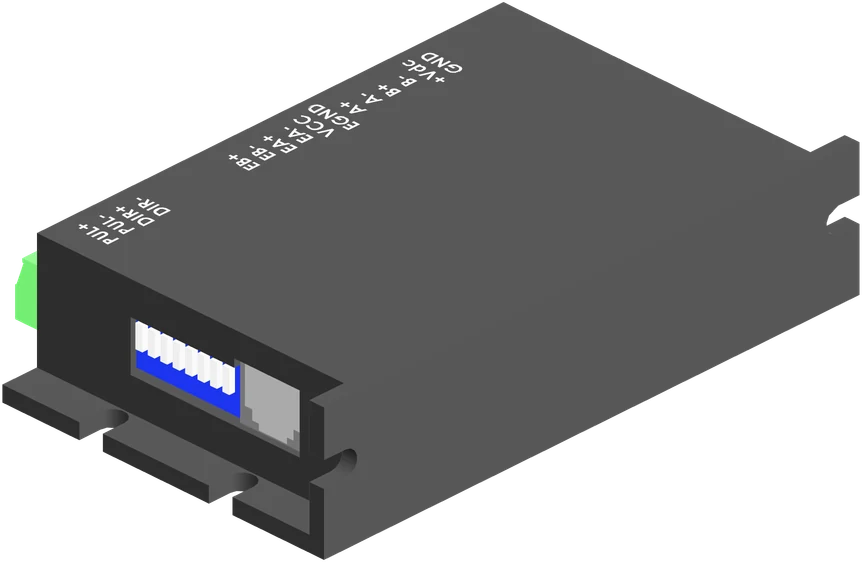 Driver CL57T × 3lazo cerrado
- Potencia al motor
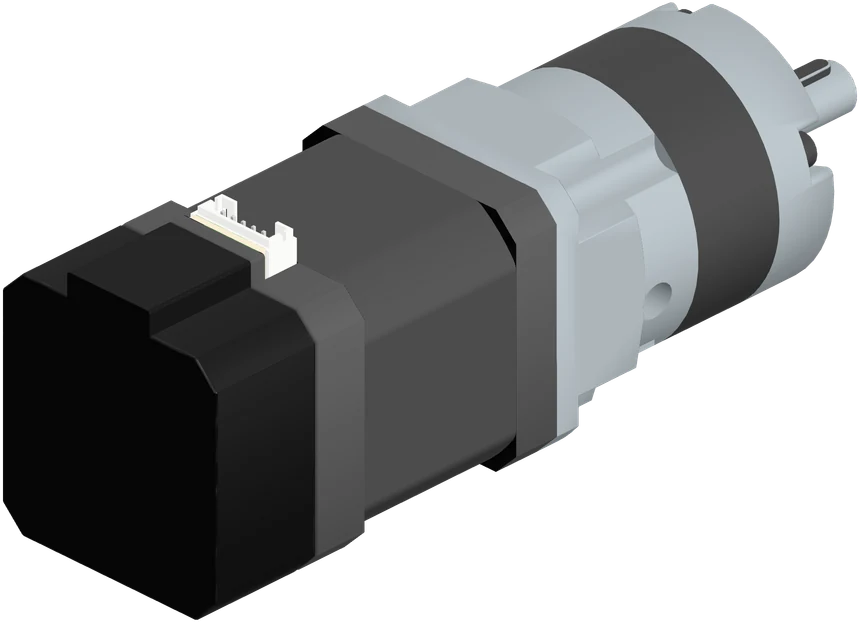 NEMA17 + reductor × 3planetario 10:1
- Poleas HTD3M
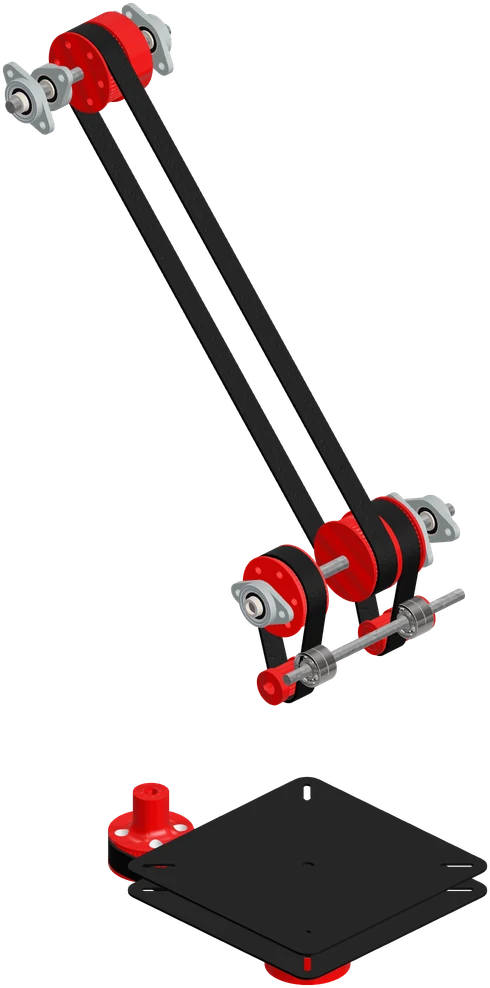 Mecanismobandas HTD3M
- Ejes y chumaceras
 Estructurabase y eslabones
El gripper tiene su propio controlador y su propio USB a la NUC.
Conjuntos
Sección titulada «Conjuntos»El brazo se divide en cinco conjuntos, los mismos en los que se desmonta en el panel. Cada uno tiene su página.
Estructura
Sección titulada «Estructura»Toda la lámina de acero: la caja de elevación, la base giratoria, los soportes de los motores y los dos eslabones. Su diseño, sus planos y cómo se fabricó están en Estructura.
Mecanismo
Sección titulada «Mecanismo»Las poleas, bandas, ejes y chumaceras que reducen y reparten el giro de los motores. Está en Mecanismo.
Actuadores
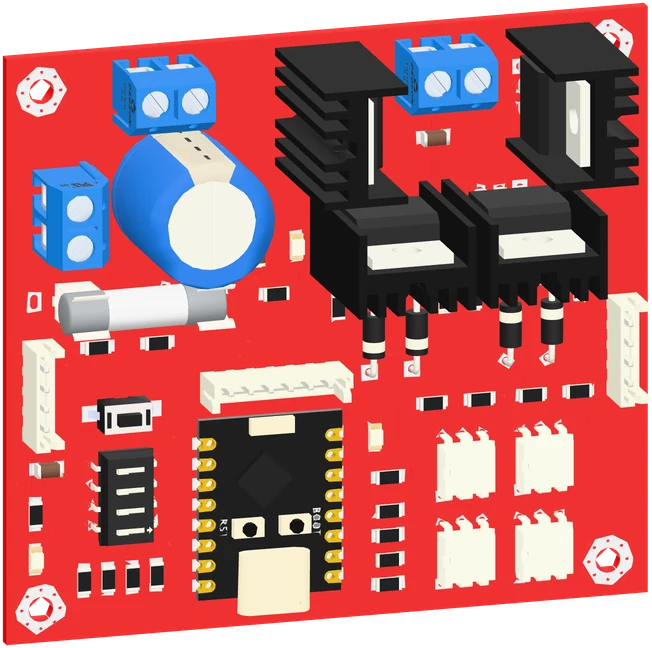
Sección titulada «Actuadores»Tres NEMA 17 con reductor planetario, tres drivers CL57T de lazo cerrado y la placa que los manda. Están en Controlador CL57T.
Gripper
Sección titulada «Gripper»La pinza del extremo, con su propio motor y su propio controlador. Está en Gripper.
La RealSense D435i va al frente de la base giratoria y gira con el brazo. Está en RealSense D435i.
Finales de carrera
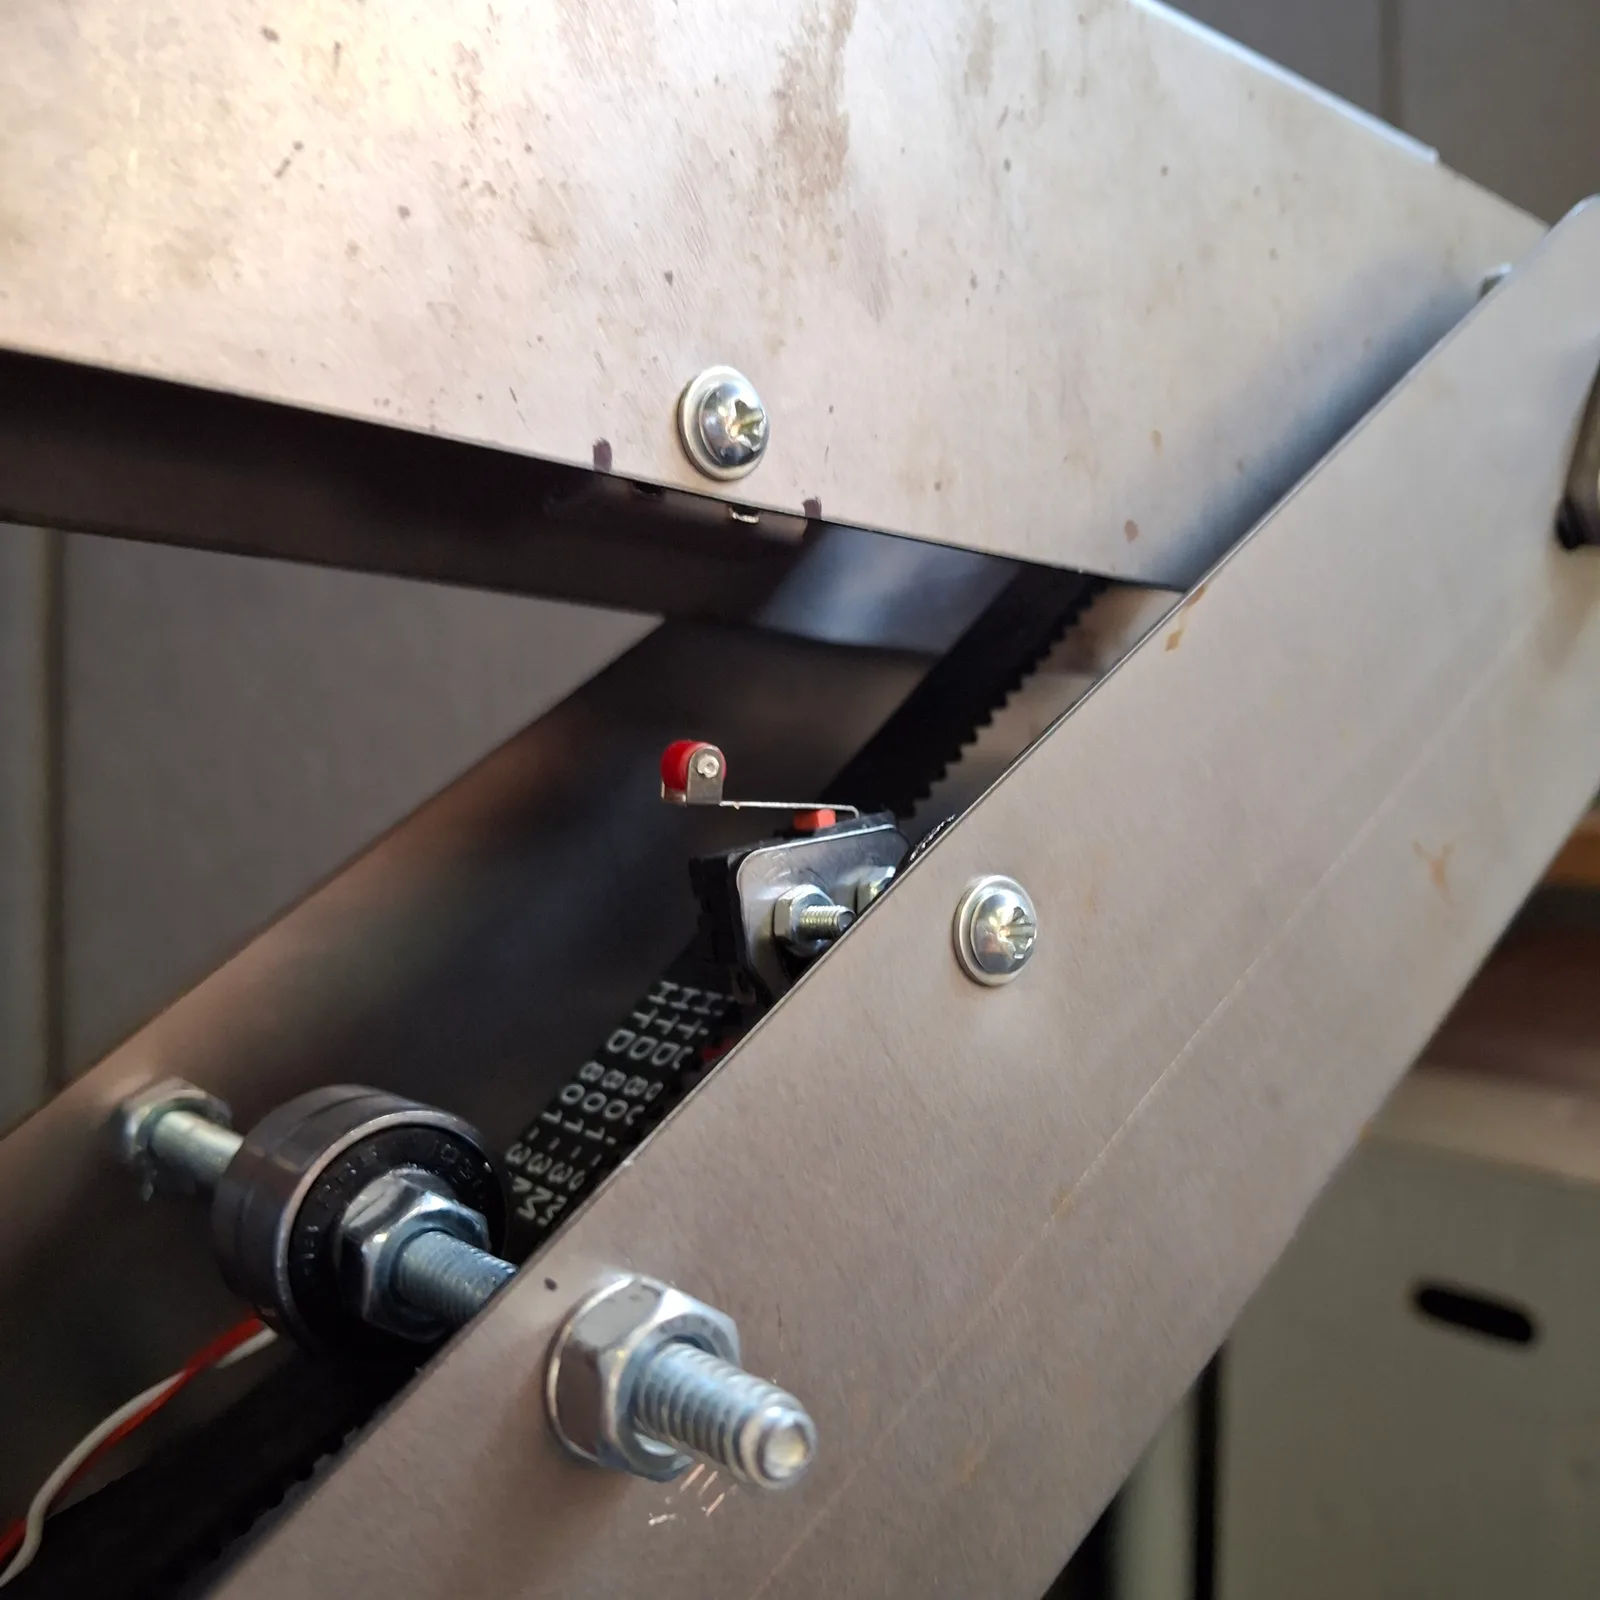
Sección titulada «Finales de carrera»Uno por articulación, cerca del límite físico de su recorrido: son la referencia de cero del homing. Están en Sensores.