
Embebidos
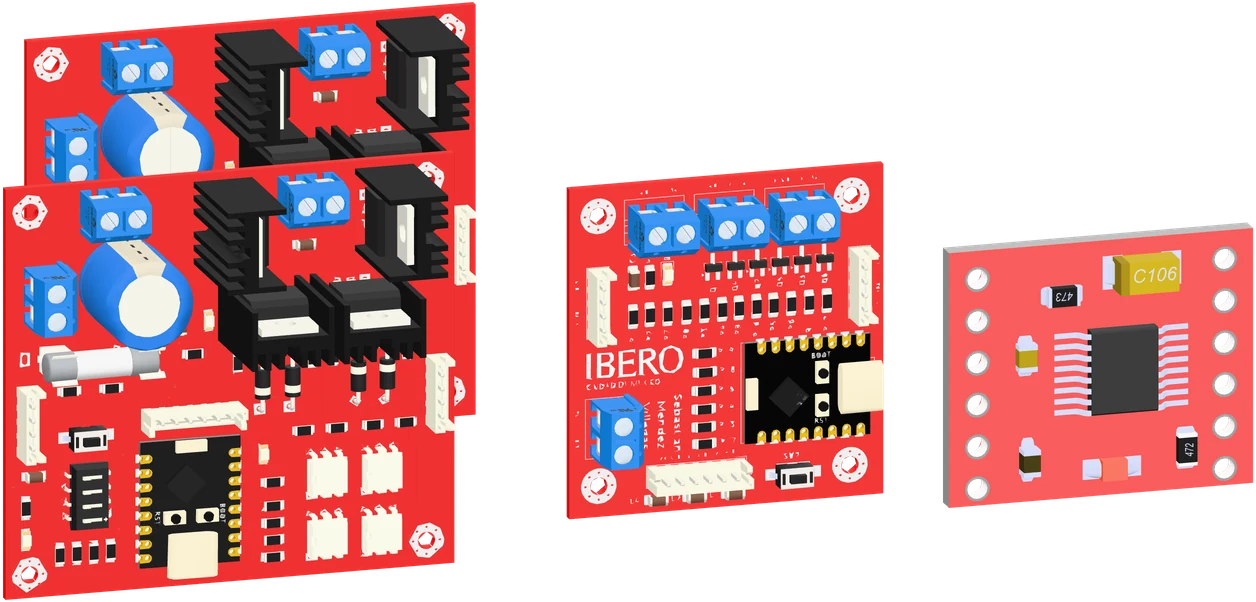
Los embebidos son las placas que mueven los motores del robot. La NUC les manda consignas simples y cada una genera las señales que su hardware necesita, en tiempo real.
Sinopsis
Sección titulada «Sinopsis»Tres controladores, todos con un ESP32-C3 SuperMini y firmware MicroPython. Cada uno resuelve una función de actuación distinta y tiene su propia página.
| Controlador | Placa | Comunicación con la NUC | Función |
|---|---|---|---|
| Puente H ×2 | Diseño propio (KiCad) | USB-CDC COM4 (maestro) | Motores DC de tracción |
| Controlador CL57T | Diseño propio (KiCad) | I²C 0x0B, vía el maestro | 3 ejes del manipulador |
| Gripper | Sin PCB, cableado a mano | USB-CDC COM5 | Pinza, por posición en mm |
Cómo funciona
Sección titulada «Cómo funciona»El Puente H configurado como maestro (DIP = 100) concentra el bus I²C: la
NUC le manda por un solo USB las órdenes de tracción y del brazo, y él las
reparte. Ese trío forma el Conjunto
I²C. El gripper queda fuera
del bus, con su propio USB.
Las tres placas conservan el USB-C del ESP32-C3 como interfaz de depuración, siempre disponible.
Conexiones
Sección titulada «Conexiones» NUCcoordinador
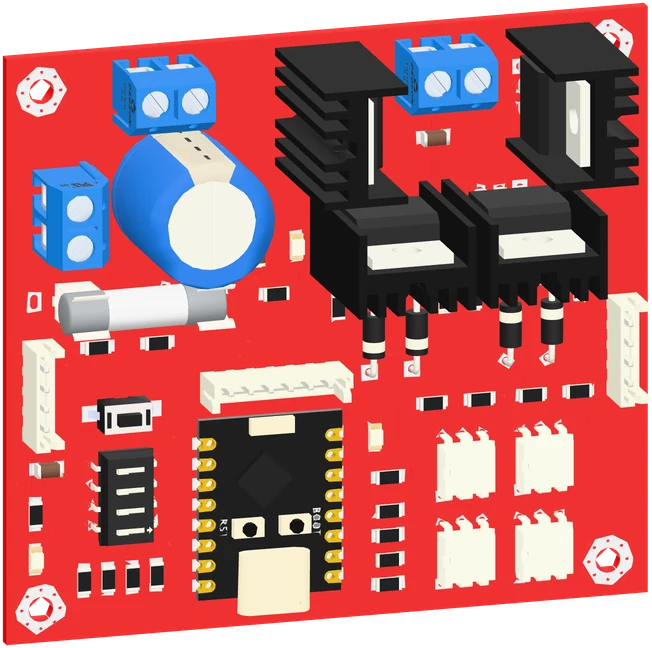 Puente H ×2maestro y esclavo, un motor cada uno
- USB-CDC · COM4, al maestroNUC → Puente H ×2: tracción · POSEPuente H ×2 → NUC: estado
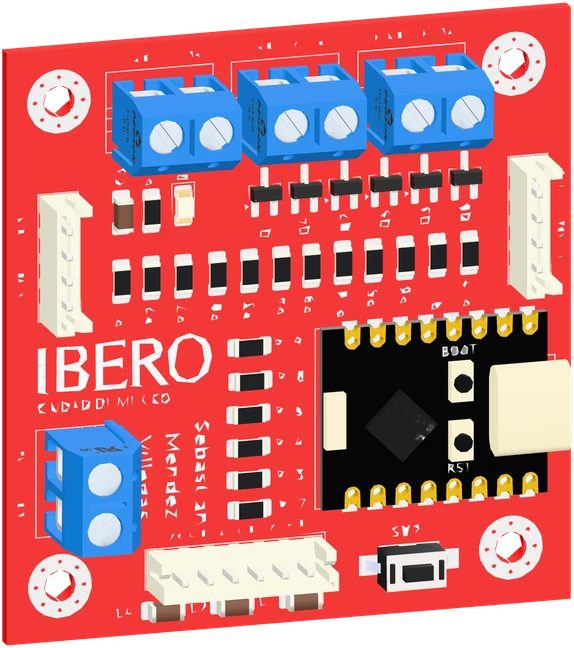 Controlador CL57Tbase, codo y muñeca
- COM4 → I²C 0x0BNUC → Controlador CL57T: texto ASCIIControlador CL57T → NUC: OK …
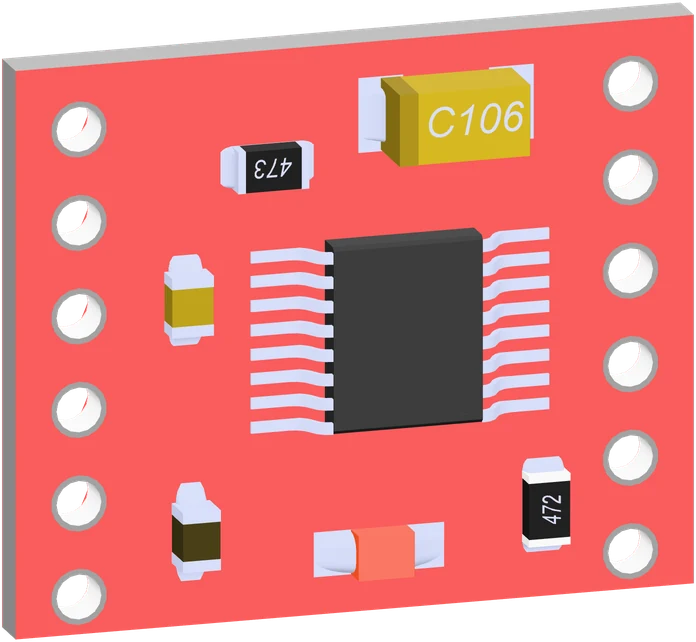 Controlador del gripperpinza
- USB-CDC · COM5NUC → Controlador del gripper: m <mm>Controlador del gripper → NUC: GRIPPER_STATE
Firmware
Sección titulada «Firmware»Los tres firmwares, completos. El protocolo, los parámetros y el detalle de cada uno están en la página de su placa.
Archivos
Archivo
Firmware de tracción — main_movil_final.pyArchivo
Firmware del manipulador — main_manipulador_final.pyArchivo
Firmware del gripper — main_gripper_final.py| Firmware | Controlador | Líneas |
|---|---|---|
main_movil_final.py | Puente H | 1 175 |
main_manipulador_final.py | Controlador CL57T | 933 |
main_gripper_final.py | Gripper | 703 |
Del lado de la NUC, lo que manda sobre estas placas es el coordinador, documentado en NUC.