
RPLiDAR C1
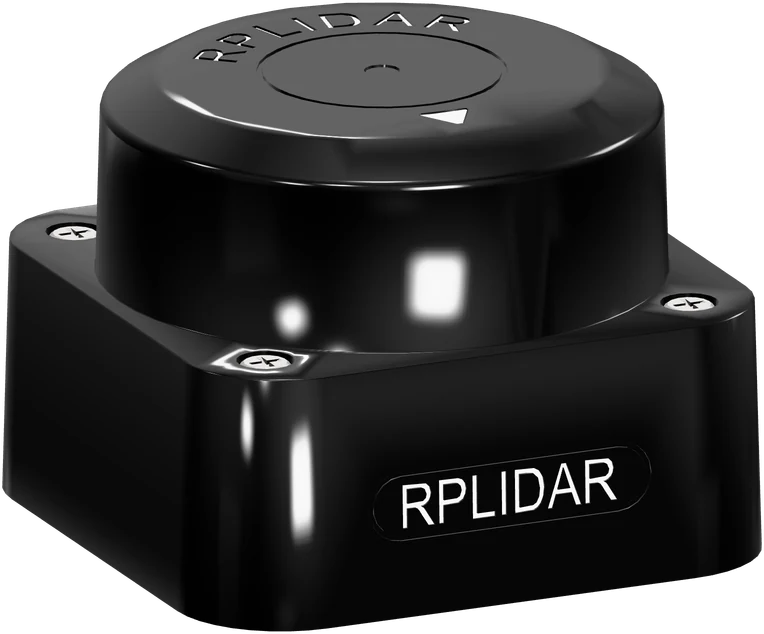
El RPLiDAR C1 es el LiDAR 2D del robot. Gira 360° midiendo la distancia a lo que lo rodea, y con eso la NUC arma el mapa de ocupación y las paredes que ve el operador.
Sinopsis
Sección titulada «Sinopsis»Características
Sección titulada «Características»| Parámetro | Valor | Unidad | Notas |
|---|---|---|---|
| Principio de medición | DTOF | — | tiempo de vuelo directo |
| Campo de visión | 360 | ° | en un plano |
| Alcance | 0,05 – 12 | m | sobre superficie blanca |
| Resolución angular | 0,72 | ° | |
| Interfaz | UART | 460 800 baud | con adaptador USB incluido |
| Alimentación | 5 | V | por el mismo USB |
Tasa de operación
Sección titulada «Tasa de operación»| Parámetro | Valor | Unidad | Notas |
|---|---|---|---|
| Frecuencia de escaneo | 10 | Hz | típica, del fabricante |
| Muestras por segundo | 5 000 | Hz | ≈ 500 puntos por vuelta |
| Grid de ocupación | 12 | Hz | publicado por la NUC |
| Puntos crudos al visor | 8 | Hz | modo puntos |
| Paredes | 1 | Hz | modo paredes |
| Alcance usado | 6 | m | la NUC descarta lo que está más lejos |
Conexiones
Sección titulada «Conexiones»- RPLiDAR C1sobre la plataforma
- USB · COM3 · 460 800 baudRPLiDAR C1 → NUC: ángulo · distancia · calidadNUC → RPLiDAR C1: SCAN · STOP
 NUCpercepción
Qué hace la NUC con cada vuelta está en Percepción.
En el robot
Sección titulada «En el robot»El LiDAR lo atiende el coordinador de la NUC, en la función
lidar_async_worker(). El puerto y los baudios están fijos al inicio del
archivo: LIDAR_PORT = "COM3" y LIDAR_BAUD = 460800. Usa la librería
rplidarc1, que no está en PyPI; si falta, el coordinador arranca sin LiDAR.
Archivos
Archivo
Coordinador de la NUC — nuc_master_code.pyPrueba desde tu PC
Sección titulada «Prueba desde tu PC»Este script habla directo el protocolo serie del sensor, así que no necesita
la librería del robot: solo pyserial. Pide la información y el estado del
sensor, arranca el escaneo e imprime una línea por vuelta.
- Conecta el LiDAR a la PC con su adaptador USB. En Windows aparece como un
puerto COM en el Administrador de dispositivos; en Linux, como
/dev/ttyUSB0. - Instala la dependencia:
pip install pyserial(ymatplotlibsi quieres ver la vuelta dibujada). - Corre la prueba:
python prueba_rplidar_c1.py --puerto COM3python prueba_rplidar_c1.py --puerto COM3 --graficaArchivos
Archivo
Prueba del RPLiDAR C1 — prueba_rplidar_c1.pySi todo está bien, el sensor responde Estado : OK y cada vuelta imprime algo
como:
10.0 Hz · 510 puntos ( 468 válidos) · frente 1432 mm · más cercano 212 mmUna frecuencia cercana a 10 Hz confirma que el motor gira a su velocidad; los puntos no válidos son direcciones sin retorno, como una puerta abierta.