
Proyecto
Todo lo que define el proyecto como proyecto, antes de entrar al robot: su propósito, sus objetivos, su alcance, las restricciones con las que se construyó, los requisitos que debe cumplir y el vocabulario que usa este sitio.
Resumen
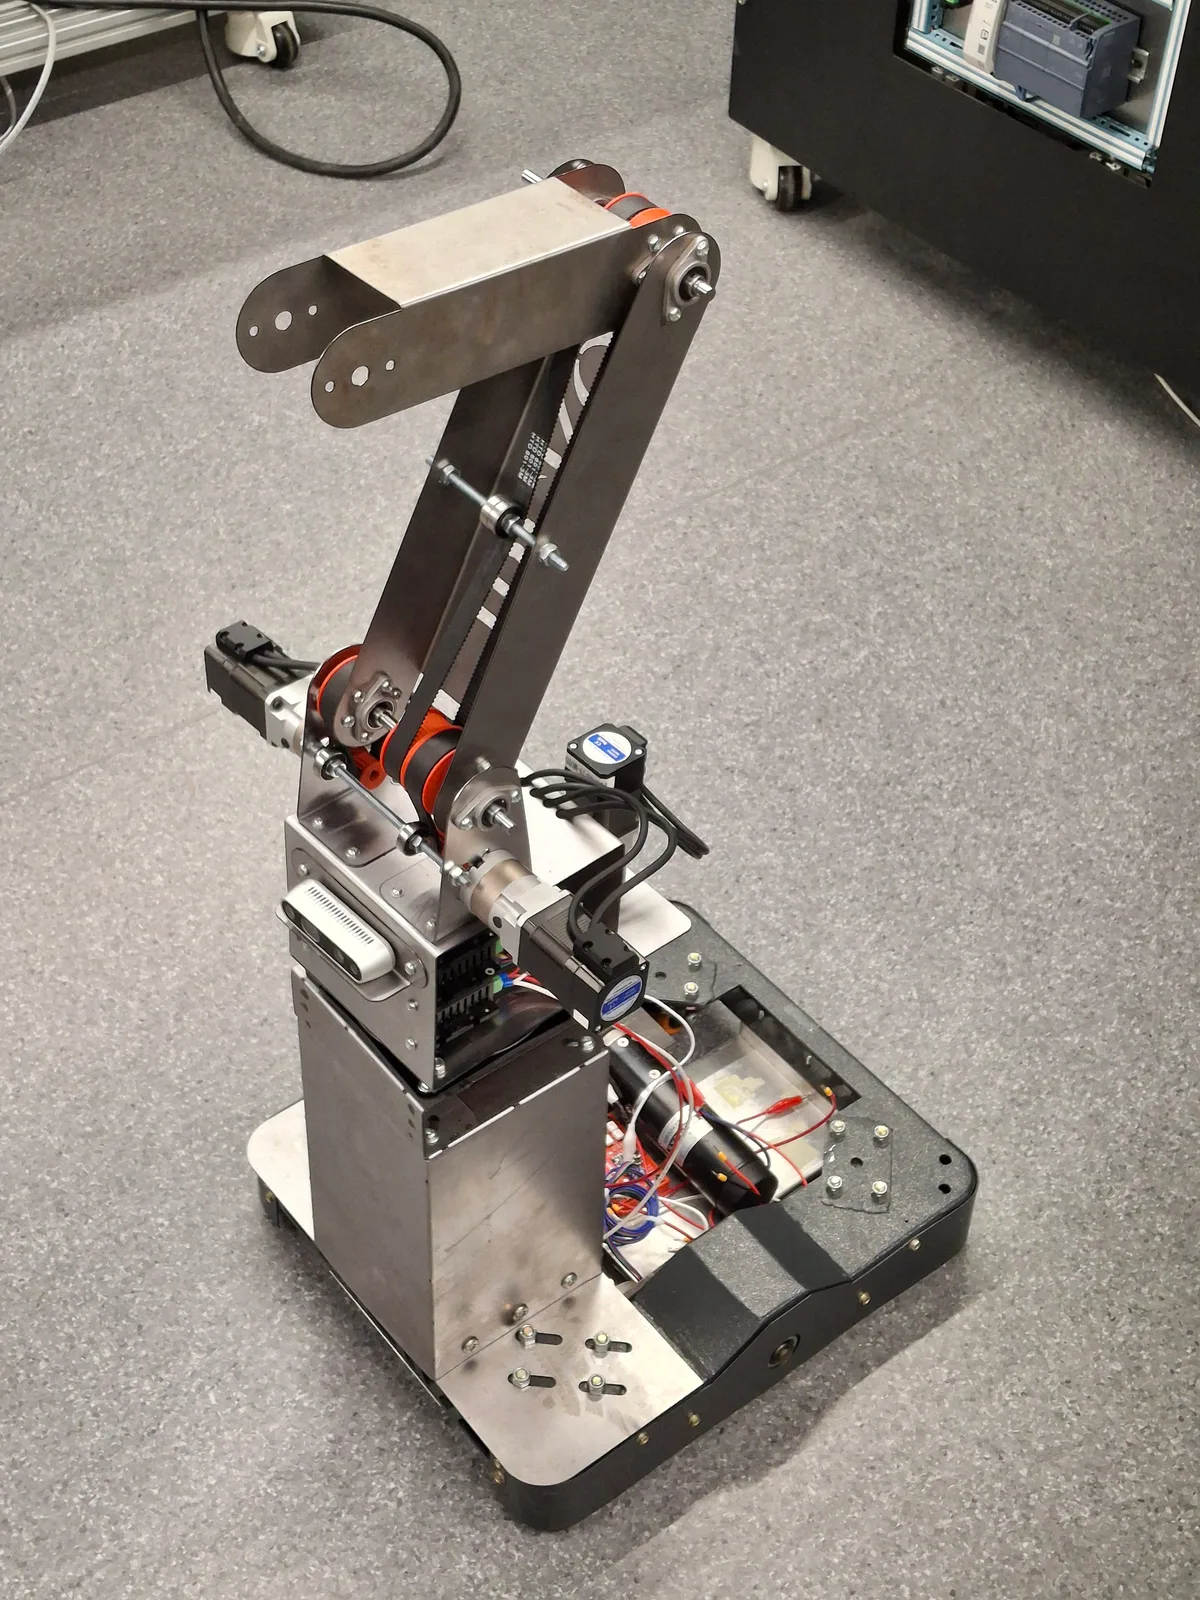
Sección titulada «Resumen»Remote Hands es un sistema robótico de operación remota para tareas logísticas de última milla en centros de distribución local. Su propósito es habilitar el teletrabajo de personas con discapacidad motriz: el operador controla el robot desde una interfaz XR, sin necesidad de estar físicamente en el almacén.
El proyecto nace del cruce de dos tendencias. La primera es la demanda logística creciente del comercio electrónico. La segunda es la baja participación laboral formal de personas con discapacidad motriz, causada por la falta de herramientas de trabajo adaptadas y no por falta de capacidad. El desarrollo de ambas está en Contexto y Problemática.
Qué demuestra el prototipo
Sección titulada «Qué demuestra el prototipo»El prototipo es un robot móvil con manipulador de 3 GDL, operado desde una Meta Quest y coordinado por una NUC embarcada. La arquitectura completa está en Sistema · Arquitectura.
Los tres subsistemas —robot móvil, servidor/percepción e interfaz XR— están construidos y verificados por separado. La integración de control extremo a extremo sigue en proceso; el estado real de cada uno está en la portada.
Extensión académica
Sección titulada «Extensión académica»Este proyecto es además un Proyecto Terminal universitario, con marco de investigación propio: pregunta de investigación, metodología de diseño de ingeniería en cuatro fases y marco teórico sobre logística, discapacidad, robótica de teleoperación y usabilidad. El detalle completo está en Documentación académica.
Esa sección es una extensión de @sebs/project-docs, no parte del framework
genérico. Un proyecto de ingeniería sin componente académico —una PCB
personal, por ejemplo— no necesita pregunta de investigación ni marco
teórico, y no arrastra esas páginas.
Objetivos
Sección titulada «Objetivos»Los objetivos de abajo están transcritos del documento de Proyecto Terminal tal como quedaron registrados. No se reescribieron para este sitio: cambiar la redacción de un objetivo formal cambiaría lo que el proyecto se comprometió a hacer.
Objetivo general
Sección titulada «Objetivo general»Desarrollar un sistema robótico de operación remota orientado a tareas logísticas de última milla en centros de distribución local, que permita el teletrabajo de personas con discapacidad motriz.
Objetivos específicos
Sección titulada «Objetivos específicos»OE1 — Análisis de tareas. Identificar y clasificar tareas logísticas que puedan ejecutarse de forma remota, considerando su complejidad operativa, requerimientos cognitivos y restricciones físicas.
OE2 — Requerimientos de sistema. Establecer los requerimientos funcionales, operativos y de accesibilidad que debe cumplir un sistema de operación remota para ser utilizable por personas con discapacidad motriz.
OE3 — Integración técnica. Desarrollar un sistema robótico teleoperado que integre interacción humano-robot, alineado a los requerimientos de accesibilidad y de tareas logísticas.
OE4 — Validación experimental. Evaluar el sistema diseñado mediante métricas de usabilidad, comparándolo con procesos logísticos convencionales.
Estado de avance
Sección titulada «Estado de avance»El desarrollo metodológico de los cuatro objetivos está en Metodología.
OE3 es el que más avance registra. Su estado real está en la portada y en Sistema.
OE4 corresponde a la Fase 4 de la metodología: validación experimental con operadores y cuestionario SUS. La documentación migrada hasta ahora no confirma que esas sesiones se hayan ejecutado, así que este sitio no afirma que el objetivo esté cumplido. El único dataset experimental disponible es el experimento de latencia, que mide desempeño de red y no usabilidad.
Alcance
Sección titulada «Alcance»El sistema cubre la integración completa de tres subsistemas: el diseño mecánico y electrónico del robot, la interfaz de usuario XR, y el middleware de coordinación.
Qué incluye
Sección titulada «Qué incluye»- Ejecución remota de tareas logísticas elementales. El sistema mecatrónico integra mecanismos de manipulación y sistemas de visualización. Con ellos, el operador obtiene la conciencia situacional que la tarea requiere.
- Estación de mando e interfaz centrada en el usuario. Incluye adaptaciones para operarios con movilidad reducida en miembros inferiores. La usabilidad es el criterio de diseño prioritario.
- Validación en laboratorio controlado, orientada a demostrar la viabilidad de la interacción humano-máquina a distancia.
Qué no incluye
Sección titulada «Qué no incluye»La validación no se ejecuta en un almacén real en operación. El límite es deliberado: el objetivo es demostrar la viabilidad de la interacción a distancia, no medir el desempeño del sistema en una operación productiva.
Relacionado
Sección titulada «Relacionado»Las limitaciones técnicas concretas que condicionaron el diseño —materiales, herramientas y componentes disponibles— están en Restricciones. El marco de investigación completo está en Documentación académica.
Restricciones
Sección titulada «Restricciones»Las restricciones de abajo están documentadas explícitamente en el proyecto original; ninguna es una inferencia hecha para este sitio. Todas condicionaron decisiones de diseño reales, y cada una enlaza a la página donde se ve su efecto.
Mecánica
Sección titulada «Mecánica»- Materiales. Solo había lámina de acero calibre 18 (1,2 mm) y calibre 24 (0,6 mm).
- Herramientas. El laboratorio disponía de cortadora láser y dobladora manual, sin acceso a doblado CNC. La dobladora manual impuso el límite real: cuando una pieza requería ángulos de doblez muy ajustados, se dividió en secciones unidas por tornillería en vez de fabricarse entera (ver Manipulador).
- Actuadores. Los motores disponibles eran NEMA17 de stock. Su par nominal obligó a una reducción compuesta de 25:1 para alcanzar el torque que el manipulador necesita.
Electrónica
Sección titulada «Electrónica»- Componentes de catálogo. El driver de tracción debía ser compacto y replicable, sin depender de piezas de fuente única.
- Corriente de tracción. El objetivo era 4–5 A continuos con picos de hasta 8 A. Ese rango determinó la selección de MOSFETs del Puente H (ver Electrónica).
Software
Sección titulada «Software»- Sin ROS. El proyecto descartó ROS por una decisión explícita de simplicidad y portabilidad, registrada en ADR-0001.
- Sin IP fija. La red del laboratorio no asigna IP fija a la NUC. Esa limitación es la que obliga a buscar la IP en cada arranque, y define el paso 3 de la puesta en marcha.
Validación
Sección titulada «Validación»- Entorno de laboratorio. La validación se ejecuta en laboratorio controlado, no en un almacén real en operación (ver Alcance).
- Latencia de referencia. El umbral de 100 ms extremo a extremo procede de la literatura de teleoperación citada en el marco teórico. El experimento de latencia mide solo un subconjunto de ese lazo —el protocolo MR-edge—, no el sistema físico completo.
Requisitos de sistema
Sección titulada «Requisitos de sistema»Los requisitos verificables del sistema, agrupados por seguridad, función, comunicación y desempeño. Cada uno nombra el subsistema responsable y su criterio de verificación, de modo que se pueda trazar contra la evidencia real del proyecto.
Sobre el origen de estos requisitos
Sección titulada «Sobre el origen de estos requisitos»El proyecto original no mantenía requisitos formalizados como objetos independientes. Vivían implícitos en el comportamiento documentado y verificado de cada subsistema.
Los requisitos de abajo se derivaron de ese comportamiento real durante la migración de la documentación. Son una primera propuesta de formalización, no requisitos que el proyecto haya registrado en su momento. Falta que el autor los revise y confirme, o corrija su prioridad y su redacción.
Seguridad
Sección titulada «Seguridad»El controlador de tracción debe arrancar en estado DISARMED, con la
salida al motor deshabilitada, y requerir un comando ARM explícito antes
de aceptar movimiento.
Todo paquete de comando I²C con checksum inválido debe descartarse sin ejecutar movimiento; el motor conserva su último estado válido.
El controlador del gripper debe detener el motor en un máximo de 500 ms si el encoder no registra cambio de posición mientras el motor está activo (detección de stall).
Movimiento
Sección titulada «Movimiento»El manipulador debe alcanzar el rango de movimiento de diseño en cada una de sus tres articulaciones: base −80° a +80°, codo 0° a 136,5°, muñeca −220° a 0°.
El sistema debe ejecutar una rutina de calibración (homing) por articulación al encender, sin intervención de la NUC.
Comunicación
Sección titulada «Comunicación»El sistema debe separar video, sensores/estado y comandos en canales ZMQ independientes, de modo que desactivar el video no interrumpa el control ni la telemetría.
La latencia de protocolo (RTT) entre la interfaz XR y la NUC debe mantener un P95 por debajo de 100 ms bajo la carga combinada de video y LiDAR en modo detallado.
REQ-COM-002 necesita confirmación. Su umbral de 100 ms procede de la
literatura de teleoperación citada en el marco
teórico, no de un valor que el
proyecto haya fijado. Se marca como pending por esa razón, no porque los
datos lo incumplan: el experimento de
latencia
midió un P95 máximo de 71,87 ms, por debajo del umbral en las siete
condiciones probadas.
Trazabilidad
Sección titulada «Trazabilidad»La matriz que cruza requisitos, subsistemas y verificaciones está pendiente. Construirla exige cerrar antes la revisión de esta sección, porque no tiene sentido trazar requisitos que todavía son una propuesta.
Terminología
Sección titulada «Terminología»Cada término se define por lo que significa en este proyecto, que no siempre coincide con su uso general en la industria.
| Término | Significado en este proyecto |
|---|---|
| RTT | Round-trip time: tiempo entre que Unity envía un latency_probe y recibe su latency_ack. No incluye latencia física del robot. |
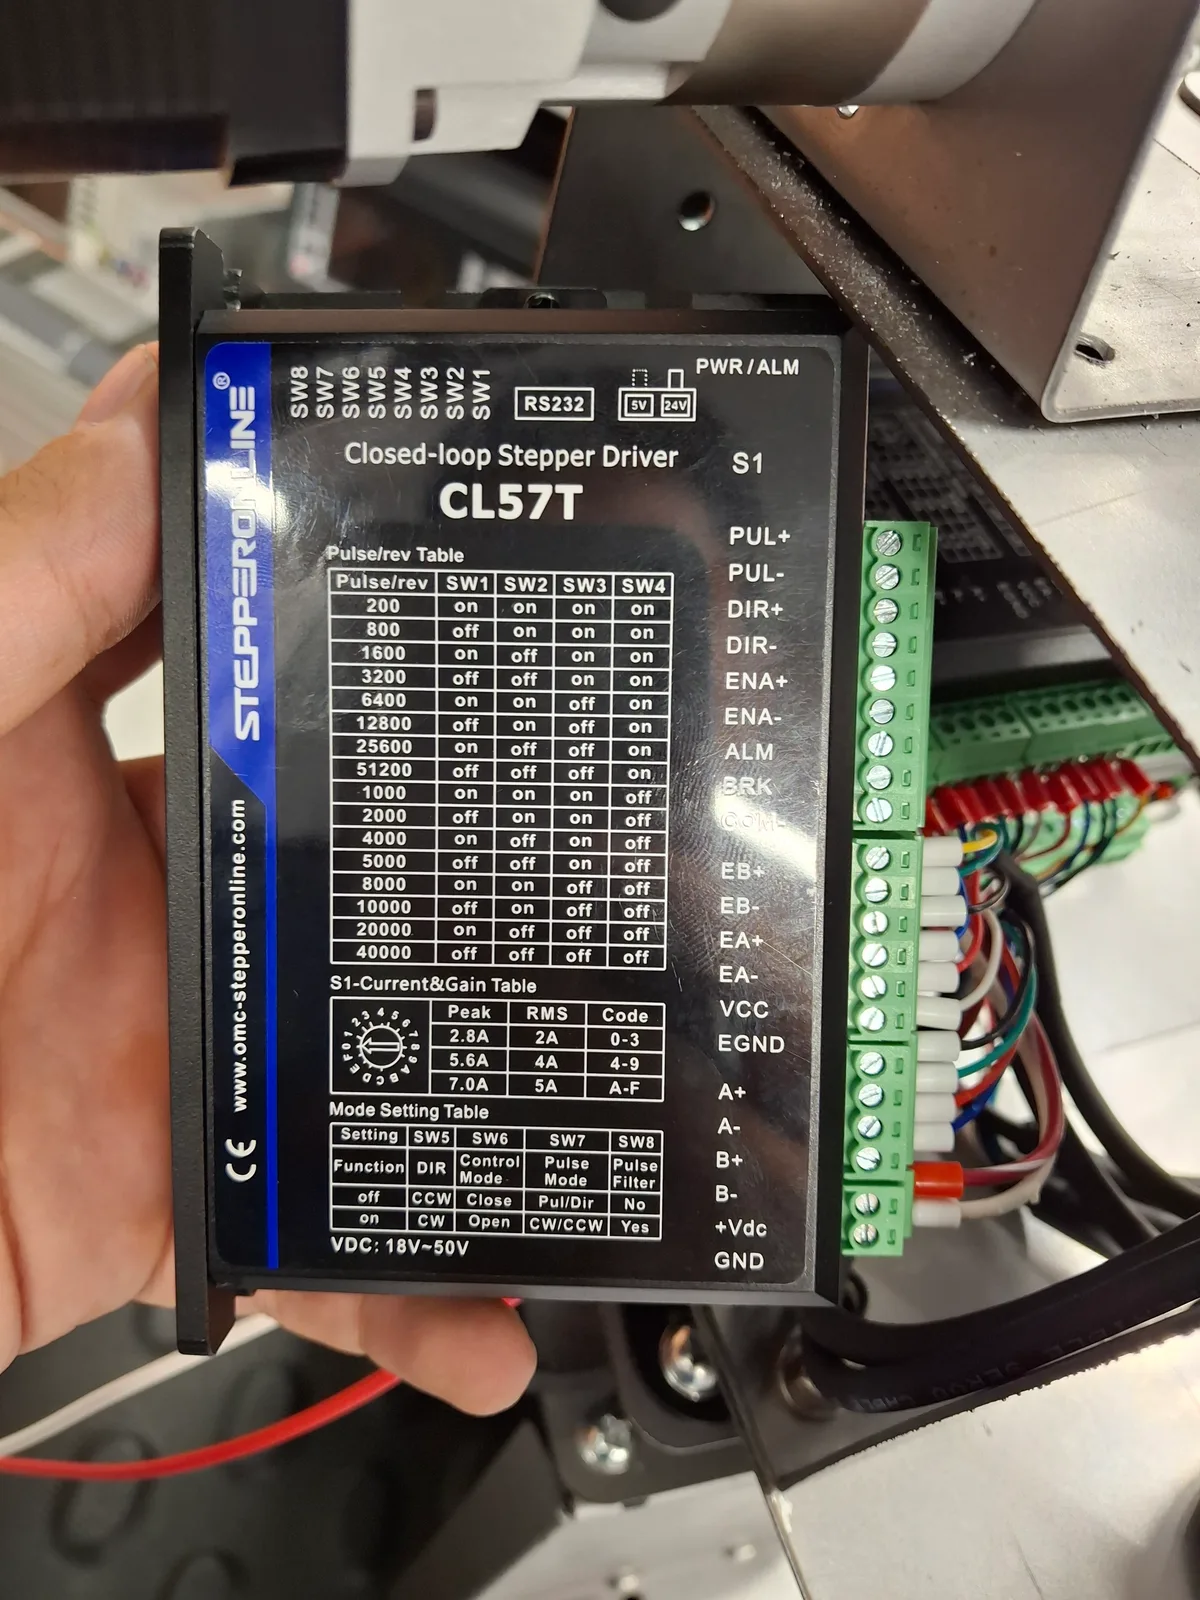
| ARMED / DISARMED | Estados del firmware de tracción y CL57T. DISARMED deshabilita la salida al motor; ARMED la habilita. Arranca siempre en DISARMED. |
| Homing | Rutina de búsqueda de cero de una articulación usando su final de carrera — necesaria en cada encendido para el codo y la muñeca del manipulador. |
| Stall | Condición detectada cuando el encoder de un motor no cambia mientras el motor está activo — indica un obstáculo o límite mecánico. |
| Deadtime | Tiempo muerto forzado (300 µs en el Puente H) entre apagar una diagonal del puente H y activar la otra, para evitar cortocircuito. |
| Daisy chain I²C | Arquitectura maestro-esclavo del bus I²C: el Puente H maestro concentra la comunicación y reenvía a los nodos esclavos. |
| NUC | Computadora Intel i7 embarcada en el robot; coordinador único entre el operador y la electrónica de bajo nivel (ver ADR-0001). |
| Warm-up | Las primeras 10 muestras de cada corrida de latencia, descartadas del análisis estadístico por no representar condición estable de red. |
| P95 / P99 | Percentil 95 / 99 de una distribución de latencia: el valor bajo el cual cae el 95 % / 99 % de las muestras. |
| Jitter | Desviación estándar de la latencia — variabilidad, no promedio. |
| AGV | Automated Guided Vehicle: la categoría industrial a la que pertenece esta plataforma. En estas páginas el término se reserva para hablar de esa categoría; al robot del proyecto se le llama siempre «robot móvil». |
| GDL / DOF | Grados de libertad (degrees of freedom). El manipulador tiene 3. En este sitio se escribe siempre GDL, no DOF. |