
Experimento de latencia WiFi
El único experimento con datos del proyecto: cuánto tarda un mensaje en ir del visor a la NUC y volver, bajo siete condiciones de carga de red. Primero el protocolo, luego cómo repetirlo y al final los resultados.
Protocolo
Sección titulada «Protocolo»Hipótesis (EXP-LAT-001). La latencia de protocolo (RTT) entre la interfaz XR y la NUC se mantiene utilizable (P95 < 100 ms) incluso bajo carga combinada de video y LiDAR de alta resolución.
El protocolo del experimento de latencia: qué se mide exactamente, con qué instrumentos, bajo qué condiciones de carga y con qué criterio de aceptación. Se escribe antes de los resultados a propósito — es lo que permite que otro lo repita y compare.
Objetivo
Sección titulada «Objetivo»Medir la latencia de ida y vuelta (RTT) a nivel de aplicación entre la interfaz de realidad mixta y un nodo edge simulado en PC.
El enlace bajo prueba es ZeroMQ sobre red WiFi local. La medición se repite bajo distintas condiciones de carga, para observar cómo afecta el tráfico concurrente a la latencia de los comandos.
Alcance y limitaciones
Sección titulada «Alcance y limitaciones»Esta prueba mide:
- Latencia de protocolo MR-edge: tiempo desde que Unity envía
latency_probehasta que recibelatency_ack. - Impacto de cargas concurrentes (video JPEG 640×480, LiDAR 2D grid JSON) sobre la latencia de comandos.
Esta prueba NO mide:
- Latencia física del robot (serial, ESP32, drivers, motores, respuesta mecánica).
- Latencia de actuación total del sistema teleoperado.
- Latencia de ida vs. vuelta por separado — requeriría sincronización de relojes NTP/PTP entre dispositivos.
Definición de RTT:
RTT = client_receive_ts − client_send_ts (Time.unscaledTime de Unity)La medición no asume ninguna sincronización de reloj entre la Quest y la PC.
Los campos server_recv_unix y server_send_unix que viajan en el ACK son
informativos; el cálculo del RTT no los usa.
Condiciones experimentales
Sección titulada «Condiciones experimentales»Siete condiciones, cada una variando la carga de video y LiDAR presente durante la medición de latencia de comandos:
| ID | Nombre | Video | LiDAR | Modo cámara | Modo LiDAR | LiDAR Hz |
|---|---|---|---|---|---|---|
| C1 | C1_control_only | No | No | off | off | — |
| C2 | C2_video_normal | Sí | No | normal | off | — |
| C3 | C3_lidar_detail | No | Sí | off | detail | 12 |
| C4 | C4_lidar_medium | No | Sí | off | medium | 8 |
| C5 | C5_lidar_panorama | No | Sí | off | panorama | 4 |
| C6 | C6_full_detail | Sí | Sí | normal | detail | 12 |
| C7 | C7_full_panorama | Sí | Sí | normal | panorama | 4 |
Parámetros de la prueba
Sección titulada «Parámetros de la prueba»| Parámetro | Valor |
|---|---|
| Duración por condición | 60 s |
| Tasa de sondeo (probe rate) | 10 Hz (≈ 600 muestras por condición) |
| Repeticiones | 3 por condición, cuando el tiempo lo permite |
| Warm-up descartado | Primeras 10 muestras |
| Red WiFi | 5 GHz, distancia < 5 m sin obstáculos |
| Escenario | Mismo cuarto, sin otros dispositivos en la red si es posible |
Texto de limitaciones para el paper
Sección titulada «Texto de limitaciones para el paper»El párrafo siguiente está redactado para citarse tal cual en una publicación. Conserva a propósito la densidad de la prosa académica, así que no sigue las mismas reglas de redacción que el resto de este sitio.
La prueba mide latencia de protocolo de la capa de aplicación MR-edge (RTT entre Unity/Quest y el nodo edge simulado), usando ZeroMQ sobre IEEE 802.11ac (WiFi 5 GHz). El RTT incluye serialización JSON, latencia de red WiFi (ida y vuelta) y deserialización, pero no incluye latencia serial, control de motores ni respuesta mecánica del robot. El RTT no puede separarse en latencia de ida y vuelta sin sincronización de relojes (NTP/PTP) entre los dispositivos; se reporta como RTT observado desde la perspectiva del operador en el visor MR. La carga de video y LiDAR es sintética pero usa los mismos canales ZMQ, frecuencias y tamaños de payload aproximados del sistema real.
Reproducir el experimento requiere dos máquinas: una PC que ejecuta el simulador del nodo edge, y una Meta Quest con la aplicación de prueba instalada. Esta sección cubre el montaje, la ejecución y la extracción de los datos. El diseño experimental está en el protocolo.
Requisitos
Sección titulada «Requisitos»| Componente | Requisito |
|---|---|
| PC (simulador) | Windows / Linux / macOS, Python 3.10+ |
| Python | pyzmq ≥ 25, opencv-python ≥ 4.8, numpy ≥ 1.24 |
| Red | PC y Quest en la misma red WiFi (preferible 5 GHz) |
| Quest | Meta Quest 3, APK con WFIoTLatencyTestScene |
| Unity | Scripts copiados desde validation/Assets/Scripts/WFIoTLatency/ |
Simulador Python
Sección titulada «Simulador Python»cd <repo>/validation/toolspython wfiot_nuc_latency_simulator.py --host 0.0.0.0 --video-fps 30 --stat-hz 2 --lidar-hz 12 --jpeg-quality 85Para las condiciones de LiDAR panorama (C5 y C7), con payload reducido:
python wfiot_nuc_latency_simulator.py --lidar-hz 4 --compact-lidarAl arrancar, el simulador imprime su propia IP y los puertos que deja activos. Para averiguar la IP abre un socket UDP hacia 8.8.8.8, sin llegar a enviar datos. El significado de cada puerto está en Comunicaciones del sistema.
Ejecución en la Quest
Sección titulada «Ejecución en la Quest»Por cada condición del experimento:
- Selecciona el preset de condición (C1 a C7) en el dropdown de la aplicación.
- Confirma que los toggles de video y LiDAR coinciden con lo que el preset declara.
- Pulsa Start. La corrida dura 60 s a 10 Hz.
Al terminar, la aplicación exporta dos CSV automáticamente:
/sdcard/Android/data/<bundle_id>/files/ wfiot_latency_results_YYYYMMDD_HHMMSS.csv ← detalle por muestra wfiot_latency_summary_YYYYMMDD_HHMMSS.csv ← resumen estadísticoPara extraerlos por ADB:
adb pull /sdcard/Android/data/<bundle_id>/files/ ./csv_export/Columnas relevantes
Sección titulada «Columnas relevantes»| CSV | Columna | Descripción |
|---|---|---|
| detalle | rtt_ms | RTT observado en milisegundos |
| detalle | warmup | true = descartar del análisis estadístico |
| resumen | rtt_p95_ms | Percentil 95 — 95 % de las muestras tuvieron RTT ≤ este valor |
| resumen | jitter_std_ms | Desviación estándar de la latencia |
| resumen | loss_percent | Porcentaje de sondeos sin ACK recibido |
Análisis estadístico
Sección titulada «Análisis estadístico»El script validation/tools/wfiot_stats_analysis.py procesa los CSV crudos y
produce seis análisis:
- Kruskal-Wallis, como prueba ómnibus entre condiciones.
- Comparaciones pareadas de Mann-Whitney, con corrección de Holm.
- Intervalos de confianza por bootstrap.
- Probabilidad de cola.
- Clústeres de ráfagas.
- Modelo de carga ofrecida.
Los números que arroja sobre los datos reales están en Resultados.
Resultados
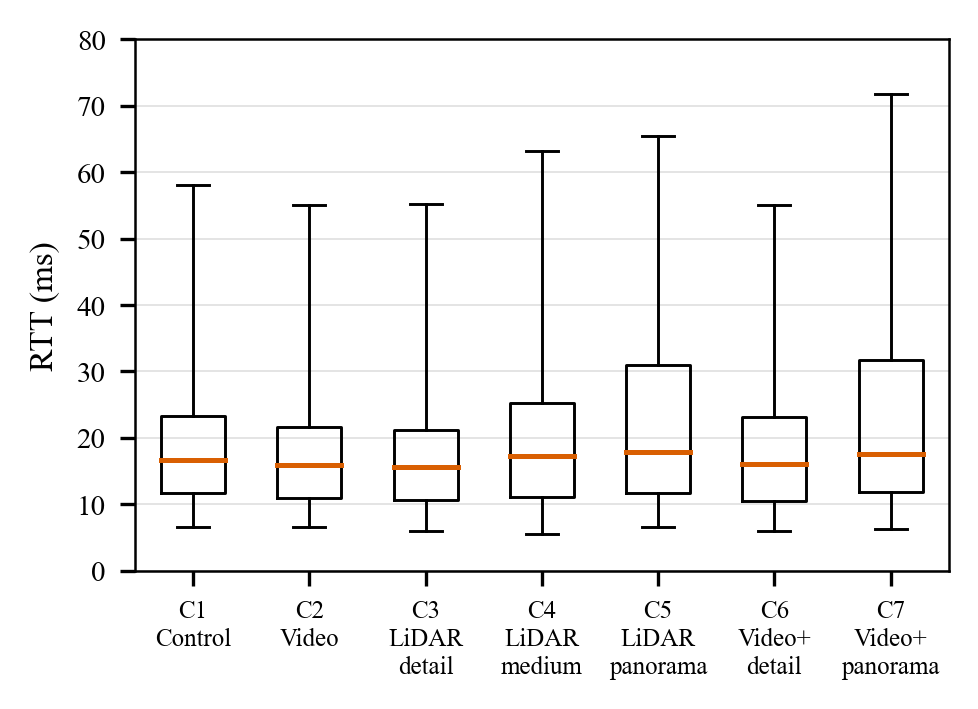
Sección titulada «Resultados»El experimento reunió 7 350 sondeos medidos sobre siete condiciones de carga, con las muestras de warm-up ya excluidas.
Todas las cifras de esta sección proceden de
IEEE_IOT/analysis/stats_report.md del proyecto original, que
wfiot_stats_analysis.py generó a partir de los CSV crudos exportados desde
la Meta Quest.
Archivos
Archivo
stats_summary.csvQué contiene stats_summary.csv
Resumen estadístico por condición: media, mediana, P95, P99, jitter
Archivo
stats_report.mdQué contiene stats_report.md
Reporte completo del análisis estadístico
Estadística descriptiva por condición
Sección titulada «Estadística descriptiva por condición»| Condición | n | Media (ms) | Mediana (ms) | Mín (ms) | Máx (ms) | P95 (ms) | P99 (ms) | Jitter σ (ms) |
|---|---|---|---|---|---|---|---|---|
| C1 · control solo | 1050 | 22,54 | 16,62 | 3,44 | 303,57 | 58,10 | 117,43 | 23,38 |
| C2 · video normal | 1050 | 20,20 | 15,87 | 3,63 | 111,47 | 55,26 | 76,84 | 15,24 |
| C3 · LiDAR detail | 1050 | 19,63 | 15,65 | 3,62 | 121,90 | 55,45 | 86,74 | 15,91 |
| C4 · LiDAR medium | 1050 | 22,68 | 17,30 | 3,31 | 156,37 | 63,60 | 93,49 | 19,00 |
| C5 · LiDAR panorama | 1050 | 24,51 | 17,86 | 3,89 | 117,50 | 65,53 | 82,84 | 18,98 |
| C6 · full detail | 1050 | 20,34 | 16,13 | 3,93 | 130,75 | 55,32 | 71,45 | 15,01 |
| C7 · full panorama | 1050 | 25,08 | 17,60 | 3,56 | 118,67 | 71,87 | 83,86 | 19,79 |
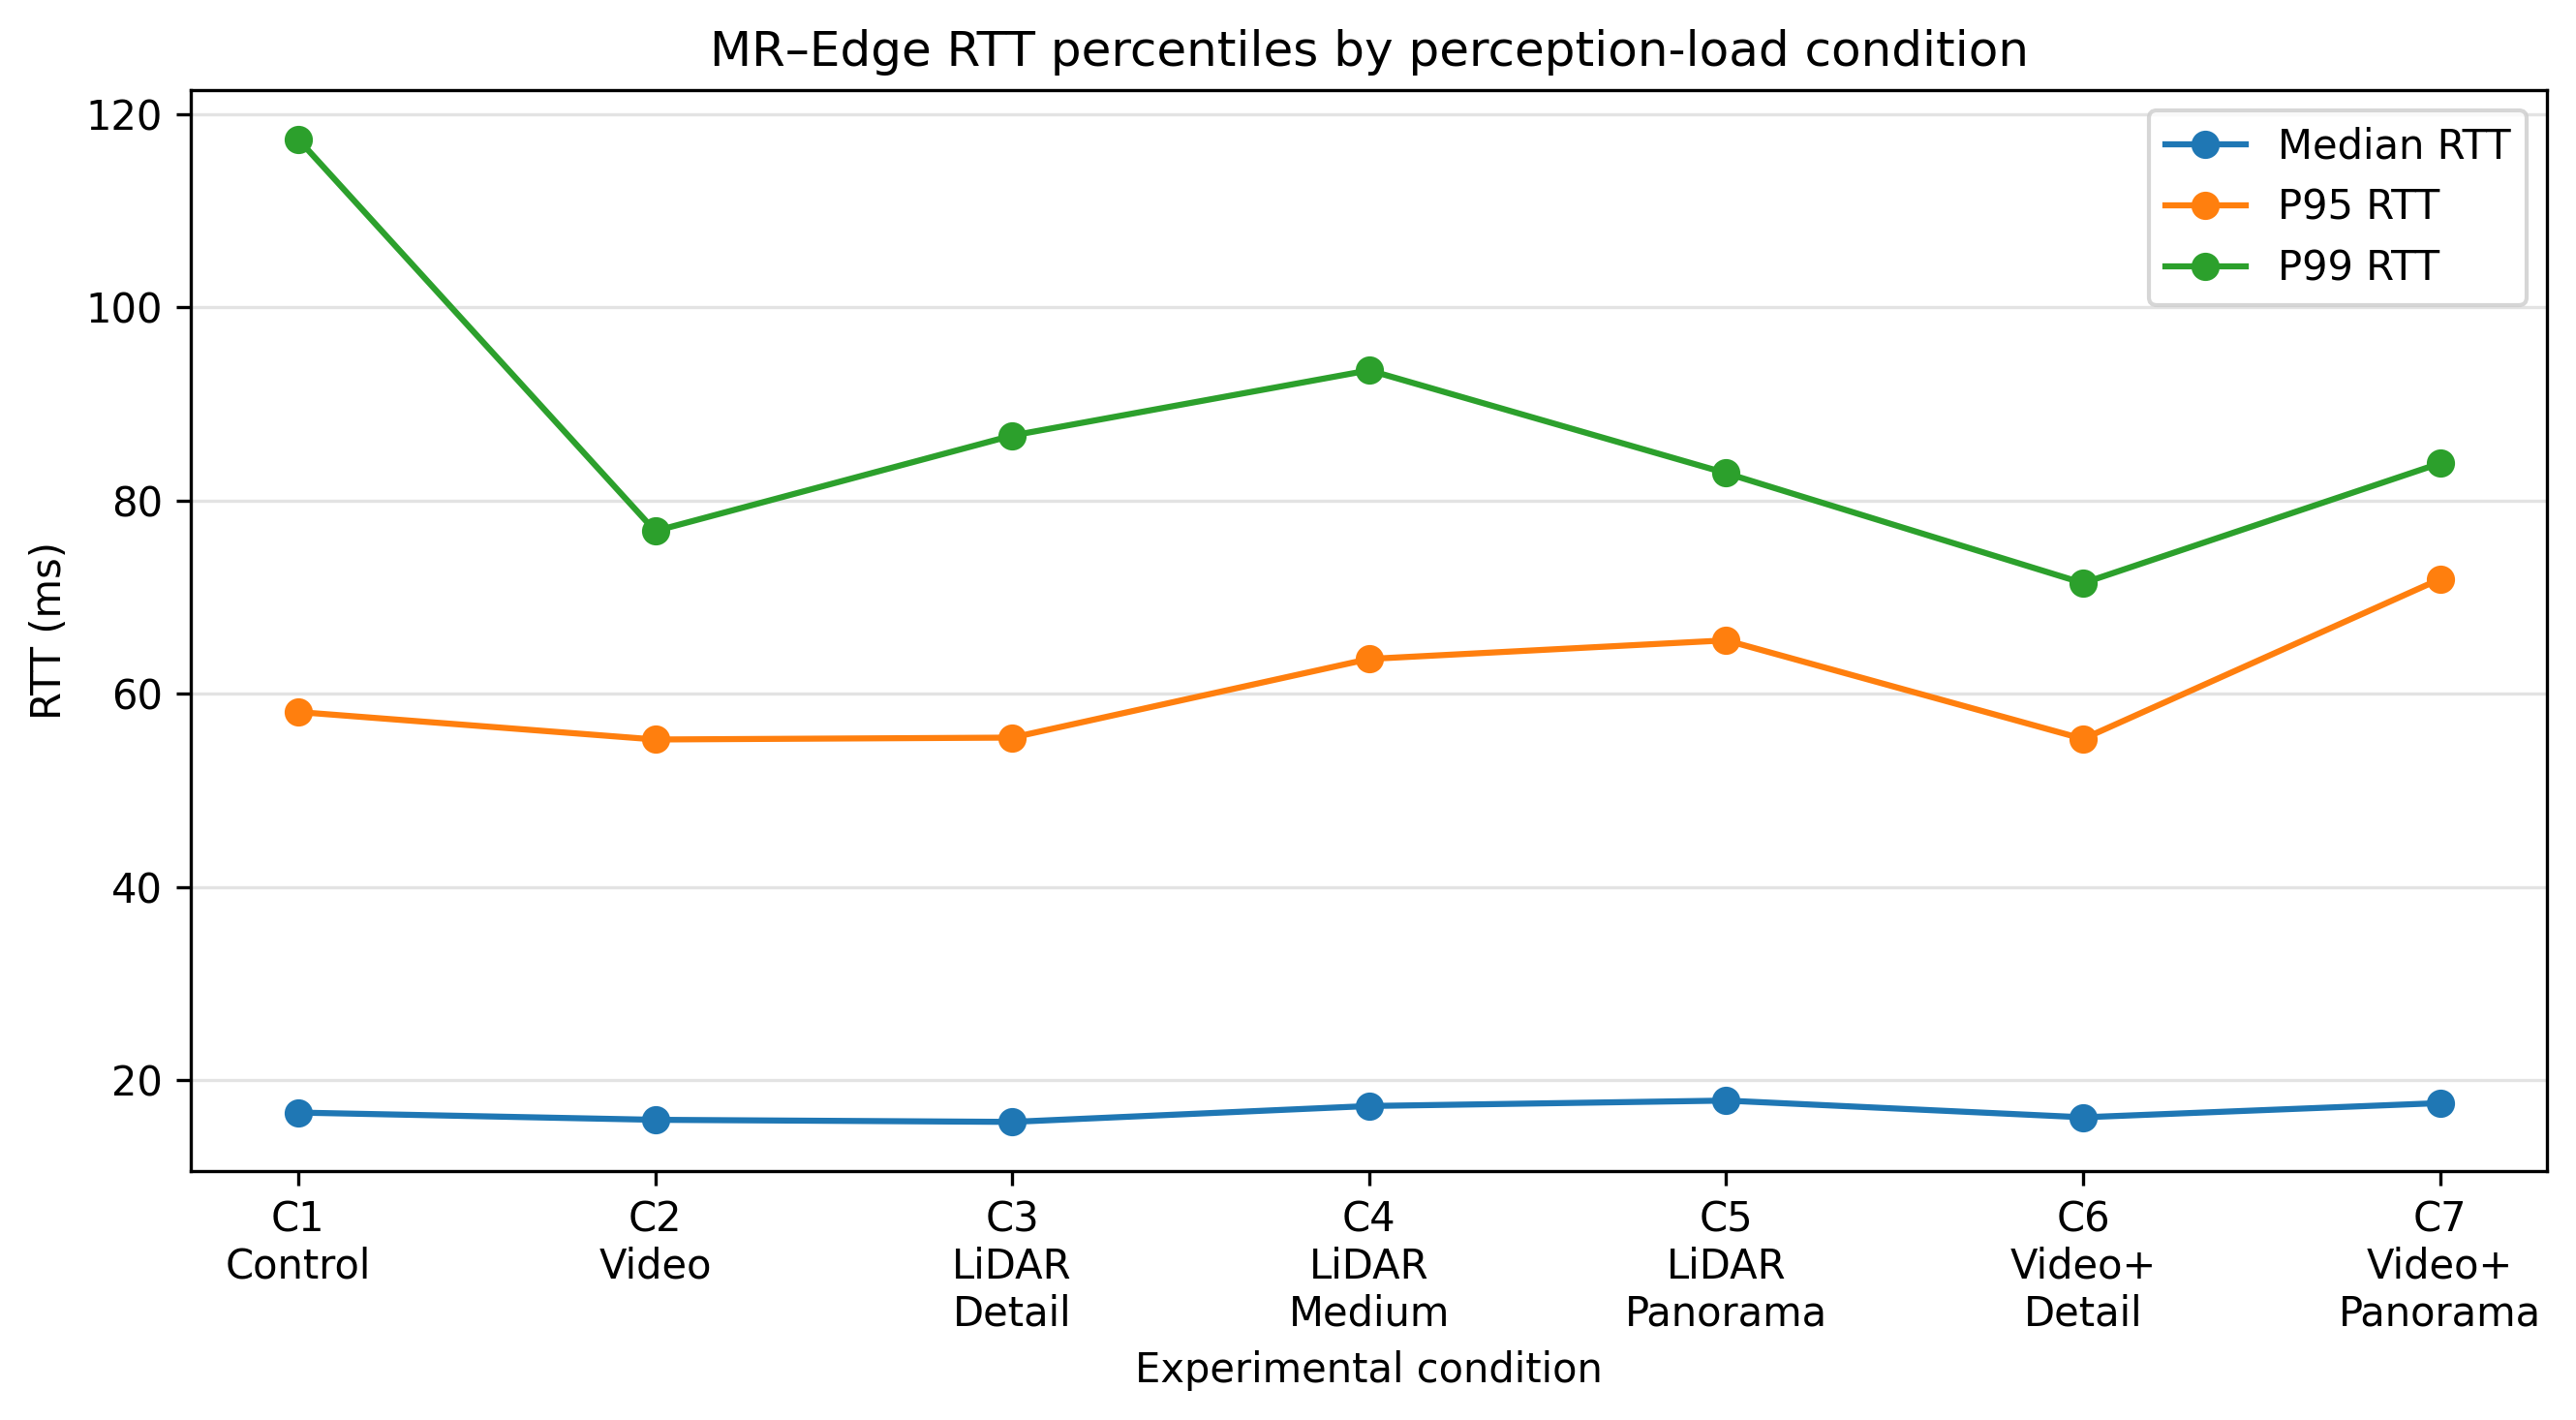
El P95 se mantiene por debajo de 100 ms en las siete condiciones probadas. Eso incluye la carga combinada más pesada, C7, que suma video y LiDAR panorama con unos 37 Mbps de carga ofrecida.
El resultado contraintuitivo está en la cola de la distribución. La condición con la cola más larga no es ninguna de las cargadas, sino C1, la de solo comandos: acumula un P99 de 117,43 ms y el RTT máximo de todo el experimento, 303,57 ms. Esa asimetría apunta a que la cola no la produce el tráfico de video ni el de LiDAR, sino variabilidad de la red independiente de la carga aplicada. Los clústeres de ráfagas, más abajo, refuerzan esa lectura.
Significancia estadística
Sección titulada «Significancia estadística»La prueba ómnibus de Kruskal-Wallis sobre RTT por condición da H = 70,26 con p < 0,001, para k = 7 y n = 7350. Las siete condiciones no son, por tanto, estadísticamente idénticas.
Cada condición se compara después contra C1 con la prueba U de Mann-Whitney, con corrección de Holm por comparaciones múltiples. La delta de Cliff acompaña a cada p para dar el tamaño del efecto:
| Condición | p (Holm) | Delta de Cliff | Lectura |
|---|---|---|---|
| C2 · video normal | 0,077 | −0,056 | Sin diferencia significativa |
| C3 · LiDAR detail | 0,003 | −0,087 | Significativamente menor que C1 |
| C4 · LiDAR medium | 0,614 | 0,013 | Sin diferencia significativa |
| C5 · LiDAR panorama | 0,015 | 0,074 | Significativamente mayor que C1 |
| C6 · full detail | 0,151 | −0,045 | Sin diferencia significativa |
| C7 · full panorama | 0,015 | 0,075 | Significativamente mayor que C1 |
Las deltas de Cliff son pequeñas en todos los casos: |δ| < 0,1. Con 1 050 muestras por condición, el tamaño de muestra basta para detectar diferencias estadísticamente, pero su magnitud práctica es modesta.
Probabilidad de cola — P(RTT > 100 ms)
Sección titulada «Probabilidad de cola — P(RTT > 100 ms)»| Condición | n | n sobre 100 ms | % sobre 100 ms |
|---|---|---|---|
| C1 · control solo | 1050 | 14 | 1,333 % |
| C2 · video normal | 1050 | 2 | 0,190 % |
| C3 · LiDAR detail | 1050 | 4 | 0,381 % |
| C4 · LiDAR medium | 1050 | 9 | 0,857 % |
| C5 · LiDAR panorama | 1050 | 5 | 0,476 % |
| C6 · full detail | 1050 | 1 | 0,095 % |
| C7 · full panorama | 1050 | 1 | 0,095 % |
Clústeres de ráfagas
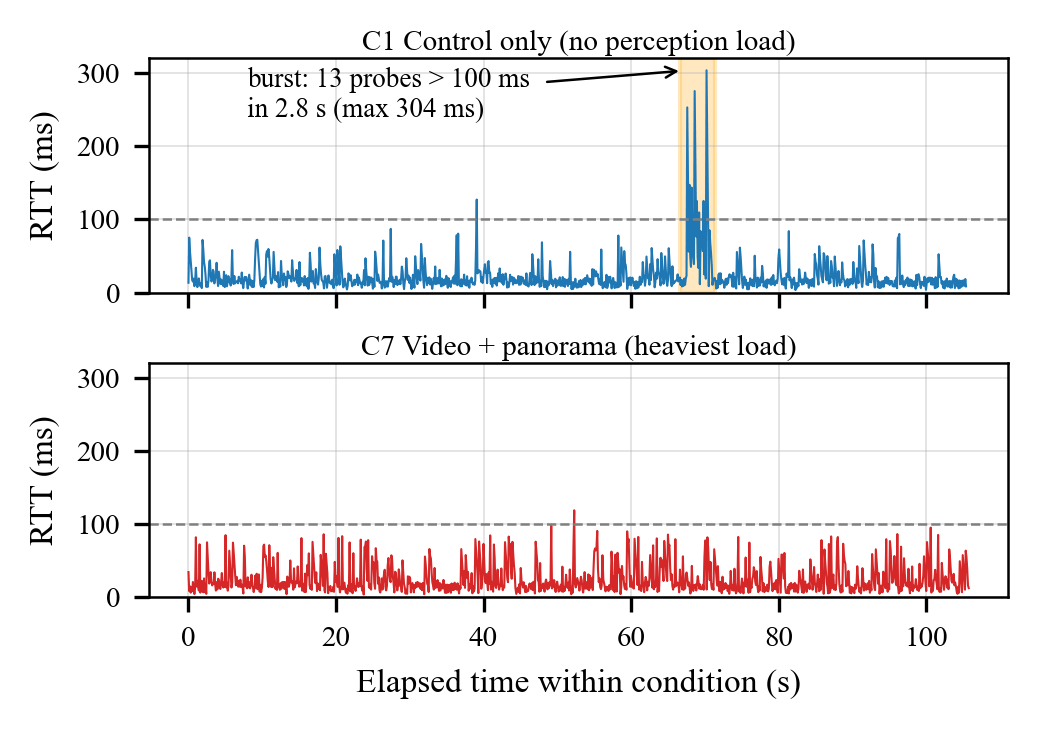
Sección titulada «Clústeres de ráfagas»Un sondeo por encima de 100 ms no dice mucho por sí solo. Lo relevante es si esos sondeos aparecen dispersos o agrupados. Aquí se agrupan en un mismo clúster los eventos separados por menos de 5 s.
| Condición | Eventos > 100 ms | Clústeres | Mayor clúster | Duración | RTT máx. (ms) |
|---|---|---|---|---|---|
| C1 · control solo | 14 | 2 | 13 | 2,82 s | 303,57 |
| C2 · video normal | 2 | 1 | 2 | 3,11 s | 111,47 |
| C3 · LiDAR detail | 4 | 1 | 4 | 1,01 s | 121,90 |
| C4 · LiDAR medium | 9 | 2 | 8 | 2,82 s | 156,37 |
| C5 · LiDAR panorama | 5 | 2 | 3 | 5,53 s | 117,50 |
| C6 · full detail | 1 | 1 | 1 | 0,00 s | 130,75 |
| C7 · full panorama | 1 | 1 | 1 | 0,00 s | 118,67 |
C1 concentra 13 de sus 14 eventos en un solo clúster de 2,82 s. La cola de esa condición no es degradación sostenida: es un episodio puntual de red dentro de una corrida por lo demás limpia. Eso explica por qué la condición más liviana registra el peor máximo de todo el experimento.
Modelo de carga ofrecida
Sección titulada «Modelo de carga ofrecida»El tráfico sintético que compite con los sondeos tiene estos tamaños:
| Fuente | Payload |
|---|---|
| Video JPEG (640×480, calidad 85) | 9 756 bytes por frame, de media |
LiDAR detail | 120 122 bytes |
LiDAR medium | 480 122 bytes |
LiDAR panorama | 1 080 124 bytes |
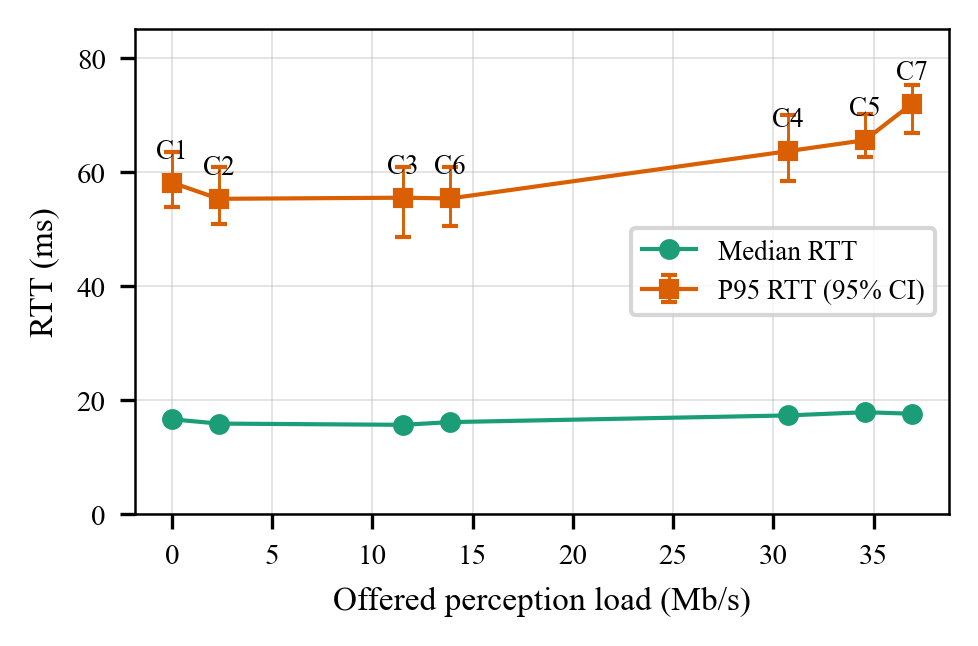
| Condición | Carga ofrecida (Mbps) | Mediana (ms) | P95 (ms) |
|---|---|---|---|
| C1 | 0,000 | 16,62 | 58,10 |
| C2 | 2,342 | 15,87 | 55,26 |
| C3 | 11,532 | 15,65 | 55,45 |
| C4 | 30,728 | 17,30 | 63,60 |
| C5 | 34,564 | 17,86 | 65,53 |
| C6 | 13,873 | 16,13 | 55,32 |
| C7 | 36,905 | 17,60 | 71,87 |
La correlación de Spearman entre carga ofrecida y P95 es ρ = 0,750 con p = 0,052, sobre las siete condiciones. Es una tendencia positiva que roza el umbral convencional de significancia, sin cruzarlo. La lectura razonable es que la cola de latencia sí crece con la carga, pero siete condiciones no bastan para afirmarlo con significancia estadística formal.
Conclusión
Sección titulada «Conclusión»La hipótesis del experimento se sostiene con los datos medidos. El P95 se mantiene por debajo de 100 ms incluso bajo carga combinada: el valor más alto observado es 71,87 ms, en C7, un 28 % por debajo del umbral.
Los peores casos individuales no aparecen donde cabría esperarlos. Tanto el P99 más alto como el RTT máximo se registran en C1, la condición más liviana, y se concentran en un único episodio de 2,82 s. Lo que domina la cola es la variabilidad de la red, no la carga de datos del robot.
Esa segunda lectura es una interpretación de los datos hecha al migrar la documentación. Falta que el autor la revise antes de darla por buena para publicación.