
Operación
Lo que necesita quien opera el robot: cómo llevarlo de apagado a operativo, qué riesgos tiene y qué revisar primero cuando algo falla.
Puesta en marcha
Sección titulada «Puesta en marcha»Duración: ~5 min
Llevar el robot de apagado a operativo toma unos 5 minutos. Casi todo ese tiempo es el arranque de la NUC; los pasos manuales son pocos.
Alimentación
Sección titulada «Alimentación»El sistema usa tres baterías LiPo independientes, una por subsistema de potencia:
| Parámetro | Valor | Unidad | Notas |
|---|---|---|---|
| LiPo 6S | 6 | celdas | Puentes H — alimenta los MOSFETs de tracción |
| LiPo 3S — NUC | 3 | celdas | NUC y motor del gripper (12 V, en paralelo) |
| LiPo 3S — manipulador | 3 | celdas | Drivers CL57T |
Conecta las tres antes de encender la NUC. Así todos los módulos embebidos y los drivers quedan energizados desde el inicio.
Secuencia de arranque
Sección titulada «Secuencia de arranque»-
Conecta las tres baterías, en cualquier orden. Los módulos ESP32-C3 arrancan solos, en estado
DISARMED, y se quedan esperando comandos. -
Enciende la NUC. Ejecuta sola el script principal de Python 3.12, sin que haga falta intervenir. Ese script levanta el middleware ZMQ, inicializa el streaming de video y de LiDAR, y abre las conexiones seriales con los módulos embebidos por COM4 y COM5.
-
Averigua la IP de la NUC. La red del laboratorio no asigna IPs fijas, así que cambia en cada arranque. Desde una PC en la misma red:
Ventana de terminal arp -aSi conoces el hostname de la NUC, también sirve:
Ventana de terminal ping <hostname-de-la-NUC>La vía más directa es conectar un monitor externo a la NUC y leer la IP en su terminal.
-
Escribe esa IP en la aplicación de la Meta Quest. El campo de IP del servidor debe apuntar a la dirección del paso anterior. Este es el único punto de fricción del arranque: con una IP fija, el paso desaparecería.
-
Comprueba que el sistema responde. Deberías tener video en vivo, telemetría y control de movimiento disponibles desde la interfaz XR.
Antes de armar cualquier controlador, verifica que el área de trabajo
del robot esté despejada. Los módulos arrancan en DISARMED por diseño,
pero el paso a ARMED surte efecto de inmediato en cuanto se envía el
comando.
Seguridad
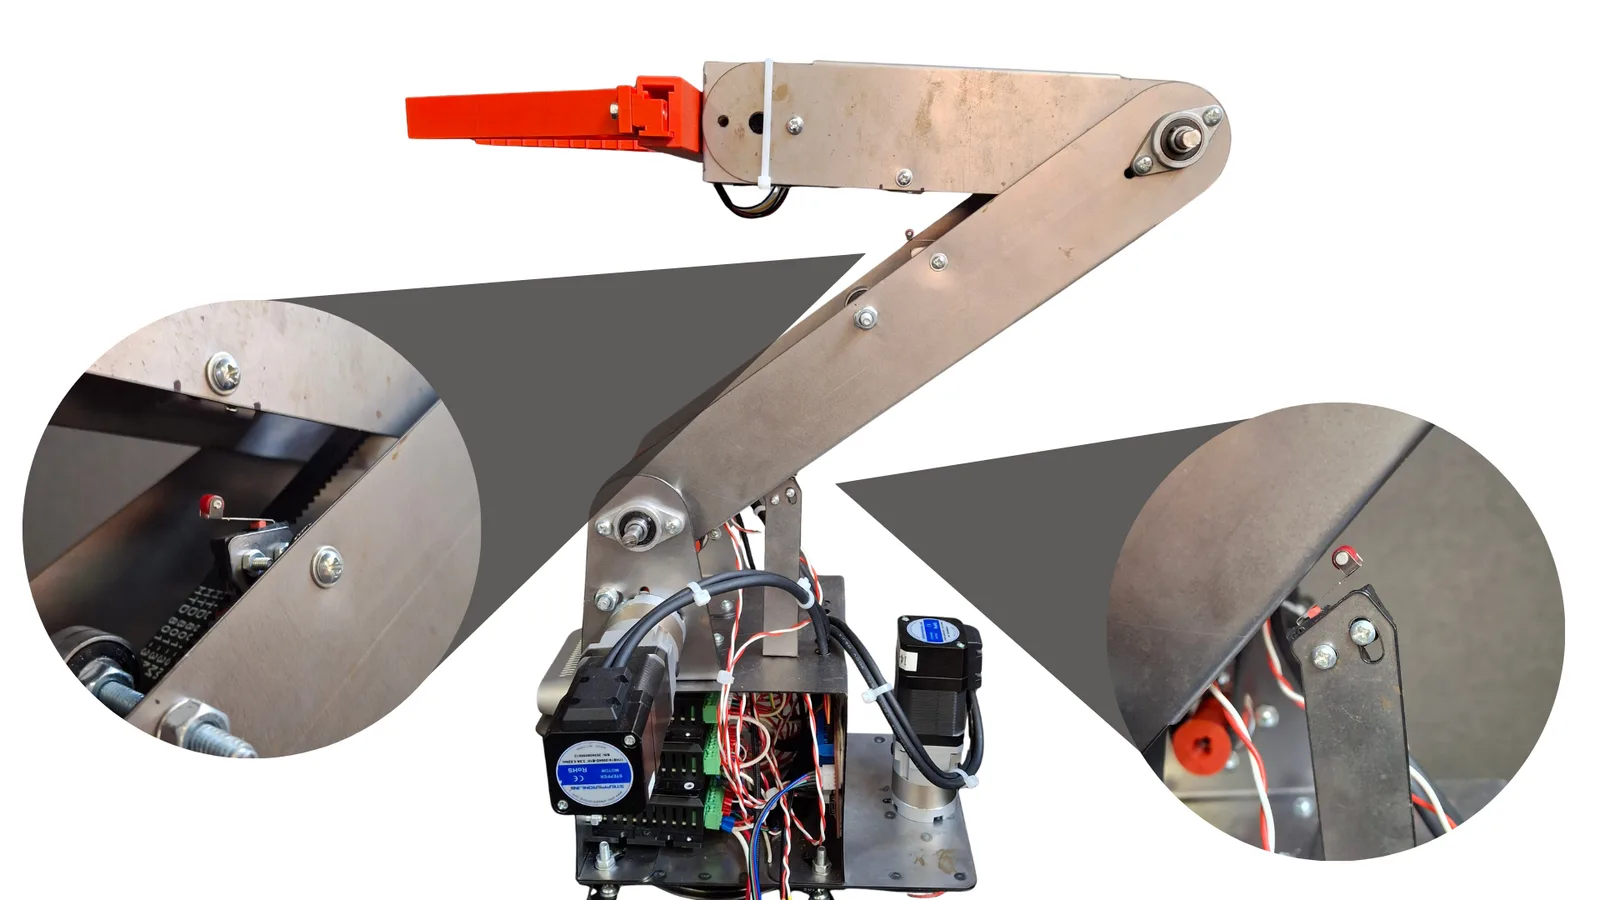
Sección titulada «Seguridad»Remote Hands mueve masa real bajo control remoto, y el operador trabaja con el campo visual cubierto. Esta sección reúne los riesgos identificados y las precauciones que el proyecto aplica hoy.
Riesgos identificados
Sección titulada «Riesgos identificados»| Riesgo | Origen |
|---|---|
| Eléctrico | Alimentación de 12–24 V DC y electrónica de potencia |
| Mecánico | Movimiento de la base móvil y del manipulador |
| De operación remota | El operador no confirma físicamente el estado del entorno |
| De campo visual | El headset Meta Quest limita la visión periférica |
Precauciones mínimas
Sección titulada «Precauciones mínimas»- Opera en un área despejada y delimitada.
- Mantén supervisión presencial durante todas las pruebas.
- Verifica el método de detención inmediata antes de cada sesión. La parada de emergencia vive en el panel izquierdo de la interfaz (ver Interfaz y controles).
- Prueba los movimientos a baja velocidad antes de pasar a una prueba de integración completa.
Protocolo formal — pendiente
Sección titulada «Protocolo formal — pendiente»El proyecto original dejó esta tarea abierta, y sigue sin resolverse. Falta acordar con el equipo cuatro cosas:
- El procedimiento de paro seguro.
- El checklist previo a cada prueba.
- Las zonas de operación.
- Las distancias mínimas de supervisión.
Ese protocolo no se redactó aquí. Inventar un procedimiento de seguridad que nadie ha validado sería peor que declararlo pendiente.
Solución de problemas
Sección titulada «Solución de problemas»Esta tabla recoge las fallas que el proyecto ha visto con más frecuencia, con su síntoma visible y el primer sitio donde conviene mirar. Está pensada para consulta rápida durante una sesión, no como guía de diagnóstico completa.
Fallas comunes
Sección titulada «Fallas comunes»| Caso | Síntoma | Causas probables | Qué revisar |
|---|---|---|---|
| No hay comunicación ZMQ | No llegan datos a XR | Red no válida, servicio no iniciado, puertos no disponibles | Estado del backend, red local, puertos documentados |
| XR no recibe datos | Paneles vacíos o sin actualización | Suscripción inactiva, endpoint incorrecto | Configuración de endpoint, estado de tópicos |
| Robot no se mueve | Comando recibido sin acción física | Puente de control incompleto, firmware no ejecutando | Estado del ESP32-C3, alimentación, enlace de control |
| Un motor no responde | Movimiento parcial | Módulo embebido o conexión física | Cableado, módulo, señales de salida |
| ESP32-C3 no ejecuta firmware | Sin respuesta del módulo | Firmware ausente o despliegue incorrecto | Método de carga y arranque |
| Computadora no detecta dispositivo | Sensor/control no visible | Conexión física o driver | Puerto físico, enlace USB, estado del módulo |
| Movimiento físico no coincide con el virtual | Acción inconsistente | Mapeo parcial o falta de calibración | Configuración de control y referencias espaciales |
| Respuesta irregular o retraso | Control inestable | Carga de sistema, red o sincronización | Estado de red y consumo de recursos |
Diagnóstico detallado — pendiente
Sección titulada «Diagnóstico detallado — pendiente»Faltan dos piezas que el proyecto original ya identificaba: los procedimientos de diagnóstico con comandos concretos por subsistema, y un registro histórico de las fallas ya resueltas. Ninguna de las dos se redactó para este sitio, porque exigen experiencia de operación que no está documentada en ningún lado.