
RealSense D435i
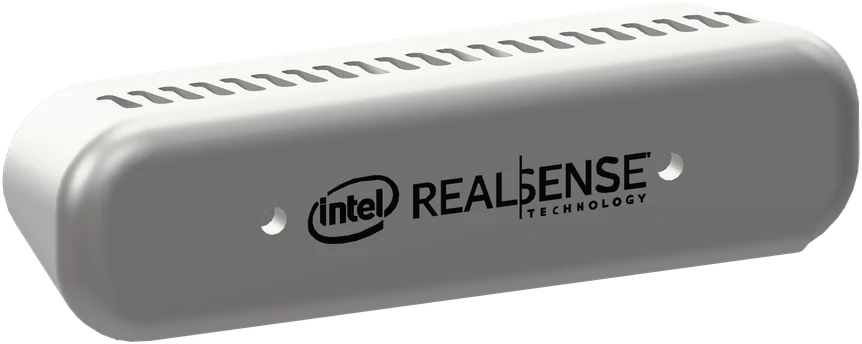
La Intel RealSense D435i es la cámara del robot. Da el video que ve el operador y, además, la distancia a cada píxel, que la NUC usa para ubicar en el espacio lo que detecta la visión por computadora.
Sinopsis
Sección titulada «Sinopsis»Características
Sección titulada «Características»| Parámetro | Valor | Unidad | Notas |
|---|---|---|---|
| Profundidad | estéreo infrarrojo activo | — | con proyector de patrón |
| Resolución de profundidad | hasta 1280 × 720 | px | campo de visión 87° × 58° |
| Resolución de color | hasta 1920 × 1080 | px | campo de visión 69° × 42° |
| Alcance ideal | 0,3 – 3 | m | |
| IMU | 6 ejes | — | acelerómetro y giroscopio; el robot no la usa |
| Interfaz | USB 3 | Type-C | alimentación por el mismo cable |
Tasa de operación
Sección titulada «Tasa de operación»| Parámetro | Valor | Unidad | Notas |
|---|---|---|---|
| Color | 640 × 480 a 30 | fps | BGR8 |
| Profundidad | 640 × 480 a 30 | fps | Z16, alineada al color |
| Video al visor | hasta 30 | fps | JPEG calidad 85 |
| Visión por computadora | 10 | Hz | resultados publicados |
| Profundidad válida | hasta 2 500 | mm | corregida con curva de calibración |
Conexiones
Sección titulada «Conexiones»- RealSense D435ial frente del manipulador
- USB 3RealSense D435i → NUC: color · profundidad
 NUCpercepción
Qué hace la NUC con los dos streams está en Percepción.
En el robot
Sección titulada «En el robot»La cámara la atiende el coordinador de la NUC, en la función
camera_thread(). La resolución y los fps están fijos al inicio del
archivo (COLOR_W, COLOR_H, COLOR_FPS y sus equivalentes de
profundidad). Necesita pyrealsense2, que a su vez requiere el SDK de Intel
instalado.
Archivos
Archivo
Coordinador de la NUC — nuc_master_code.pyPrueba desde tu PC
Sección titulada «Prueba desde tu PC»Este script abre la cámara con la misma configuración que la NUC y muestra el color y la profundidad lado a lado, con la distancia al centro de la imagen.
- Instala el Intel RealSense SDK 2.0. Con él viene RealSense Viewer, útil para una primera revisión.
- Conecta la cámara a un puerto USB 3, con un cable USB 3. En USB 2 funciona, pero sin garantía de 30 fps en los dos streams.
- Instala las dependencias:
pip install pyrealsense2 numpy opencv-python. - Corre la prueba:
python prueba_realsense_d435i.pypython prueba_realsense_d435i.py --sin-ventanaArchivos
Archivo
Prueba de la RealSense D435i — prueba_realsense_d435i.pySi todo está bien, el script identifica la cámara y su tipo de USB, y cada segundo imprime algo como:
Cámara : Intel RealSense D435I · serie 123456789012 · firmware 5.16.0.1 · USB 3.230.0 fps · distancia al centro 843 mmAcerca la mano al centro de la imagen: la distancia debe bajar. Si marca 0 mm, ese píxel no tiene dato de profundidad, algo normal a menos de 30 cm.