
Estructura
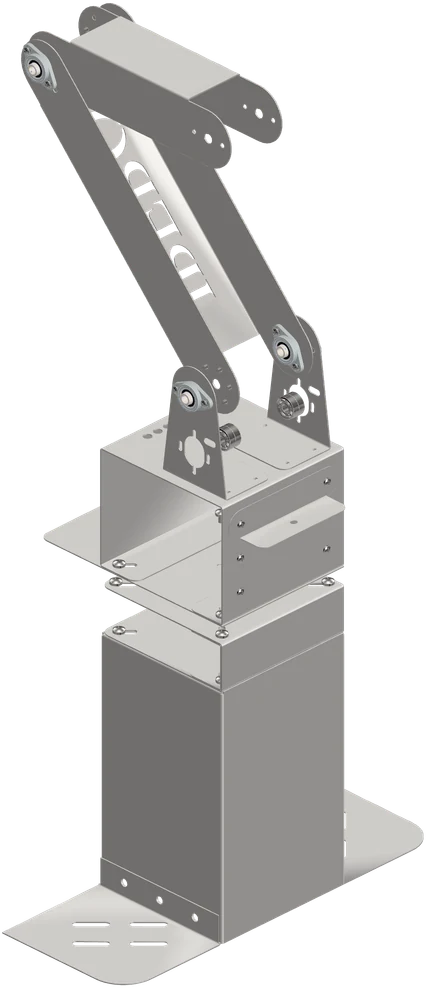
La estructura es el esqueleto del manipulador: todas sus piezas de lámina de acero, desde la caja que lo eleva sobre la plataforma hasta el segundo eslabón. Sostiene los motores, el mecanismo y el gripper.
Sinopsis
Sección titulada «Sinopsis»Piezas de lámina de acero cortadas a láser y dobladas a mano, unidas con tornillería. Se usaron los dos calibres disponibles en el laboratorio: el grueso donde el brazo carga todo su peso, el delgado en los eslabones.
| Pieza | Lámina | Función |
|---|---|---|
| Caja de elevación | Acero, doblada en «C» y reforzada | Eleva el brazo sobre la plataforma; aloja los drivers |
| Base giratoria | Acero calibre 18 (1,2 mm) | Gira sobre el rodamiento de base; lleva los motores |
| Soportes de NEMA 17 | Acero, en «L» | Sostienen los dos motores de los eslabones |
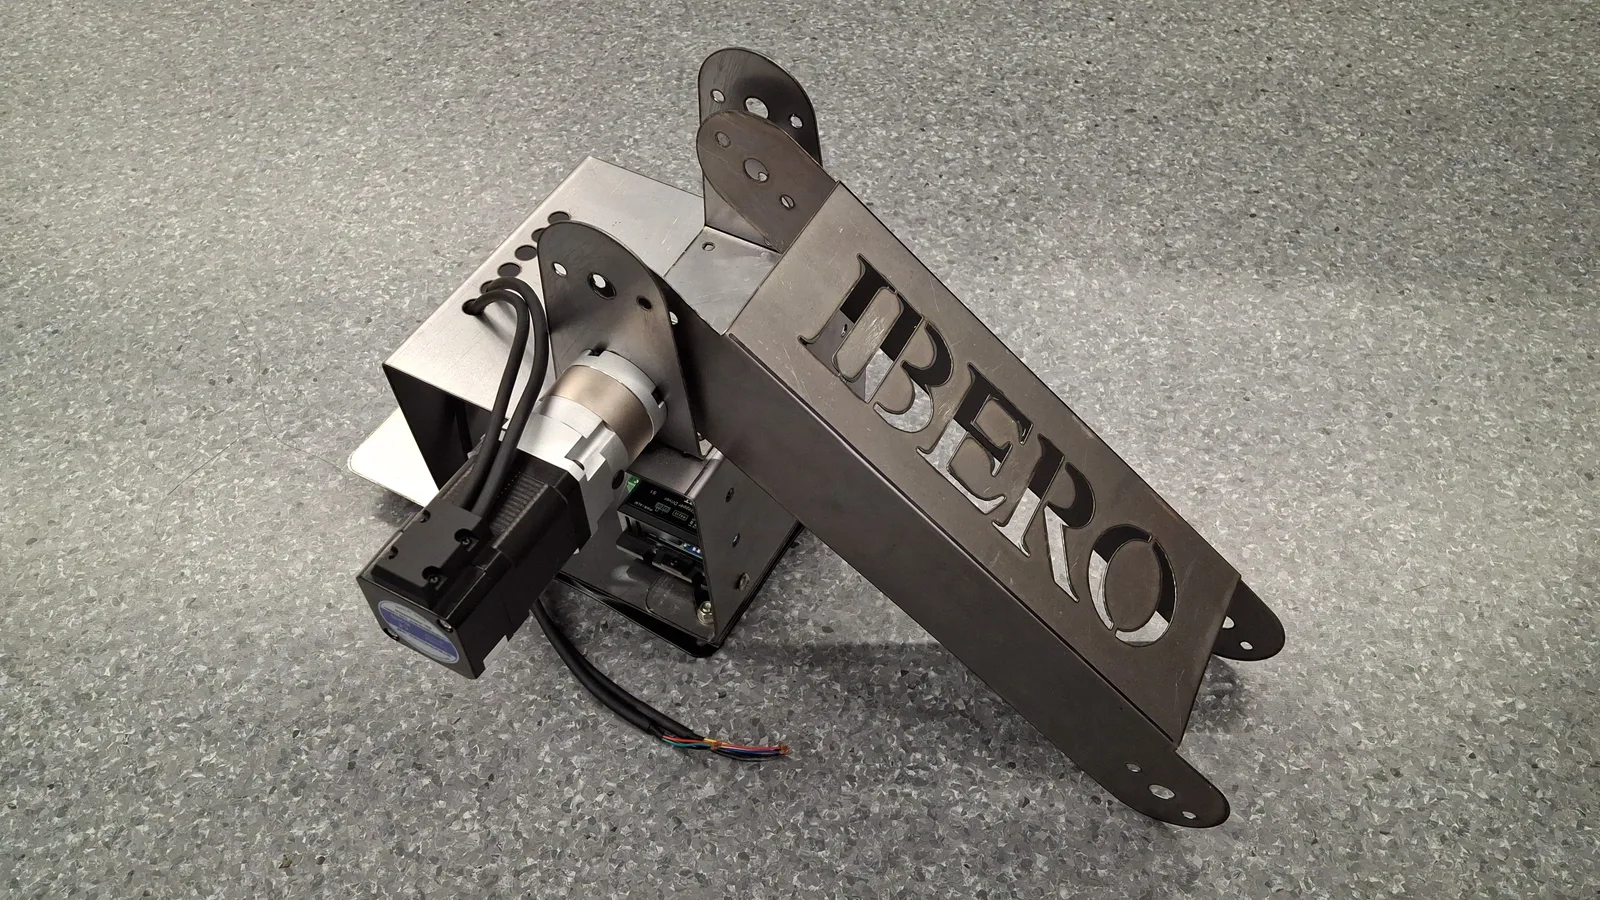
| Eslabón 1 | Acero calibre 24 (0,6 mm) | Brazo, 300 mm en el CAD |
| Eslabón 2 | Acero calibre 24 (0,6 mm) | Antebrazo, 200 mm en el CAD; lleva el gripper |
Cómo funciona
Sección titulada «Cómo funciona»El peso del brazo baja por la estructura hasta el chasis: del eslabón 2 al eslabón 1, de ahí a los soportes y la base giratoria, y por el rodamiento de base a la caja de elevación, que lo reparte en la plataforma.
La caja en «C» es la pieza más exigida. Se reforzó con doble capa después de que las pruebas mostraran que cedía bajo el peso del brazo. Su volumen interno aloja los drivers CL57T y su cableado.
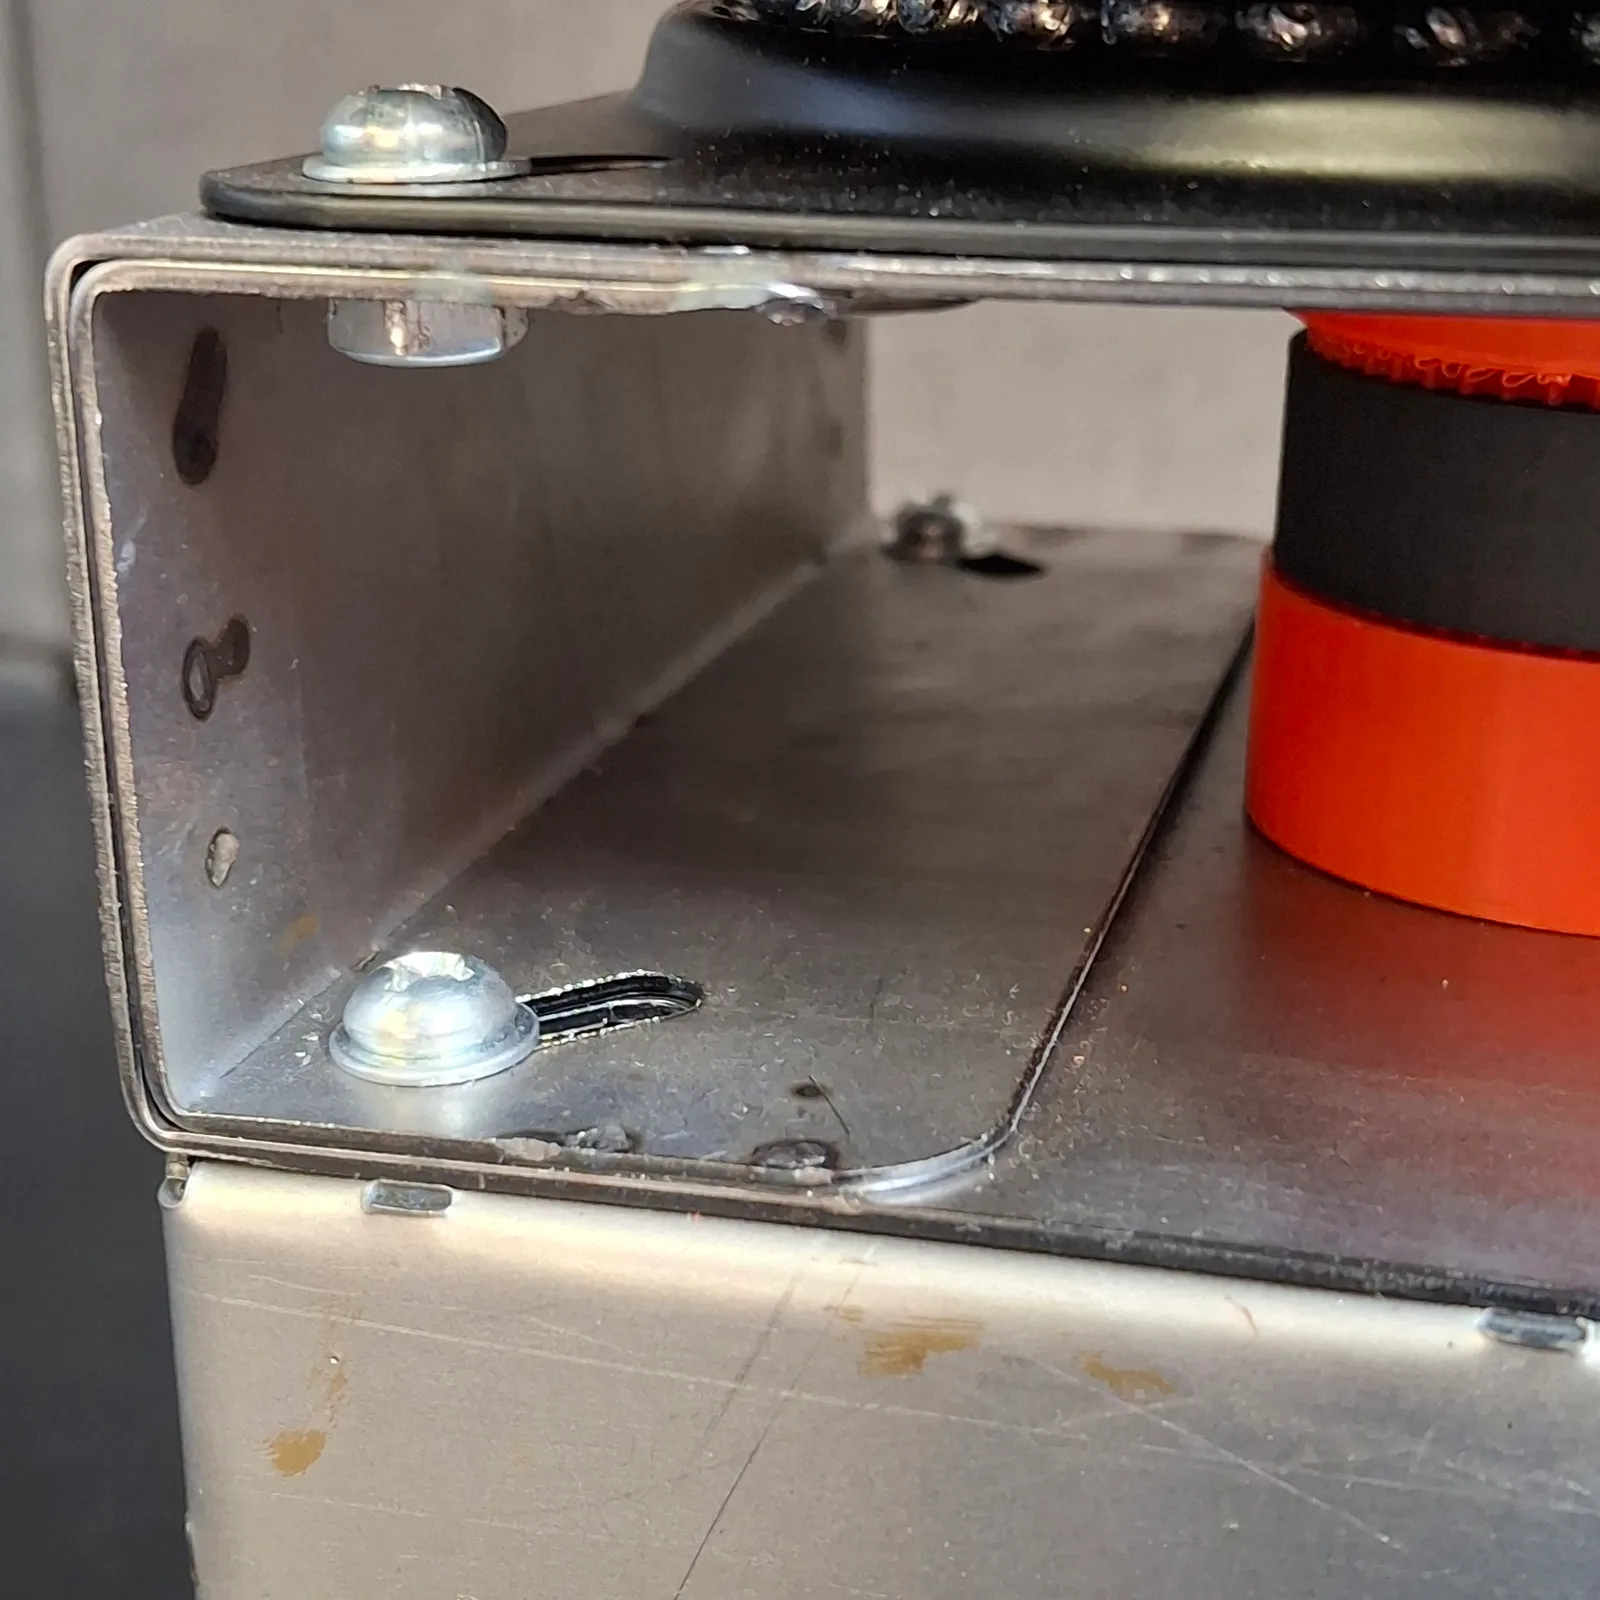
La lámina doblada es rígida en el eje de carga y débil en el perpendicular. Cualquier fuerza pequeña en esa dirección genera oscilación visible. No hubo deformación permanente ni daño, pero el juego mecánico —por flexibilidad del material, no por holgura en las uniones— es perceptible al operar. Es una característica del armado con lámina: quien replique el brazo con el mismo método se la va a encontrar.
Conexiones
Sección titulada «Conexiones»Cómo se une cada pieza con la siguiente, de la plataforma al gripper.
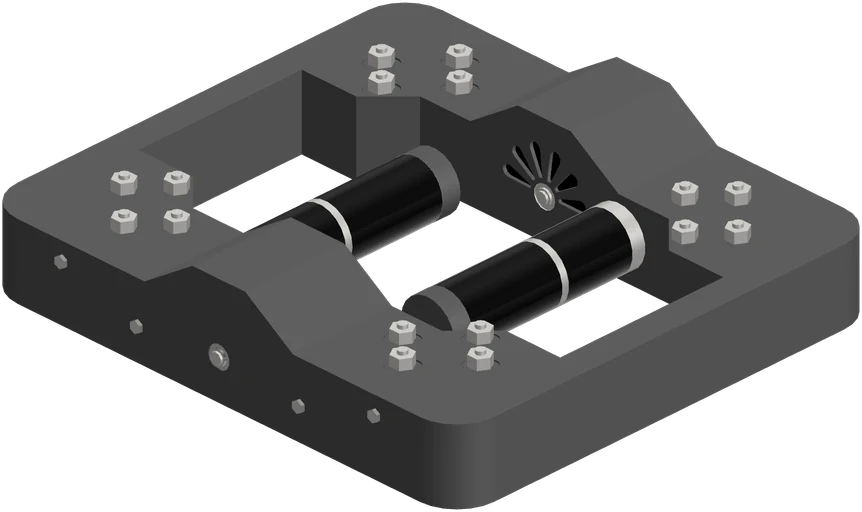 Plataforma móvilchasis de acero
- Ranuras de ajuste · tornillería
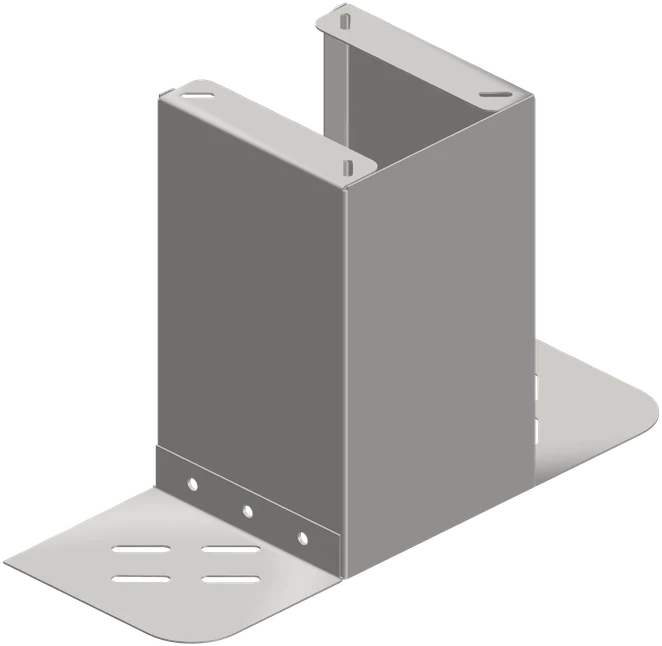 Caja de elevaciónen «C», doble capa
- Rodamiento de base de 150 mm
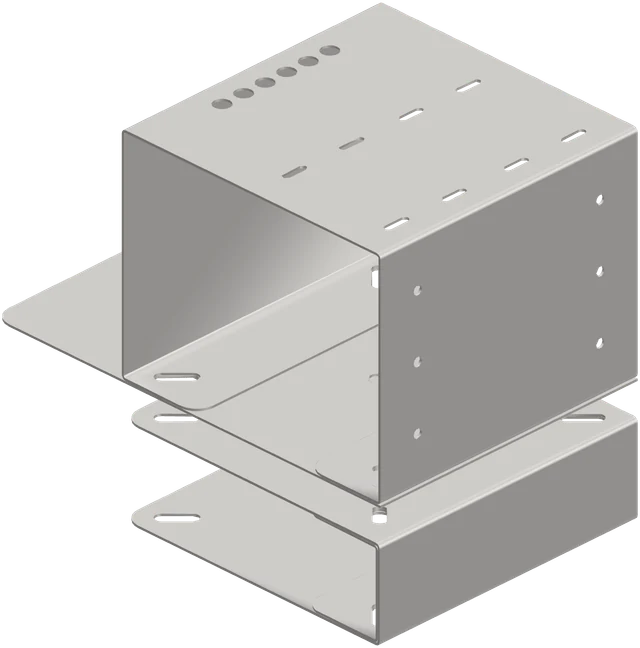 Base giratorialámina de 1,2 mm
- Tornillería
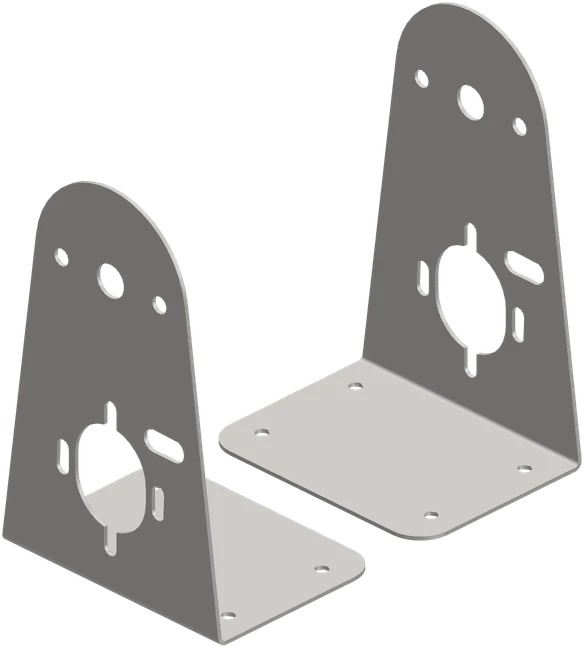 Soportes de NEMA 17en «L»
- Eje del hombro · chumaceras
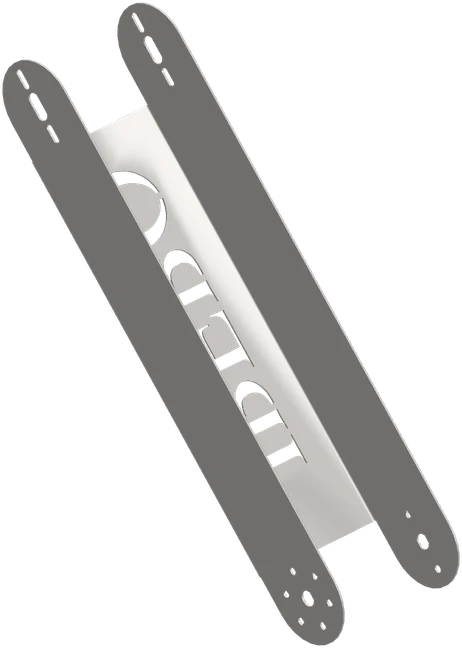 Eslabón 1300 mm
- Articulación · chumaceras
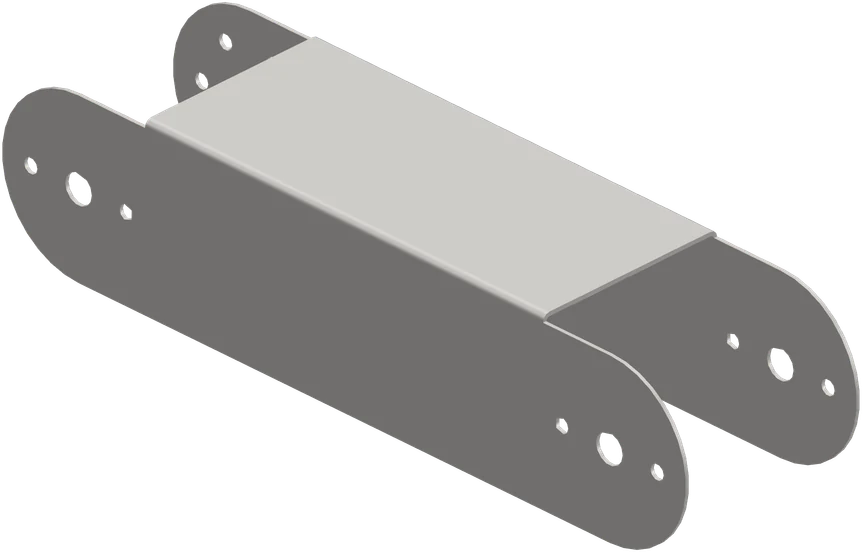 Eslabón 2200 mm
La caja se fija al chasis aprovechando sus puntos estructurales, cerca de los tornillos de las ruedas caster, para repartir la carga del brazo en vez de concentrarla en la chapa superior. Las ranuras alargadas permiten ajustar la posición.
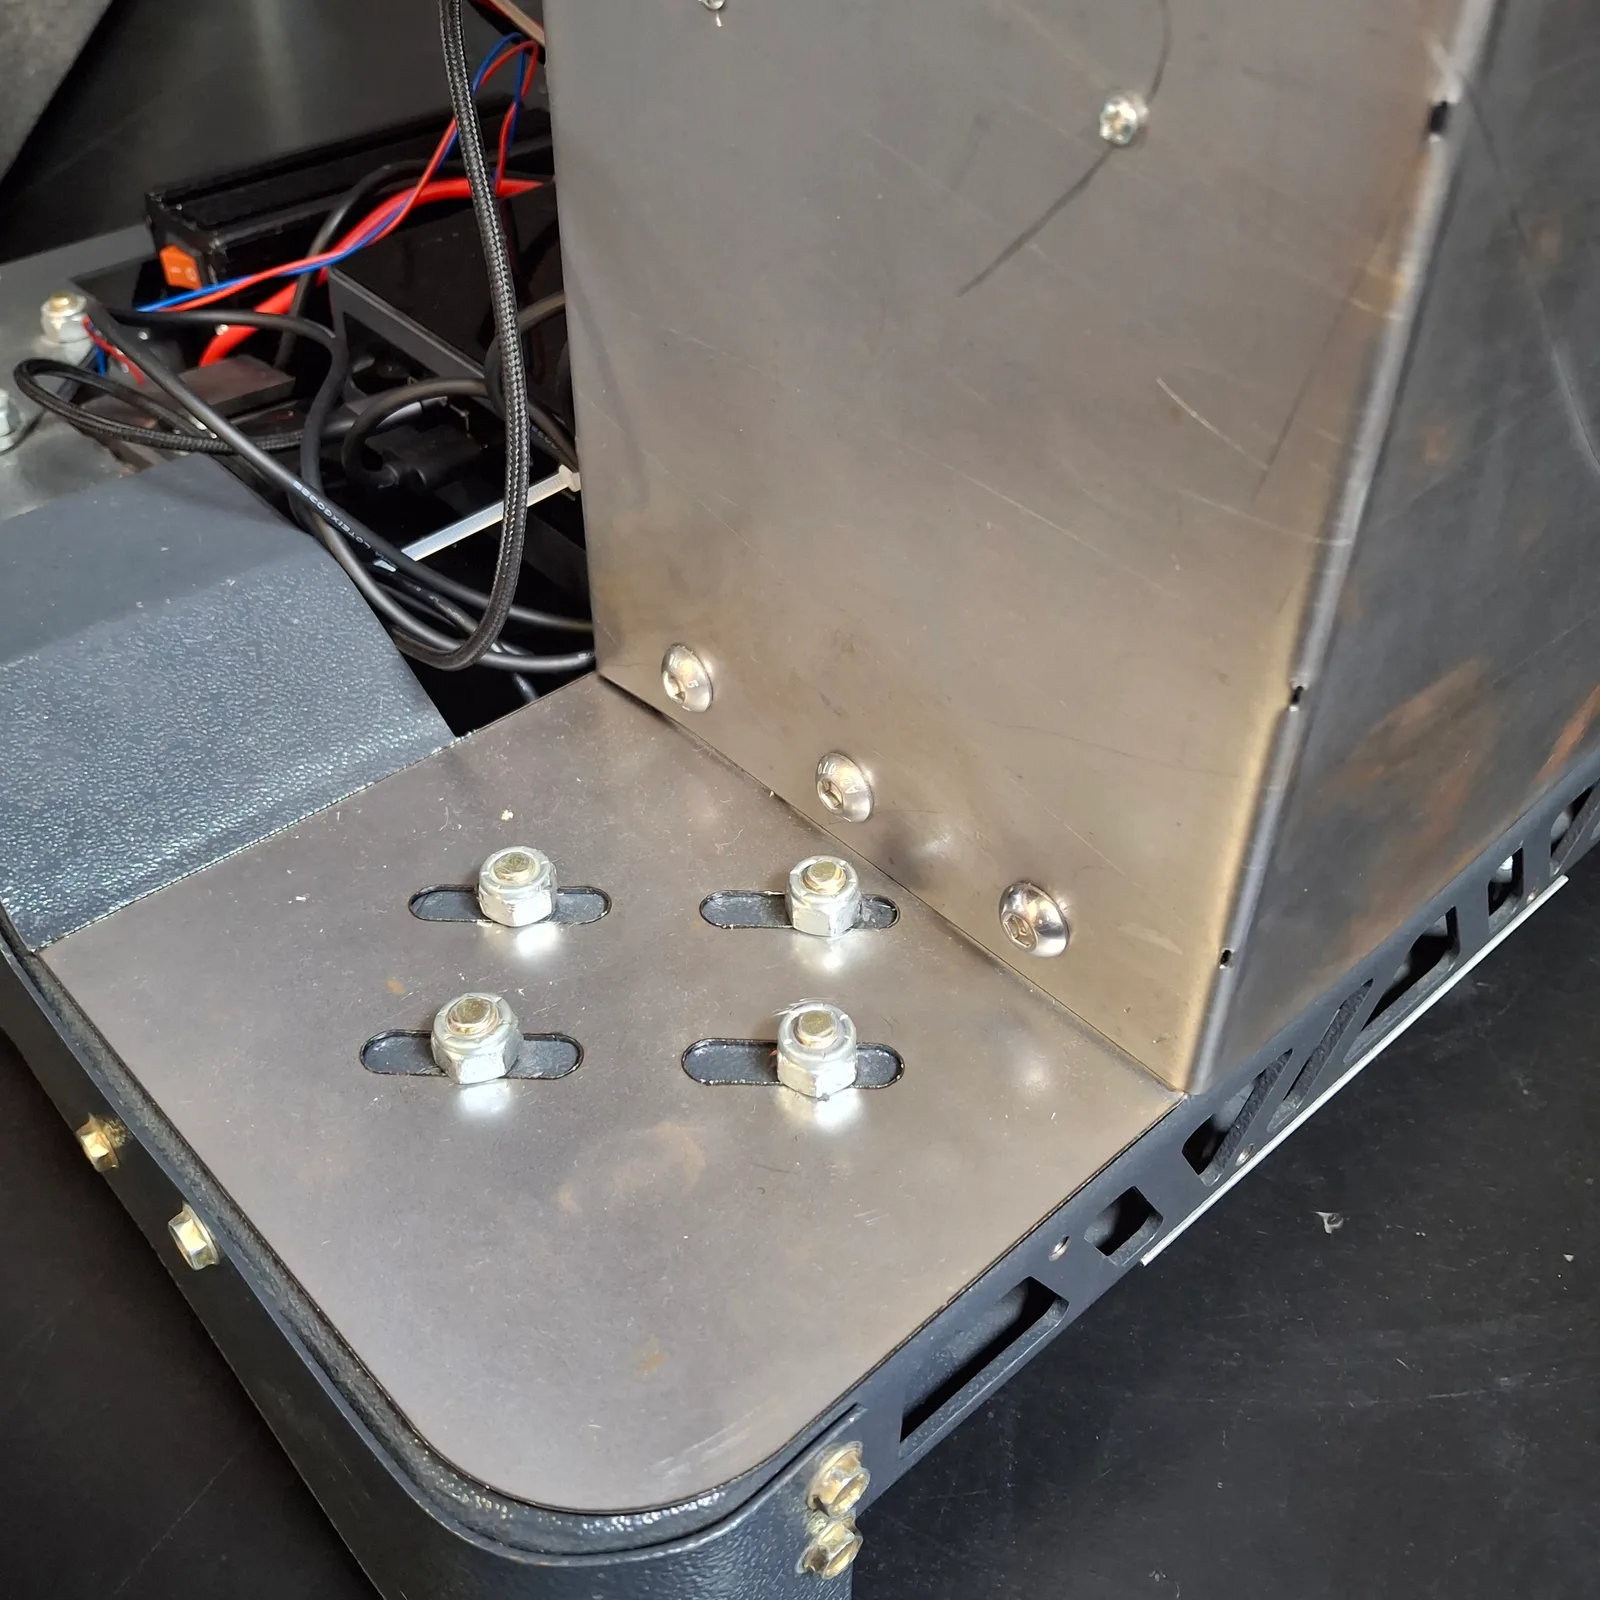
Los ejes, las chumaceras y el rodamiento de base son parte del Mecanismo.
Manufactura
Sección titulada «Manufactura»Corte láser y doblado
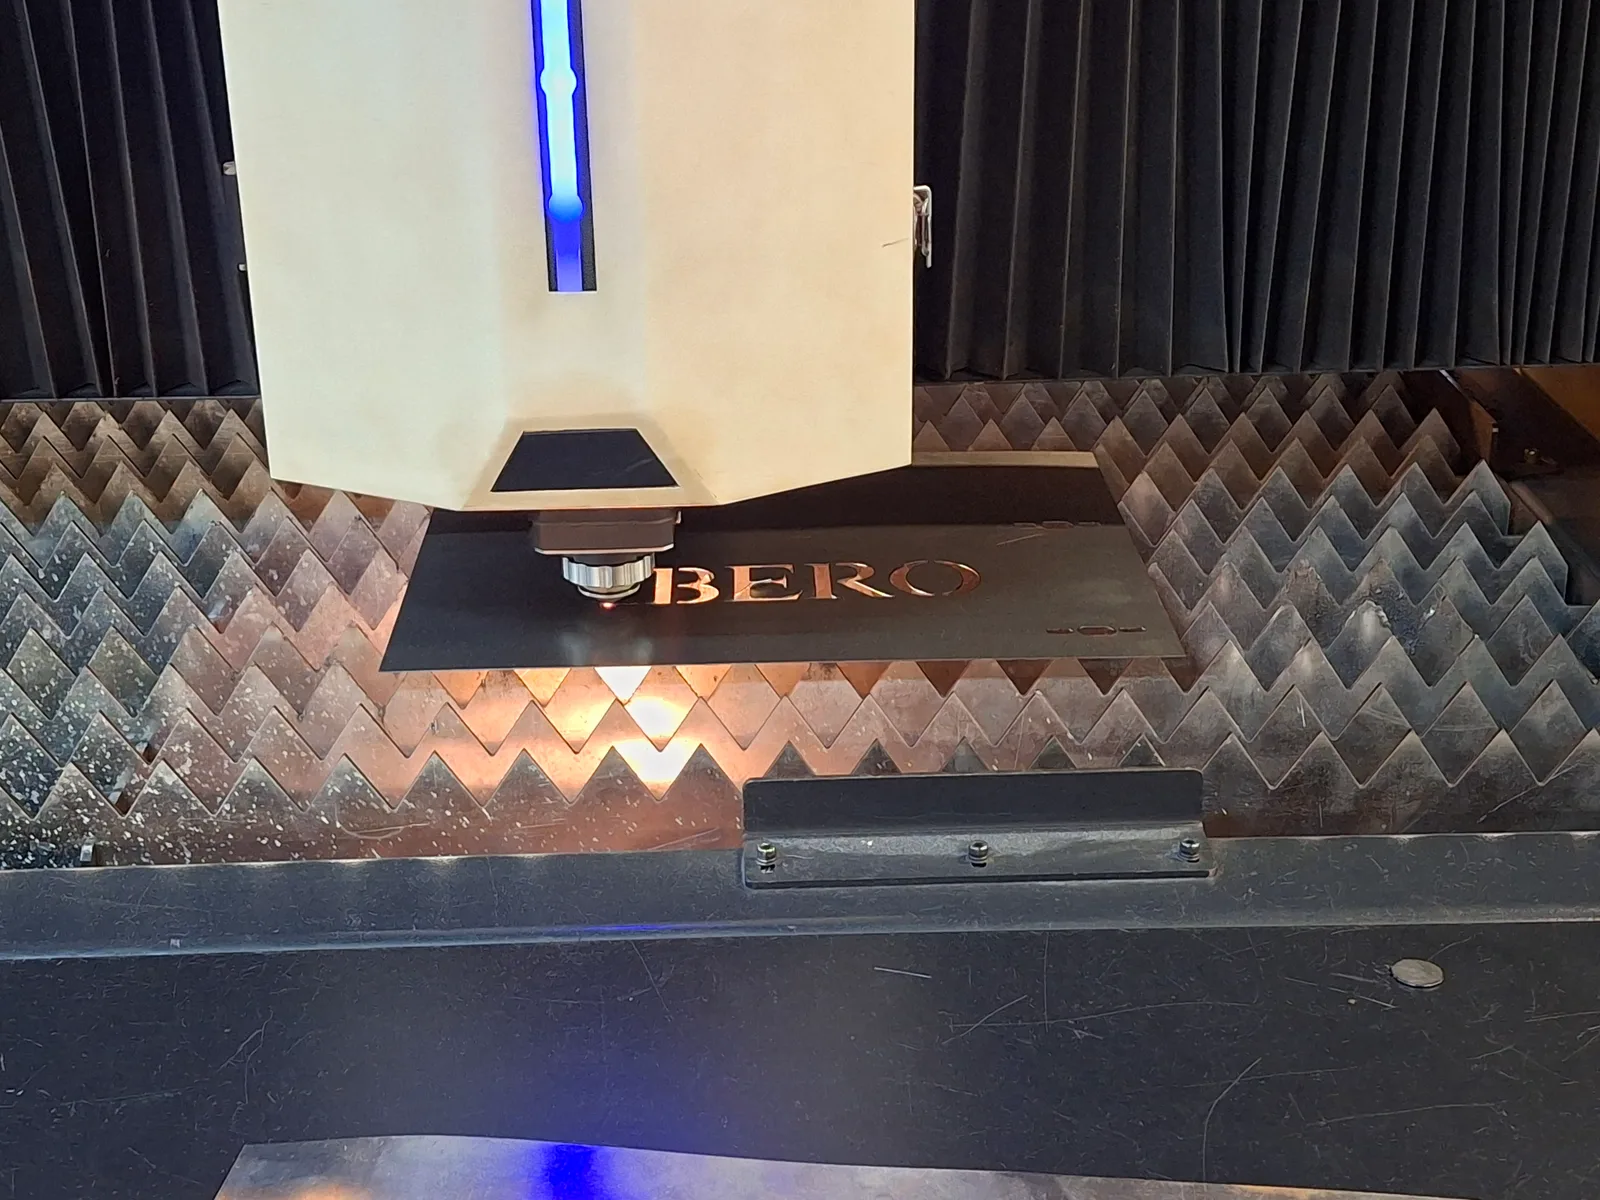
Sección titulada «Corte láser y doblado»Las piezas se cortaron en láser y se doblaron a mano. Los ángulos de doblez quedaron al límite de lo viable con la dobladora manual disponible. Cuando una sección superaba ese límite, la pieza se dividió en dos o más partes unidas por tornillería, en lugar de forzar un doblez con riesgo de fractura.
Qué salió mal
Sección titulada «Qué salió mal»Las piezas en L que conectan la base con el primer eslabón y con el motor fueron las que más iteraciones requirieron: la combinación de tolerancias de manufactura con ajustes de diseño obligó a varias versiones sucesivas. El resto de piezas iteraron menos, y casi siempre por barrenos faltantes, que bastaba taladrar sobre la pieza ya cortada.
Generados a partir de los DXF que se enviaron a cortar: el contorno que salió de la cortadora y los barrenos con su diámetro y su posición. Los círculos de registro del nesting, cuyo centro cae fuera del contorno, se descartan.
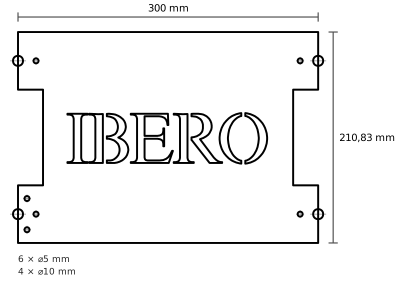
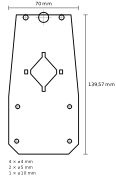
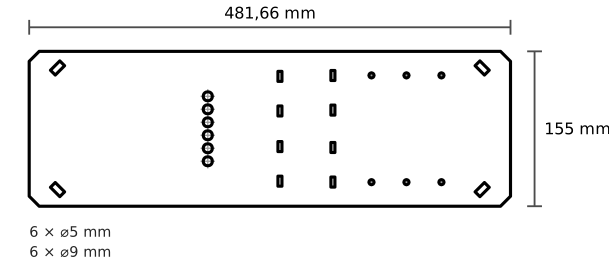
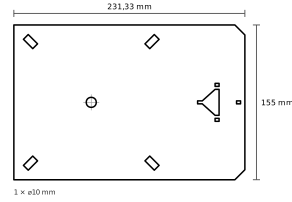
Los planos se regeneran desde los DXF con node scripts/dxf-to-drawing.mjs:
añadir un DXF a public/cad/dxf/ basta para que aparezca su plano.
Archivos CAD
Sección titulada «Archivos CAD»El proyecto completo está en Autodesk Inventor 2026; sus ~80 piezas .ipt y
los ensambles .iam siguen solo en el repositorio original. Aquí se publican
los DXF de corte, que se abren sin Inventor.
Archivos
Archivo
DXF — Primer eslabónArchivo
DXF — Soporte NEMA 17Archivo
DXF — Soporte de driversArchivo
DXF — Soporte superior de rodamiento